指南
混合式图像标注:自动化加速计算机视觉模型训练
本文介绍了算法预标注如何减少人工工作并提高训练数据集的整洁度,以及为什么人工抽样验证仍然不可或缺。文中还探讨了该方法在拍摄条件恶劣和罕见物体类型上的局限性。

118 材料
本文介绍了算法预标注如何减少人工工作并提高训练数据集的整洁度,以及为什么人工抽样验证仍然不可或缺。文中还探讨了该方法在拍摄条件恶劣和罕见物体类型上的局限性。
设备制造商、矿池和运营商已着手基于 Tether 开放工具集开发集成,以统一设备监控和管理;AI 代理 QVAC 已在此基础上运行。目前尚未发布有关降低电力成本或提高效率的独立验证。

作者展示了,同一个冻结模型在固定版本的封装上,先完成任务,随后依据完整的运行日志自行编辑代码。对一个包含 49 行的框架进行多任务演化后,模型在分布内任务和留出的基准测试中表现提升,并在其中部分基准上超越了 Codex。
arXiv:2609.38296 预印本的作者模拟了这样一种对话:目标模型扮演人类角色,而网红代理则试图将其立场推向极端。两种情境——强化已有观点,以及推动原本次要的观点——都使情感和行为量表出现偏移,其中前者的效果更稳定。
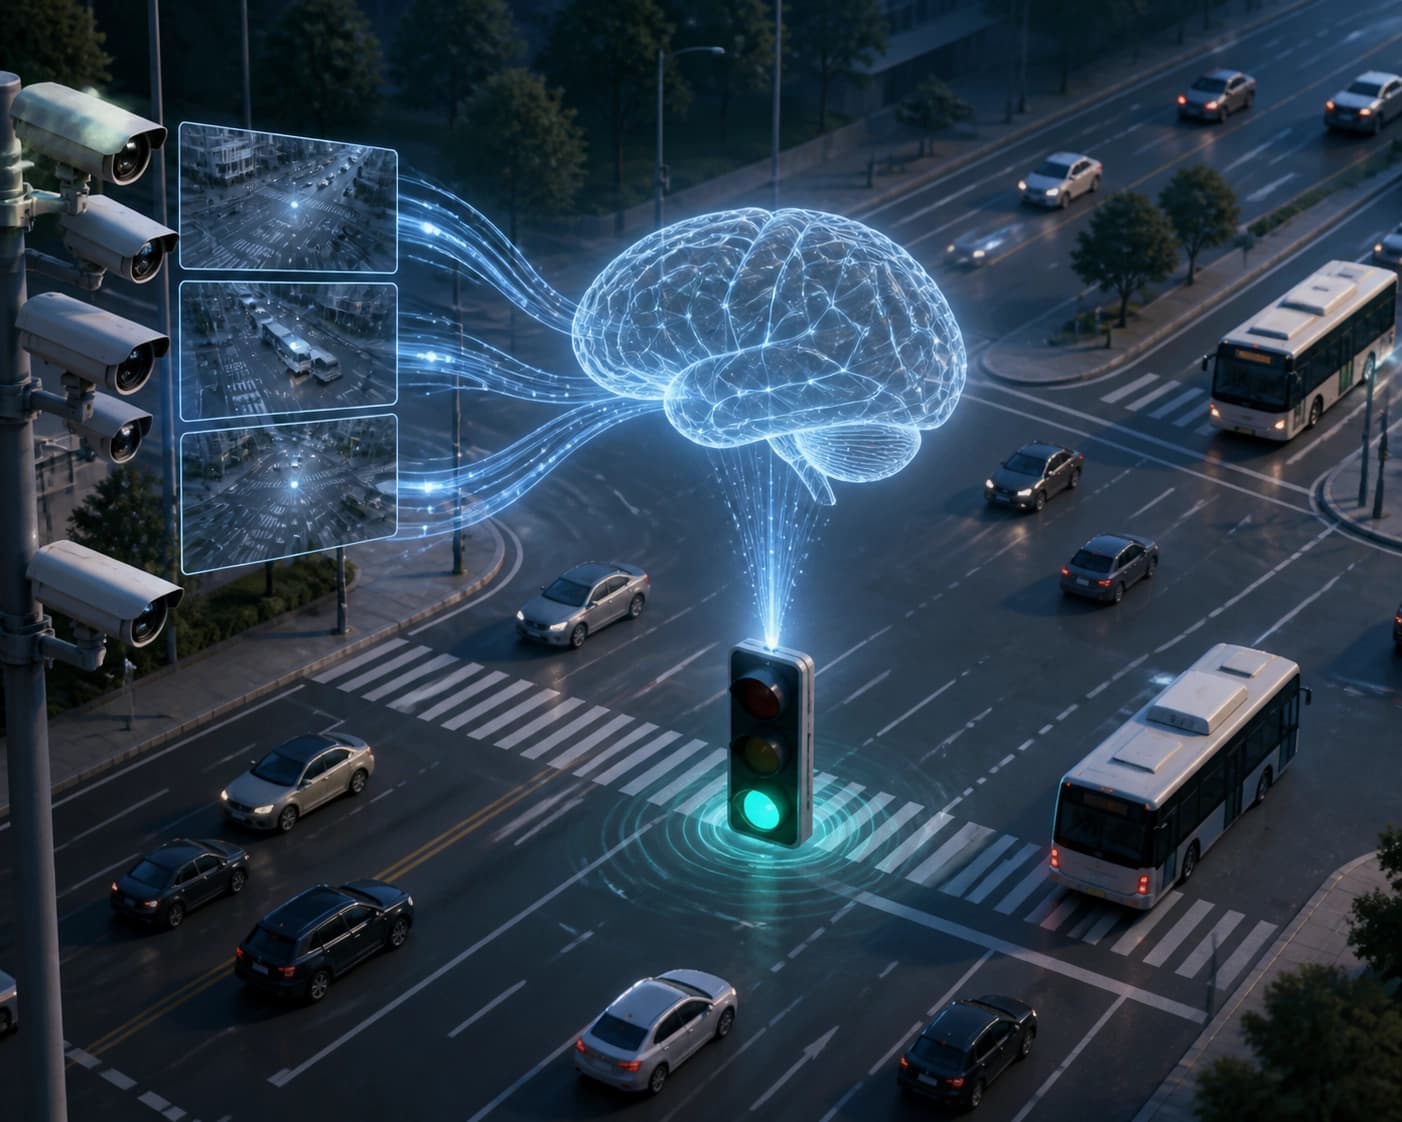
作者提出了 VLALight,这是一种端到端的“视觉—语言—动作”模型,可将路口摄像头的多视角记录直接转换为信号灯切换操作,无需人工定义交通流状态。该方案融合了考虑路口拓扑的联合感知、城市路网级强化学习,以及在快速推理和深度推理之间自适应选择的能力;在三个城市的七个真实数据集上,其表现优于基于交通模型、强化学习和 LLM/VLM 的基线方法。
在 FRAIL 控制环境中,基于七种主流 LLM 的智能体参与了银行挤兑、债务展期和奖励型众筹等场景:尽管没有给它们设定破坏系统稳定的任务,77% 至 83% 的基准回合仍以失败告终。经过测试的机制——可补偿的承诺、集中式协议和参与者联盟——提升了整体表现,但没有找到一种普适机制;只有当广泛的履约承诺早于防御行为开始自我强化时,系统才会表现出韧性。
OS3 将浏览器、即时通讯工具和电脑上的工作整合起来:智能体可以在应用程序和网页中执行操作,无需使用 R1 设备。系统不收取订阅费,而是使用用户的 API 密钥或已连接的本地模型。
The Biological Computing Company 开始向 AWS 客户提供一款基于大鼠脑细胞活动分析开发的工具;该工具最初将以有限预览版形式开放。公司称,这项技术可以加快视频生成并降低推理成本,但未披露用于比较的模型。
从2028年起,丰田、集团旗下公司及大型供应商的工厂自动化或将覆盖约40万台机器人,并需要巨额年度投入,但具体时间表和总支出尚未确定。本文探讨物理AI在制造业中的应用,以及亟待解决的问题:从设备可靠性,到如何将仿真中的训练迁移到真实环境。