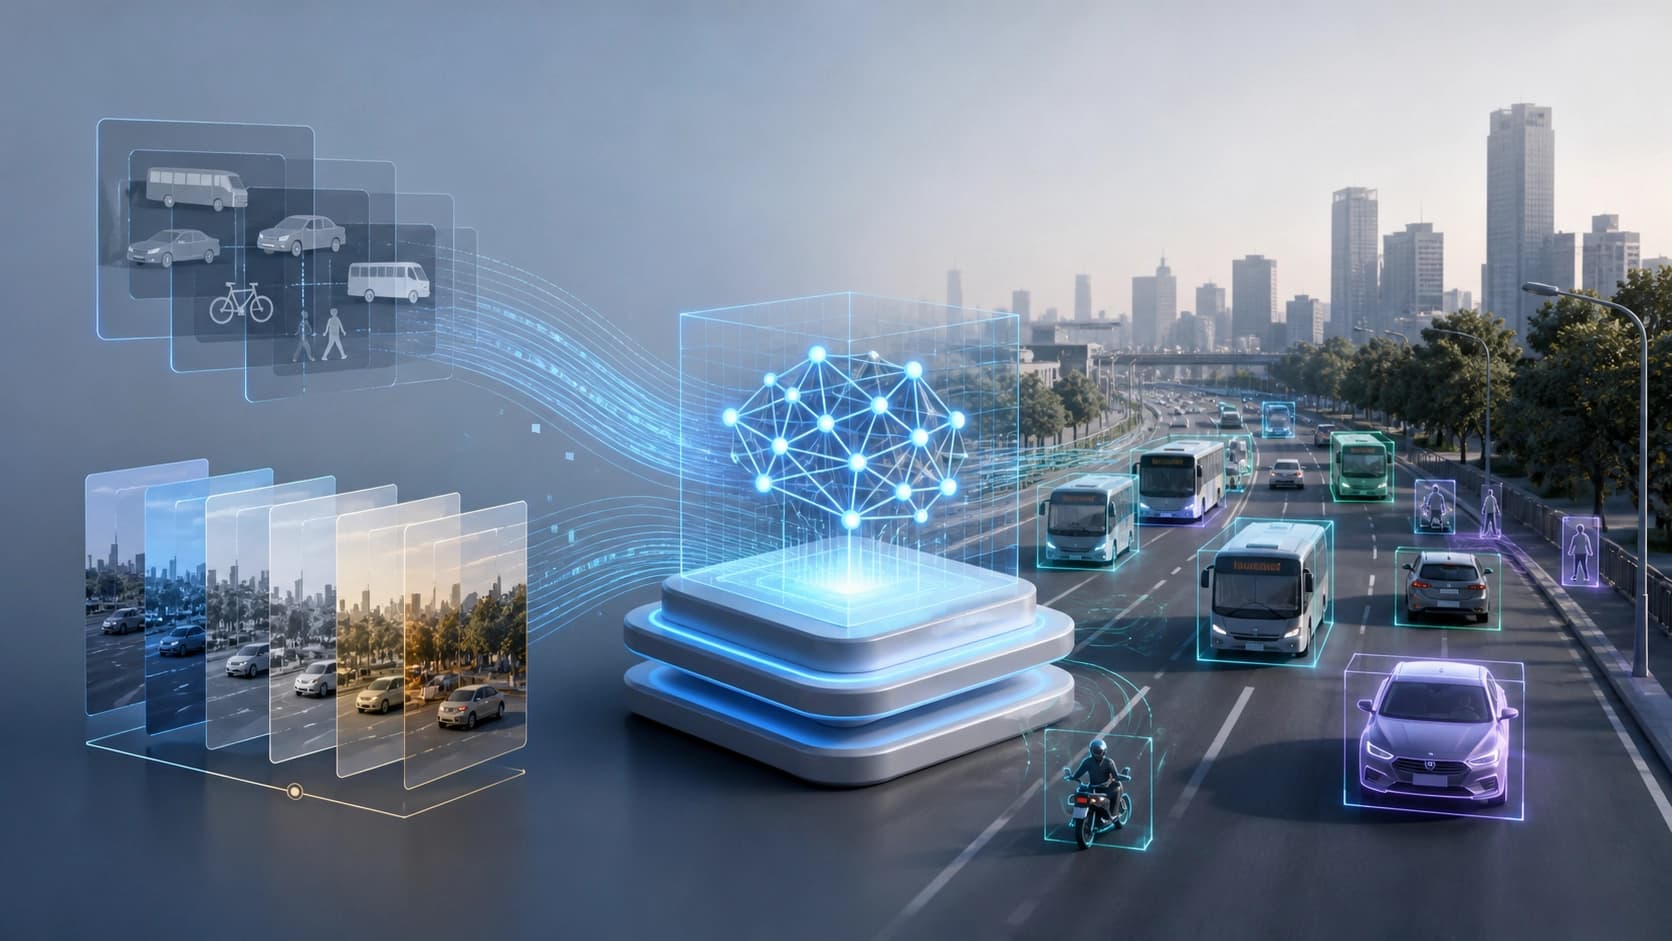
城市作为独立域
在一座城市的摄像头录像上训练出的车辆、红绿灯和行人检测器,迁移到另一座城市时,精度会明显且可预测地下降。原因不在模型本身,而在于几乎所有东西都同时变了:摄像头的照明和白平衡、车流密度、道路标线、常见的车身颜色,甚至典型车型的外观。正式的说法是地理域偏移,而在实践中,这是那些在多个地区同时部署道路交通监控系统的人经常头疼的问题。
经典的出路是域自适应。但它有一个令人头疼的特性:几乎总是要么需要精细调整架构,而架构又会因超参数变化而崩溃,要么需要直接访问目标城市的数据——对其做画像、据此调阈值、分析统计数据。而这时,限制就完全不是技术层面的了。
“盲”训练循环意味着什么
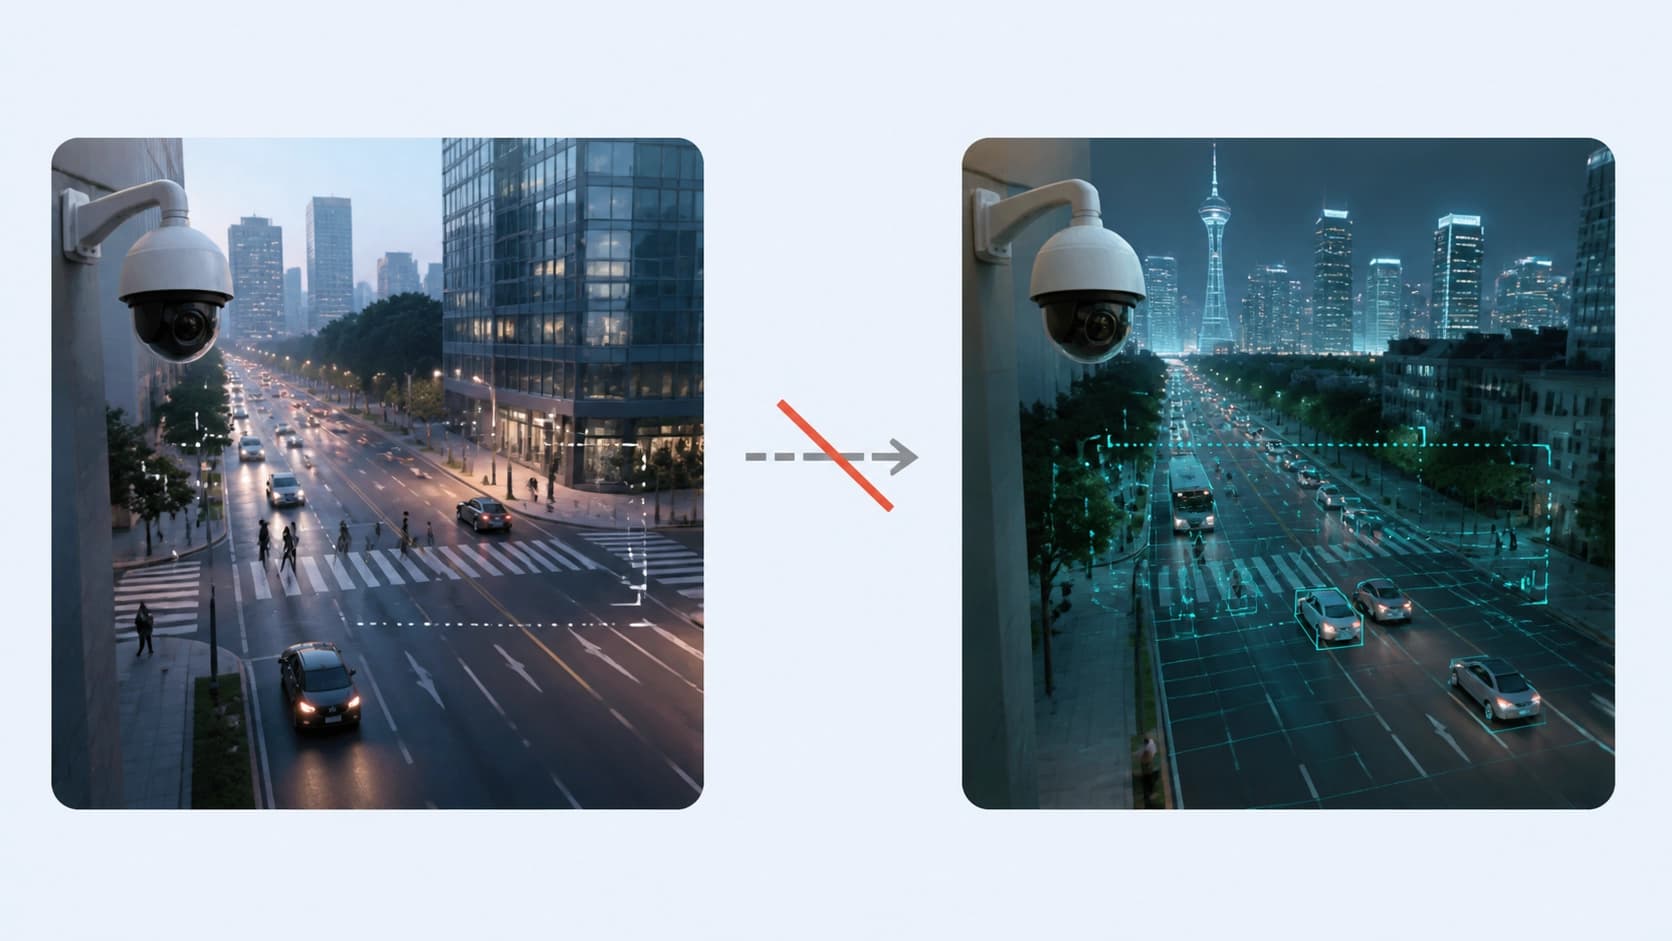
在把数据视为敏感信息的生态系统中,这两条常规路径从定义上就被封死了。不能把目标城市的画面导出到研究平台上,不能据此构建统计,不能在这些数据上微调模型。只剩下完全“盲”的模式:训练和评估都在没有任何目标样本的情况下进行,而质量验证只能在标注已经存在且从未离开受保护环境的地方进行。
新研究的作者正是把自己的任务放在了这个框架里。他们感兴趣的不是又一个精巧的自适应层,而是一个更简单也更有意思的问题:如果放弃对目标数据的任何操作,仅凭已有的东西——预训练和增强——能榨出多少性能。
两个正交的支柱
所提出的目标检测训练方案建立在两个相互独立的机制之上。“正交”这个词在这里是关键:它们彼此不重复,压制的是不同的误差来源——一个处理物体的语义和结构,另一个处理模型注意力所依赖的东西。
在多个数据集上进行带 objectness distillation 的预训练
第一个支柱是在多个数据集上同时预训练的策略,即所谓的 class-agnostic objectness distillation。其思路是把通常训练中粘在一起的两件事拆开:车辆的结构几何和语义分类体系。
简单来说,模型先学会回答“这里有没有一个具有典型形状的物体?”,而不去管这个物体在特定数据集中被叫作什么。这很重要,因为不同数据集之间、不同城市之间的分类体系并不一致:有的地方为厢式货车单列一类,有的地方则全都归入“vehicle”,而乘用车与货车之间的边界定义也各不相同。如果模型依赖的是稳定的几何结构,而不是本地关于标签的约定,那么城市更换对它的冲击就会更小。
Grayworld:让 attention 放弃颜色
第二个支柱是域稳定增强流程,其中加入了一种名为 Grayworld 的新变换。它的任务是在模型习惯作弊的地方抽掉它的立足点。
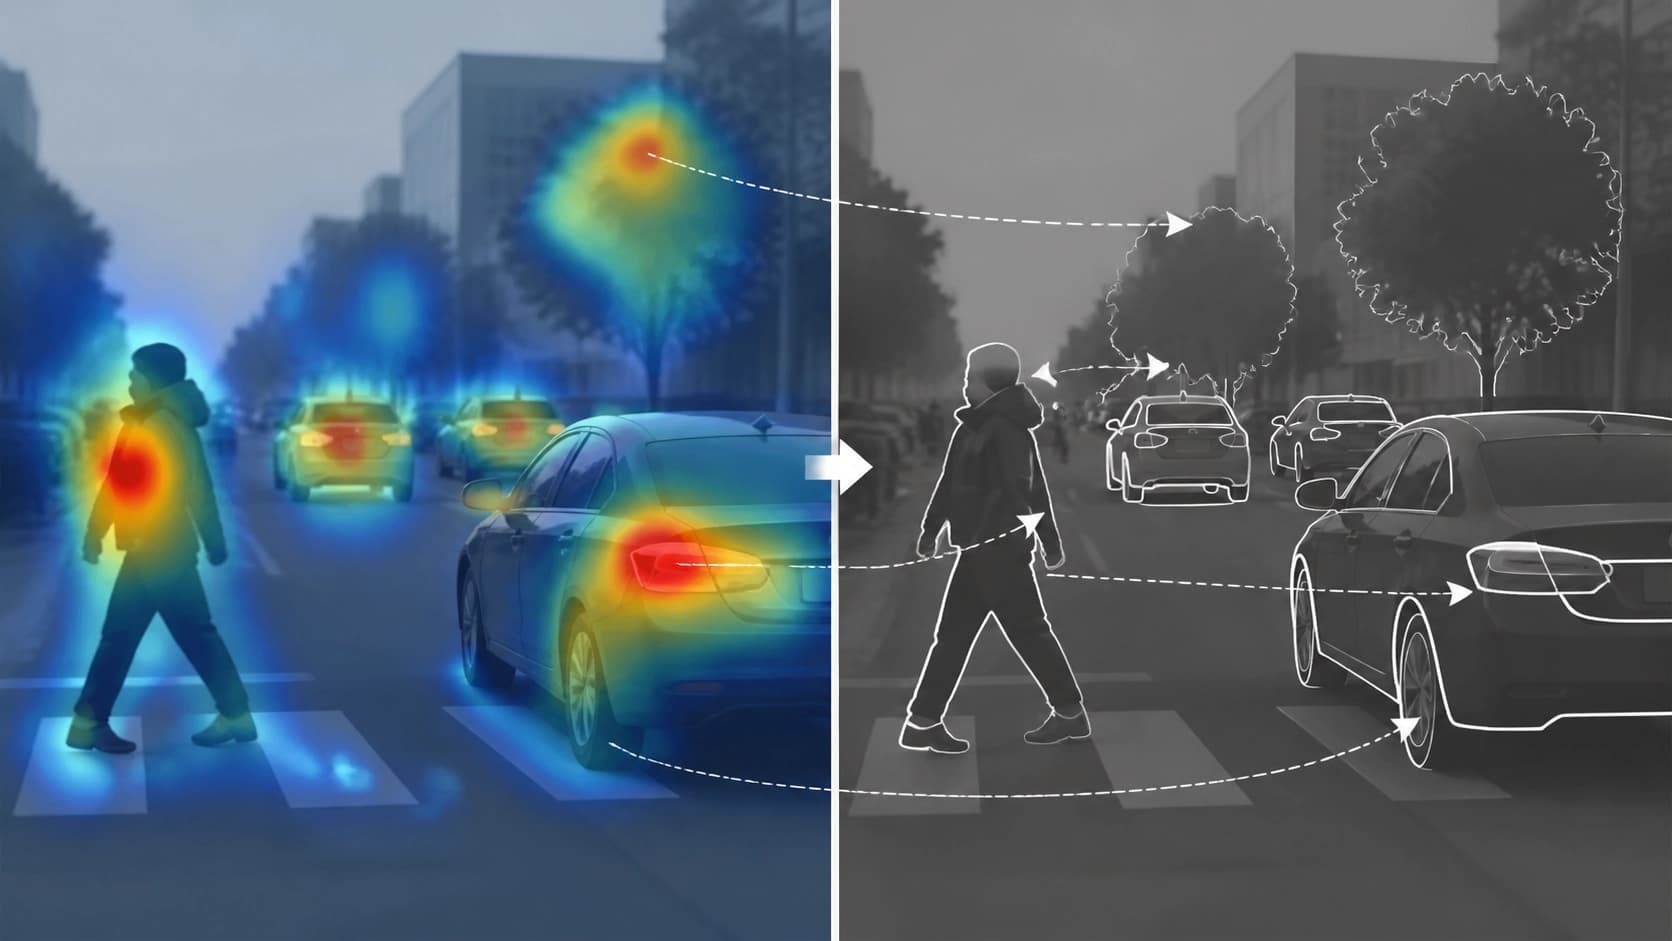
检测器常常会找到“捷径”:把物体类别与颜色关联起来。黄色车——出租车,红色轮廓——某种特定类型的交通工具,天空或沥青的某种特定色调——某台摄像头或某个时段的标志。在同一座城市内,这类线索是有效的,但迁移到另一个地区就会瓦解,因为那里的色彩还原、光照和惯用颜色都不一样。Grayworld 压制的正是这些色彩标签,迫使全局 attention 头依赖关于形状的稳定先验。颜色不再是证据,几何结构则保留下来。
实验与结果
评估在实时 Transformer 检测器 RF-DETR 上进行。作者特别强调,整个方案都控制在有限的 GPU 显存预算内——16 GB,也就是说可以在普通工作站上复现,而不只是在集群上。
优化后的 RF-DETR-HR 和 RF-DETR-Grayworld 变体相对基线提升了 +24.29,并以 47.53 mAP 的成绩拿下 AI City Challenge Track 6 排行榜第一名。这已经不是“比基线好一点”——这是在新城市里几乎毫无用处的检测器与在那里能正常工作的检测器之间的差距。
该工作已被 ECCV 2026 会议期间的 AI City Challenge 研讨会接收;预印本见 arXiv:2608.24154(cs.CV、cs.AI),代码和数据已发布在 SKKUAutoLab/aic26_cross_city 仓库中。
实践者可以从中带走什么
几点在具体基准之外也有用的结论。
- 增强不是装饰。 只要理解模型究竟依赖什么,它就能有针对性地打破不想要的关联。Grayworld 就是针对颜色捷径的一个范围窄但精准的工具示例。
- 预训练可以面向迁移来设计。 Class-agnostic 的 objectness 以及把几何与分类体系解耦,这个手法在任何数据集中类别定义不同的地方都用得上。
- “盲”协议是诚实的设定,而不是限制。 如果方法不去偷看目标数据,它的结果说明的是真实的稳健性,而不是拟合质量。
- 显存预算也是结果的一部分。 16 GB 的要求让这一方法在工程实践中可用,毕竟那里并不总有顶级硬件。
谨慎同样是有必要的:结论是在一个检测器家族和一个竞赛赛道上得到的,而 Grayworld 终究是一种启发式方法,而非保证。地理偏移仍然是一个没有单一通用解法的问题,但现在可以明确的是,相当一部分进展是在模型第一次见到新城市之前就已经取得的。