
Géométrie non euclidienne des facteurs : la carte FactoMap pour la séparation des représentations
Une méthode est proposée pour décrire l’espace des facteurs au moyen de régions, d’identifications définies par un générateur et d’échelles locales, ce qui permet de distinguer des cas topologiquement proches mais de géométrie différente. La méthode FactoMap apprend des prototypes interprétables sur un réseau structuré et démontre expérimentalement une préservation plus robuste de la continuité et de la séparation des facteurs.
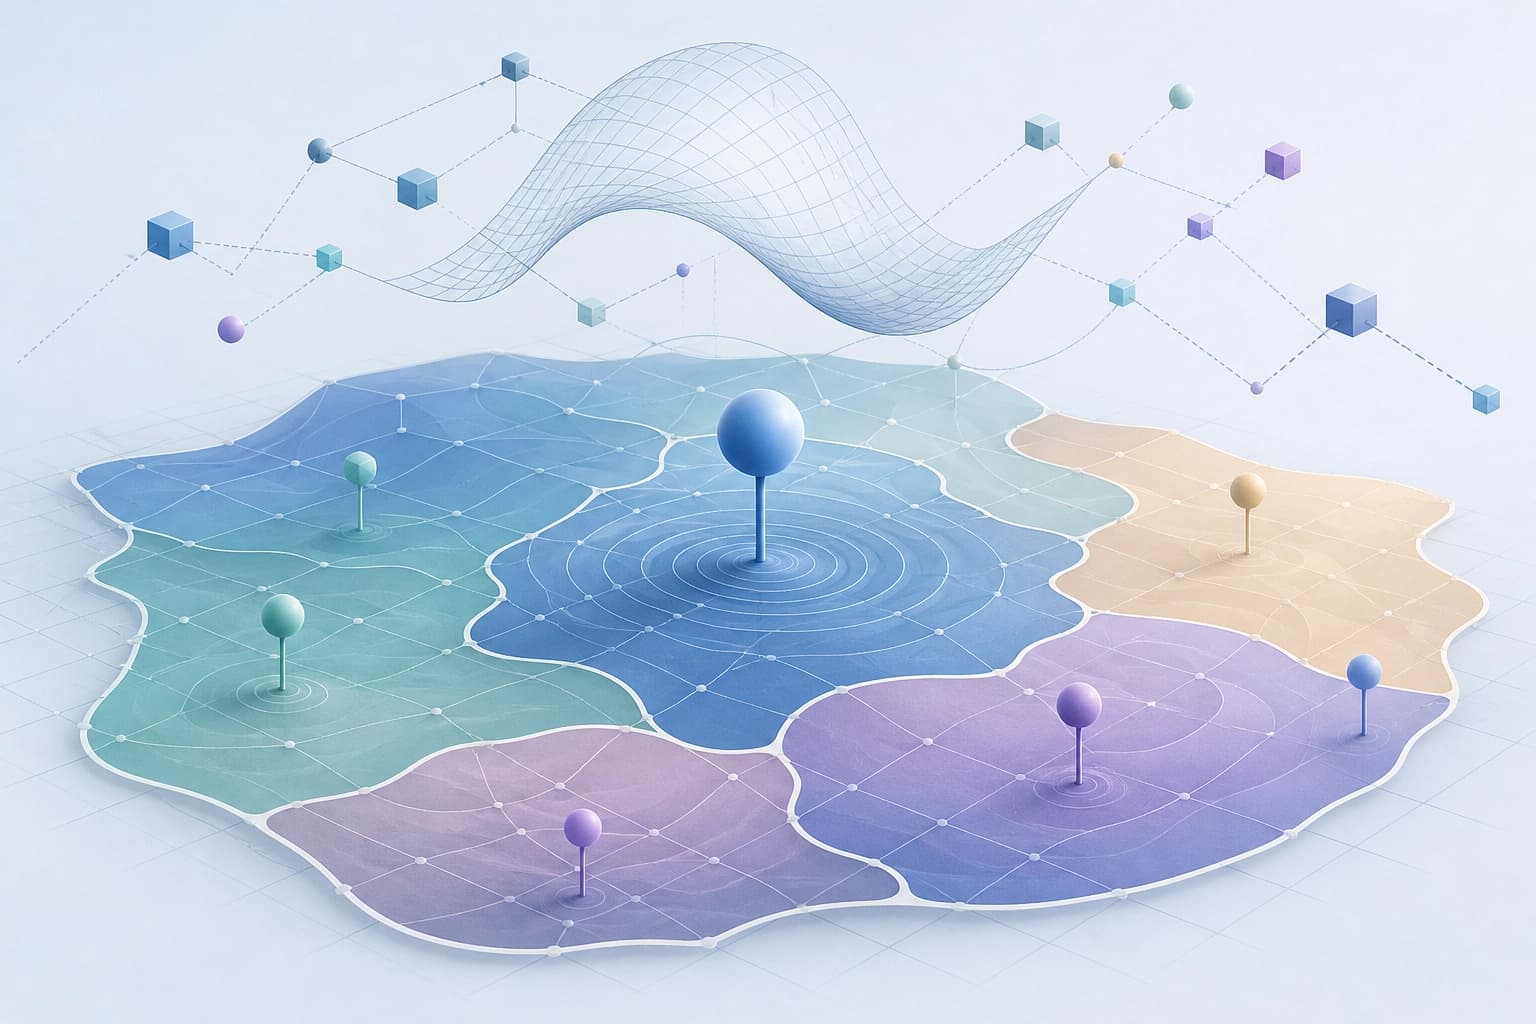
Pourquoi le produit euclidien des coordonnées déforme l’espace des facteurs
De nombreuses méthodes de désenchevêtrement représentent les facteurs génératifs par des coordonnées euclidiennes en produit. Cependant, les espaces sous-jacents peuvent être périodiques, présenter des bords identifiés ou avoir une géométrie qui dépend de la position. C’est ainsi que se manifeste la géométrie non euclidienne des facteurs. L’article « Beyond Uniform Local Isometry and Topology: FactoMap for Disentangled Representations » (arXiv:2608.24762) décrit cette limite.
Ce que le modèle euclidien ne prend pas en compte :
- la périodicité des facteurs ;
- l’identification des bords ;
- la géométrie qui dépend de la position ;
- l’étendue non uniforme.
Conclusion : une carte euclidienne des coordonnées reste une abstraction utile. Elle ne garantit pas la correspondance avec la structure des facteurs. Il convient de vérifier la méthode au regard des propriétés énumérées.
Ce que regroupe la structure de l’espace des facteurs
La structure de l’espace des facteurs regroupe les domaines des facteurs, les identifications induites par le générateur et les échelles dépendant de la position. Un tel ensemble permet de distinguer des espaces topologiquement équivalents dont la géométrie des facteurs diffère. Il ne s’agit pas simplement d’une description de la topologie, mais de la prise en compte de la géométrie.
| Critère | Équivalence topologique | Structure de l’espace des facteurs |
|---|---|---|
| Ce qui est pris en compte | la topologie de l’espace | les domaines des facteurs, les identifications induites par le générateur et les échelles dépendant de la position |
| Ce qui est distingué | ne distingue pas les espaces ayant la même topologie, mais une géométrie différente | distingue les espaces topologiquement équivalents dont la géométrie diffère |
Conclusion : la structure définit un critère pour la méthode. Celle-ci doit distinguer non seulement la topologie, mais aussi la géométrie des facteurs.
Pourquoi l’indépendance statistique ne garantit pas une géométrie uniforme
L’indépendance statistique ne garantit pas une géométrie uniforme du produit. Des facteurs indépendants peuvent avoir des effets différents sur les observations. La géométrie du produit reste non uniforme.
Exemple : la teinte (hue) et l’échelle (scale), bien qu’indépendantes, peuvent influer sur les observations avec une intensité différente selon l’échelle. Une mise à l’échelle fixe ne supprime pas l’anisotropie qui en résulte.
Ce que ne permet pas de vérifier un test d’indépendance :
- l’uniformité de la géométrie du produit ;
- la dépendance de l’intensité de l’influence d’un facteur à sa position ;
- la suppression de l’anisotropie par une mise à l’échelle fixe.
Conclusion : un test d’indépendance ne suffit pas. Il faut évaluer la géométrie et les échelles induites par le générateur pour les facteurs.
Comment FactoMap transfère la structure dans la représentation
Factor-Space Topographic Map (FactoMap) apprend des prototypes interprétables. Une grille structurée de l’espace des facteurs indexe les prototypes. L’apprentissage topographique transfère dans la représentation la périodicité de la grille, l’identification des bords et l’étendue non uniforme.
Étapes :
- Définir la structure de l’espace des facteurs.
- Apprendre des prototypes interprétables indexés par une grille.
- Transférer les propriétés de la grille dans la représentation au moyen de l’apprentissage topographique.
Conclusion : FactoMap intègre la structure des facteurs à l’apprentissage. La méthode ne postule pas une uniformité euclidienne, mais transfère les propriétés de la grille.
Que vérifier dans les résultats expérimentaux
Dans les expériences, la prise en compte de la structure a mieux préservé la continuité des facteurs. Elle a également amélioré le désenchevêtrement des facteurs sous-jacents. Ces résultats fournissent un repère pratique.
Critères d’évaluation d’une méthode :
- la représentation préserve-t-elle la continuité des facteurs ;
- améliore-t-elle le désenchevêtrement des facteurs sous-jacents ;
- la méthode transfère-t-elle la périodicité, l’identification des bords et l’étendue non uniforme ;
- la méthode distingue-t-elle les espaces topologiquement équivalents dont la géométrie diffère.
Conclusion : lors du choix d’une méthode, il faut exiger une évaluation de la continuité et du désenchevêtrement. L’indépendance statistique ne suffit pas.
Foire aux questions
Matériaux connexes
Tous matériaux
Vérification des hallucinations des LLM via une vue SQL des sources, sans réentraînement
Ce travail évalue si un LLM peut mobiliser une compétence symbolique élémentaire — la création d’une base SQL à partir des documents sources — afin d’ancrer les réponses dans leurs sources sans supervision pour détecter les hallucinations. Sur RAGTruth et DiaHalu, ce pipeline neuro-symbolique se révèle plus précis que la prédiction directe et comparable aux méthodes de pointe, sans nécessiter de réglage fin spécifique au domaine.
9 novembre 2026
MathAdv : ce que cache la précision finale des preuves automatiques
Un ensemble de tâches diagnostiques couvrant 13 domaines des mathématiques universitaires et de troisième cycle évalue les systèmes de démonstration automatique dans Lean 4 non seulement sur le résultat final, mais aussi sur leur maîtrise des sujets, la qualité de leurs raisonnements informels et leur robustesse face aux reformulations des énoncés. L’analyse par composante montre que la formalisation des problèmes reste le principal obstacle et que la réussite dépend fortement du domaine mathématique et de la manière dont le problème est formulé.
9 novembre 2026
AffordanceWAM : les affordances comme intermédiaire entre la prédiction de scène et le contrôle du manipulateur
Ce travail présente un modèle génératif qui prédit simultanément les futures observations RGB, les champs scalaires, les cartes thermiques d’affordances et les commandes continues du robot, en s’appuyant sur des vidéos humaines pour diversifier les interactions sans annotations d’actions ni retargeting. Sur RoboCasa, CALVIN ABC→D et des tâches réelles, cette approche offre des gains constants par rapport aux modèles de référence entraînés uniquement sur des données RGB ou robotiques.
9 novembre 2026