
机器人代替焊接机:由前SpaceX工程师创建的启动器,实现钢结构生产自动化
由三位前SpaceX工程师创办的1872公司在俄亥俄州启动了试生产,目标是到2027年建成一个工厂,由AI和机器人处理几乎所有用于制造模块化建筑和数据中心的钢框的业务. 完全的自主性并没有被保证,不过:自动化大约80%的进程被认为是足够的.
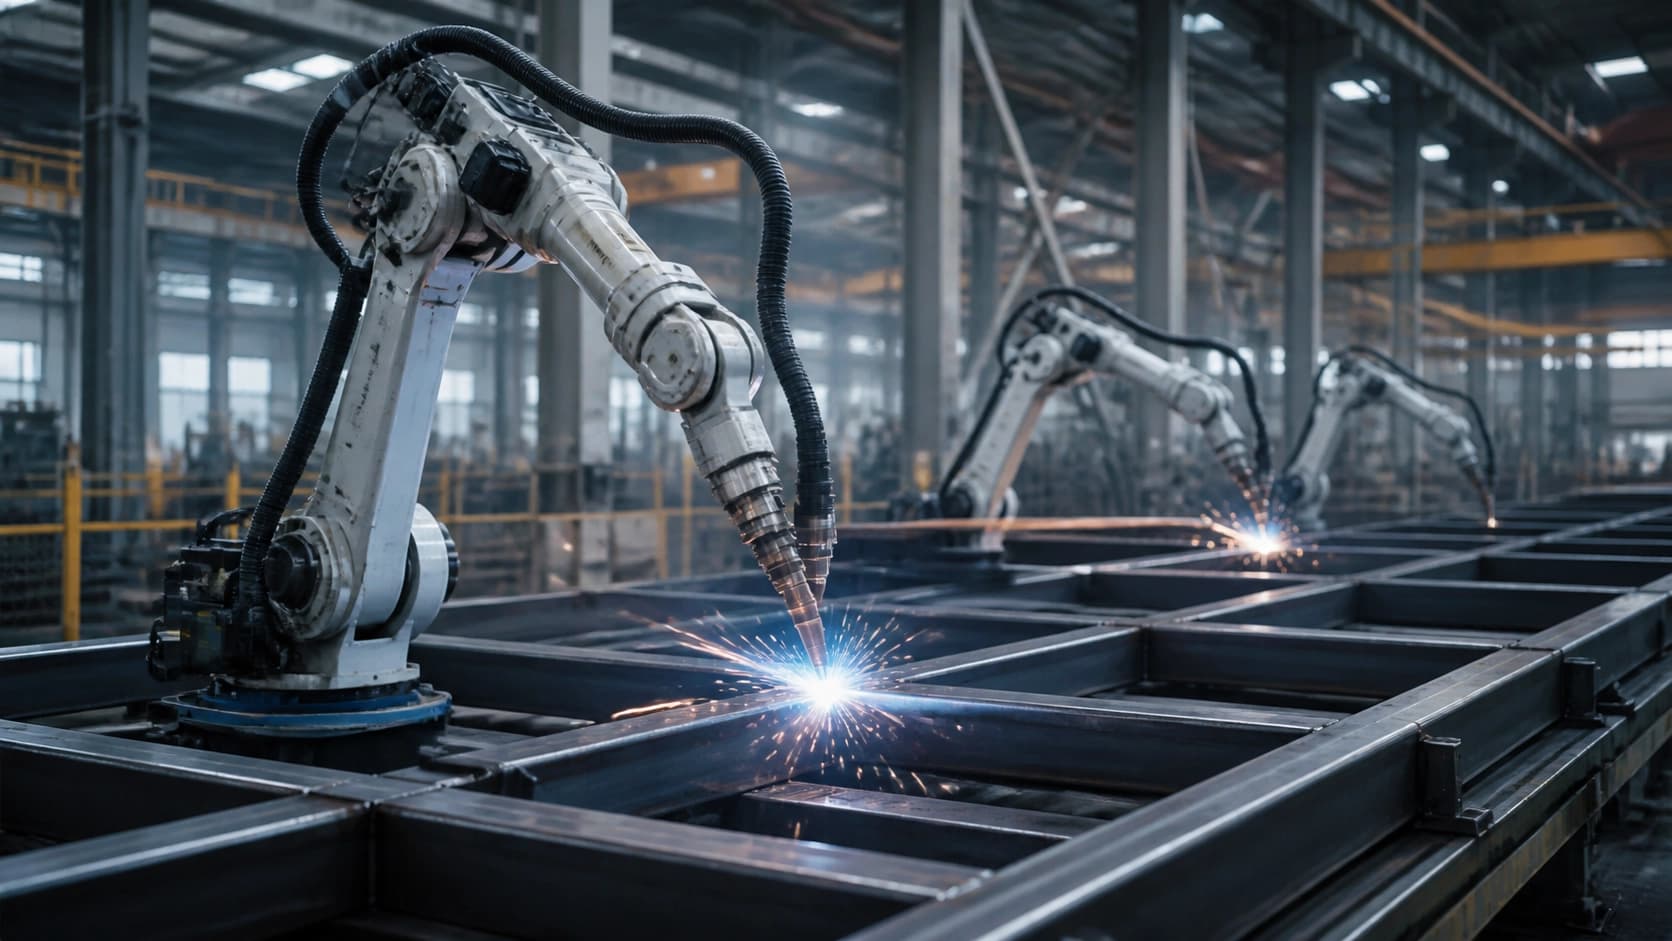
美国焊接工业陷入危机:据美国焊接协会称,到2029年,该国将进入 短于32万余台焊机. 有经验的专家正在退休,年轻的人才不会急于进入这一行业。 移民限制使情况更加恶化,切断了国外工人的流动. 在这种情况下,对机器人的赌注看起来不像是一时兴起,更像是保持建筑速度的唯一途径。 这恰恰是三位前SpaceX工程师选择的路径,他们创立了1872年的启动.
1872年启动:从火箭发动机到钢架
丹·萨默斯,布赖恩·蒙吉里奥,迈克尔·格兰特——三位前SpaceX员工——决定将航空航天工业经验应用于一个完全不同的领域. 夏默斯带领负责为星舰集成和制造猛禽引擎的团队,成为了新企业的首席执行官. 正式发布会于7月22日在俄亥俄州辛辛那提的工厂一号工厂举行. 这是一个象征性的起步地点:中西部传统上被认为是美国的工业中心.
创业者的野心令人印象深刻:到2027年,公司打算创建一个能够使很大一部分钢材生产周期自动化的原型工厂——关键基础设施项目中使用的非常钢材. 重点为生产钢制滑板,即建造模块式建筑的长方形框架. 建造AI数据中心和小型模块化核反应堆的公司对这些框架的需求很高。 随着人工智能的兴旺和分散的能源,对这种结构的需求也在增加。
为什么滑雪? 根据创始人的说法,这些部分对错误的容忍度相当高. 它们不需要火箭发动机的微米级精度,因此自动化可以允许更多的偏差. 这使得它们成为日后可以转移到更复杂产品的技术的理想试验场. 此外,滑雪是一种大量制造的大众市场产品,这意味着优化的影响将最大化.
从体力劳动到焊接机器人
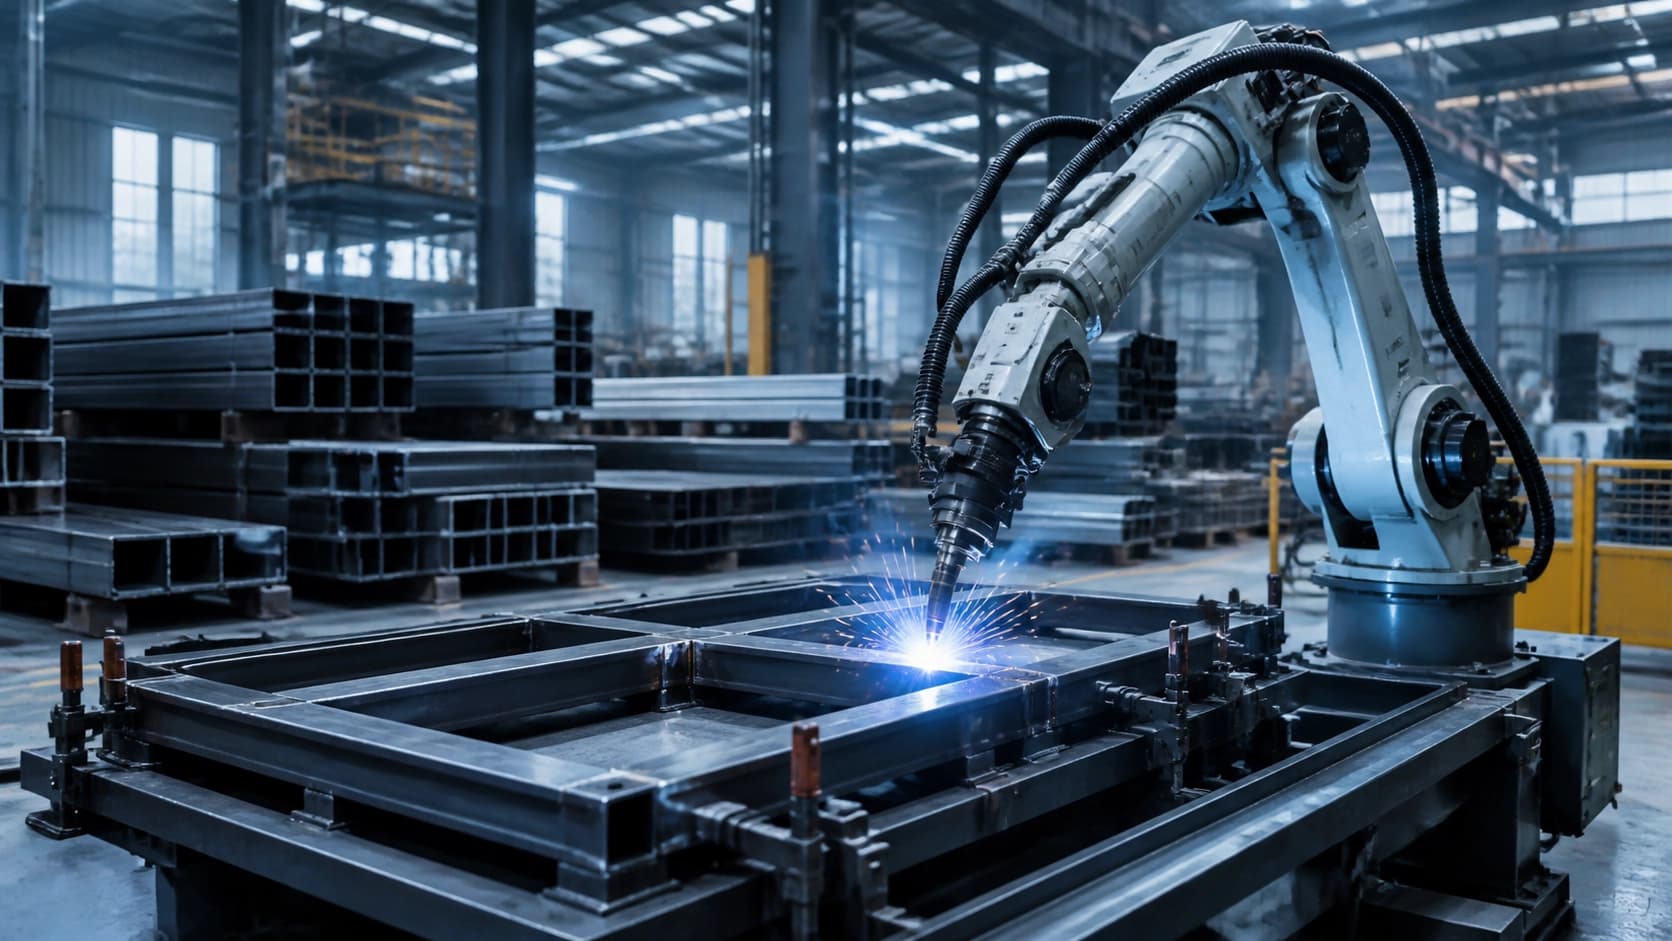
1872年的创始人有意选择了分阶段的方法. 起初,普通焊接工在生产线上工作:他们精炼了从切割部件到最终组装的整个滑动的创造周期. 只有在这个过程被完全拨打之后,公司才开始引入机器人解决方案. 为此,公司与Path Robotics合作,后者是哥伦布的开发商,专门从事AI驱动的焊接.
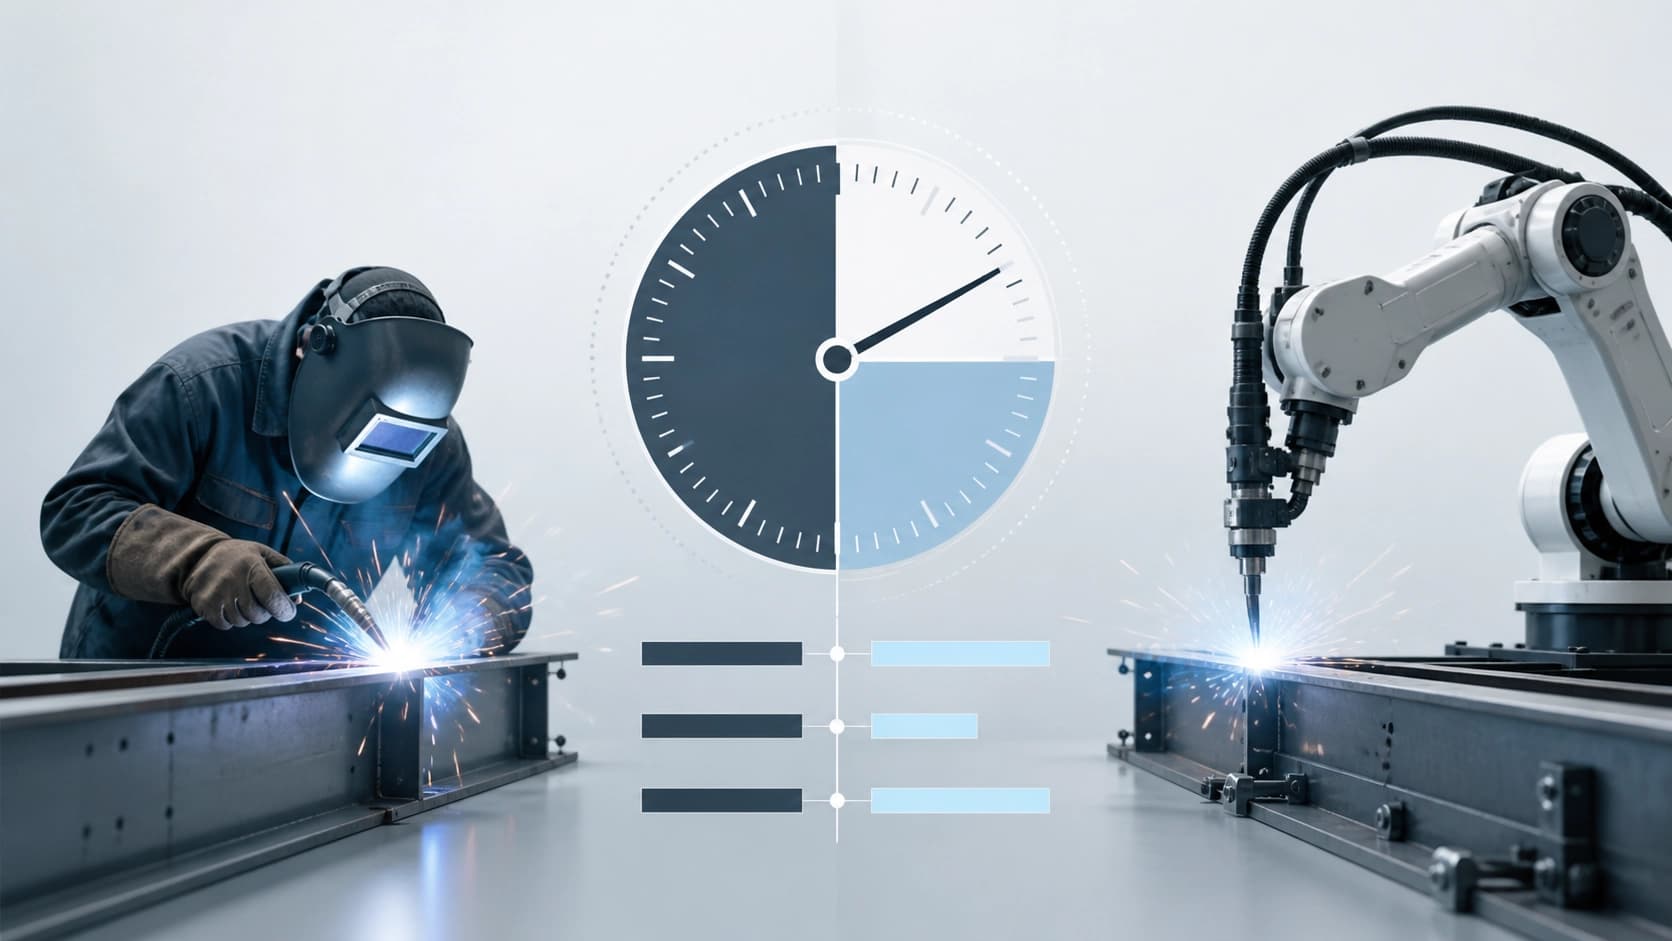
路径机器人学构建了由神经网络控制的机器人系统. 其效率令人印象深刻:首发率达到95-100%。 机器人的弧形活动时间为70%,而人类只有10-12%. 同时,焊接成本下降了85%:虽然每英寸焊接78美分的人造成本,机器人成本仅为12. 这些数字迅速还清了最初的投资,特别是考虑到机器人可以昼夜工作而不中断.
尽管如此,焊接只是过程的一部分。 将滑行本身焊接需要2–4小时,但把所有切割的部件组装起来需要4–5天。 公司已经表示,自动化组装是近期的首要任务. 如果这一阶段能够缩短,总生产时间将急剧减少,从而可以接受更多的订单,而不扩大 劳动力。
未来展望:用一个文件制造
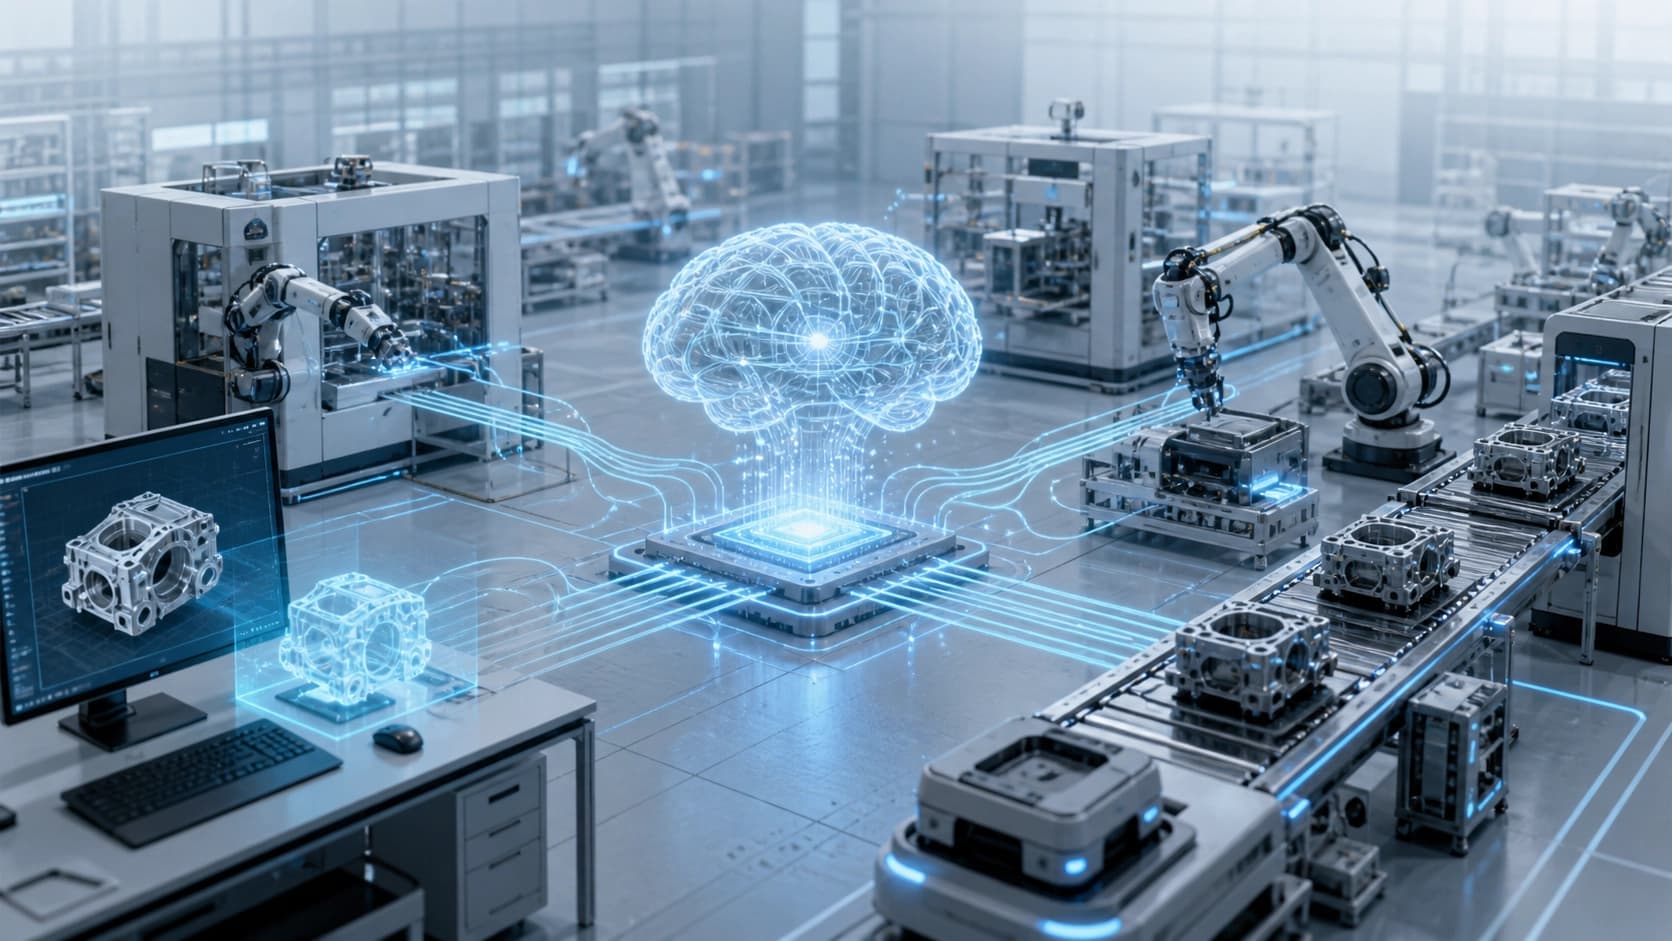
1872年的网站描述了一个雄心勃勃的概念. 一个客户端发送一个数字文件,其中包含未来产品的设计. 一个AI系统处理它,生成一个完整的生产计划,并创建一个工作时间表. 然后机器人处理所有物理操作:切割,组装,焊接. 人类只监督这一过程,处理非标准任务. 这种模式允许将最单调和最繁重的工作下放给机器,而人们仍然扮演着主管和技术人员的角色.
同时,正如CEO丹·萨默斯指出,完全自治本身并不是目的. 该公司的自动化程度可能达到80%左右,因为收益进一步增加,成本增加,收益减少。 这是一种务实的做法,在效率和系统复杂性之间保持平衡。 其余的20%可能涵盖人类判断仍然不可替代的突发事件和微妙行动。
SpaceX的经验表明智能生产管理软件可以工作奇观. 正是这种软件在短短三年时间里将猛禽发动机带到了生产准备的版本——而喷气发动机的传统开发周期可能要花20多年的时间. 启动 1872 打算对金属加工采用同样的方法. 如果成功,美国焊接工业可能会发生超越识别范围的变化:智能工厂将出现,而不是令人发指的手工劳动,由机器人处理沉重的物理工作,软件管理整个过程,从蓝图到成品.
常问问题
相关材料
所有材料
WILSON:整合患者的放大图像和切片,用于病理形态学分析和报告生成
这篇预印本介绍了 WILSON——一种视觉语言模型,可对整张玻片图像以及同一患者在不同放大倍率下的一系列切片进行编码,而不只是单张“最佳”切片。无需针对特定任务进行微调,它在多项指标上超越了专用且规模更大的切片模型,同时计算负载显著更低;其诊断描述也获得了病理学家更高的评价。
11 十一月 2026
RL 模拟器故障诊断中的规范多项式不变量:它们究竟在何处发挥作用
这项研究检验了将物理定律纳入可训练动力学模型是否合理:从轨迹中提取并通过 Gröbner 基化为规范形式的不变量,虽能小幅提升预测效果,却在诊断方面表现出色——它们能够定位被违反的约束,并找出具体的错误参数。
10 十一月 2026
AURA-Eval:如何验证 LLM 智能体识别了风险并调整了下一步行动
该框架评估 LLM 智能体在关键节点面对风险时的反应,而非最终判断:工具调用轨迹会被中断,随后模型必须继续推理并采取行动,LLM 评审团则分析其风险识别、行动性质与安全性。在从 157 条 R-Judge 轨迹中整理出的 1249 项任务上,对 20 个模型的评估显示,缺少安全路径时,不安全行为会增多;在执行前撤除监督,会使 52.3% 原本安全的案例转为不安全。
10 十一月 2026