
合成过程中的新命令:人体 3D 动作的多轨时间线
该方法可在合成过程中接收新的文本指令,并允许独立指定彼此重叠的动作时间段。通过区间条件控制和针对身体部位的去噪流程,该方法能够协调身体不同部位的同步运动;作者报告称,在 TimelineMotion 和 MTT 上,与流式基线方案相比,该方法更符合语义和时间约束。
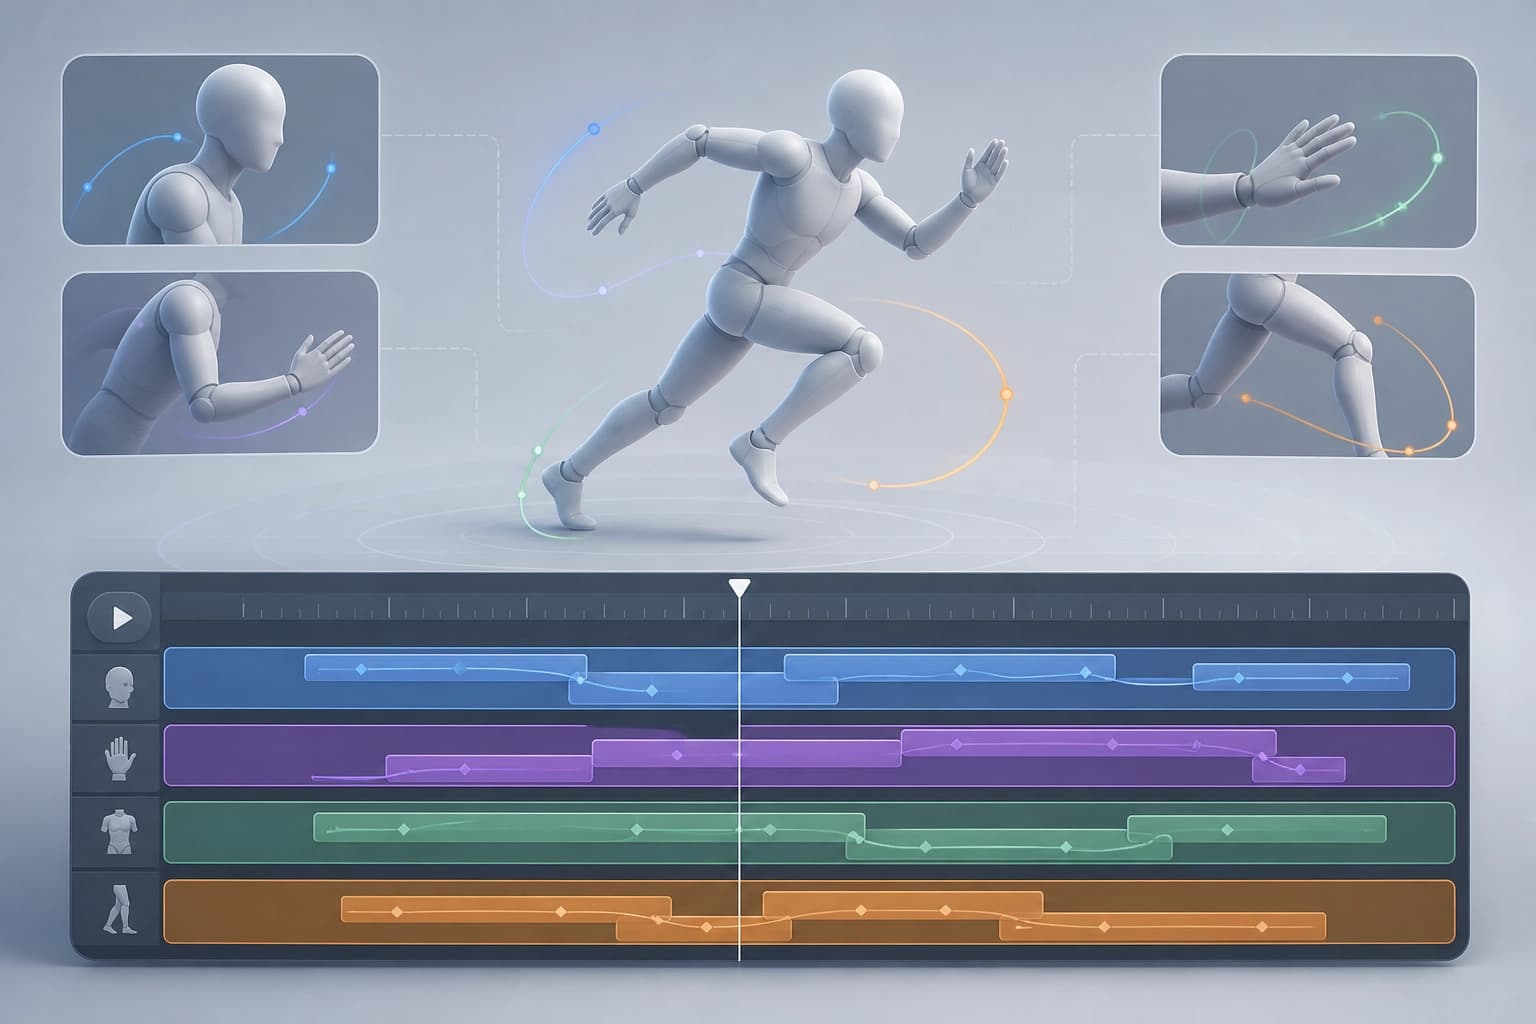
运动过程中新增指令
交互式应用需要在不中断当前动作的情况下响应新指令。例如,边走路边接听电话。对于人体 3D 运动生成,TimelineControl 方法解决了这一问题。它会在动作持续进行时以流式方式接收指令。
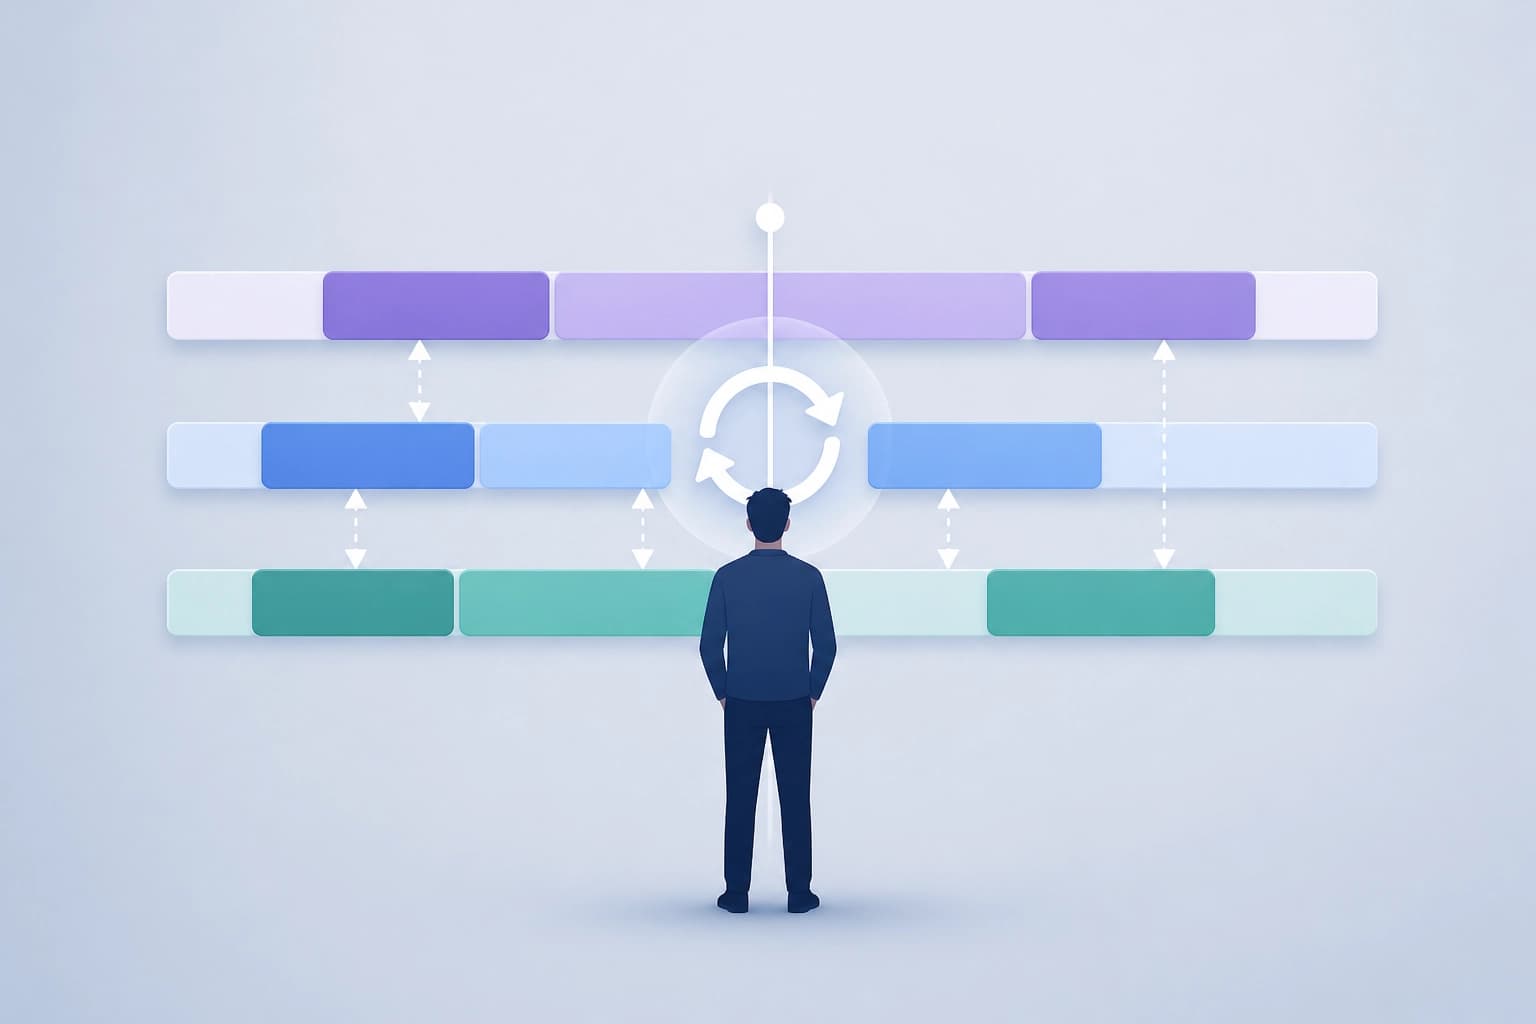
这类场景的关键要求:
- 在运动开始后添加指令;
- 当前动作不会停止;
- 保留新指令的时间边界。
实际选择标准是:是否支持在合成过程中添加指令,而不只是启动阶段支持。
多轨控制的三个要素
TimelineControl 使用面向时间区间的条件控制,以保留指令的时间边界。因果结构化的身体部位表示定义了运动结构。考虑身体部位的去噪流程则协调身体不同区域同时发生的动作。
各要素的作用:
- 区间条件控制保留时间边界;
- 身体部位表示将指令与身体区域关联起来;
- 考虑身体部位的去噪协调并行发生的动作。
实际选择标准是每条指令都具有时间区间和身体部位。缺少这些要素,多轨控制就不符合其所声明的设计。
TimelineMotion 数据集
作者创建了 TimelineMotion 数据集,其中包含重叠的指令区间和身体部位标注。这种结构用于检验同时执行多条指令的能力。
该数据集的作用:
- 重叠区间展示系统如何同时处理多条指令;
- 身体部位标注将指令与身体区域关联起来;
- 数据可用于评估系统是否遵守时间边界。
实际选择标准是数据集中存在区间重叠。顺序执行的指令无法对多轨控制构成压力。
在 TimelineMotion 和 MTT 上的结果
在 TimelineMotion 和 MTT 上进行的实验表明,该方法提升了语义一致性,也提高了对时间约束的遵循程度。研究将其与经过评估的流式基线模型进行了比较,其中包括使用同一数据重新训练的模型。
作者确认的内容:
- 消融研究支持所提出的设计;
- 人类评估支持该设计;
- 展示了空间条件控制的演示;
- 展示了人形机器人的运动执行。
实际选择标准是从两个维度进行评估:指令含义和时序。结果中给出了这两项指标。
论文和相关资源状态
论文《Streaming Multi-Track Timeline Control for 3D Human Motion Generation》以 arXiv:2610.03873 发布。作者于 2026年10月2日提交 v1,并于 2026年10月19日发布最新版(v2)。
关键信息:
- 标识符:arXiv:2610.03873;
- v1:2026年10月2日;
- v2:2026年10月19日;
- 相关资源:作者将发布代码、数据和模型。
作者包括 Yangsong Zhang、Anujith Muraleedharan、Rikhat Akizhanov、Gül Varol、Fabio Pizzati、Ivan Laptev。实际选择标准是代码、数据和模型是否可用。
常问问题
相关材料
所有材料
COPEX 帮助区分模型漏洞与 MCP 基础设施中的薄弱环节
受控基准测试固定了智能体框架,仅评估语言模型在四种 MCP 攻击渠道下、125 个场景中的工具选择。在对九种模型进行的 3,375 次测试中,平均攻击成功率为 64.4%;同时校验输入和上下文后,成功率几乎降低了一半。
12 十一月 2026
概率波浪预报校正:BridgeCast通过流式匹配连接物理模型与再分析资料
本文介绍了一种混合方法,利用条件流匹配、Transformer 架构和外生大气特征,将物理海浪模型的输出转换为接近再分析数据的场。作者称,该方法在不同预报时效和不同区域均稳定优于此前的先进基线方法。
12 十一月 2026
RLTLDR:智能体从失败中自行总结经验,并在下一次尝试中加以运用
失败后,系统会向智能体展示验证器的信号,并要求将其压缩成一条提示;训练基于“任务—提示”配对,不需要教师或标准答案。在复杂的编程和工具调用基准测试中,该方法将 Pass@1 从 GRPO 的 0–1% 提升至 12–31%,其中起决定作用的正是对这种配对关系的学习。
12 十一月 2026