O que a Perceptron lançou
A Perceptron é uma startup fundada em novembro de 2024. Foi criada por dois ex-cientistas de pesquisa da Meta: Armen Aghajanyan e Akshat Shrivastava. Eles trabalhavam no Meta’s Fundamental AI Research (FAIR). Essa é a divisão de pesquisa em IA da Meta.
Nesta semana, a empresa lançou o modelo Isaac 0.5. Segundo os criadores, ele dá às máquinas a capacidade de “perceive, reason and act” em condições industriais. O modelo é lançado como open-weight. Por isso, os parâmetros e os materiais de treinamento podem ser verificados por qualquer pessoa.
A empresa vê seu software como o futuro da implantação industrial automatizada.
Conclusão: o Isaac 0.5 deve ser considerado uma modelo aberta para tarefas industriais. A verificabilidade dos pesos é um critério fundamental na escolha.
Tarefa: inteligência física para armazéns e fábricas
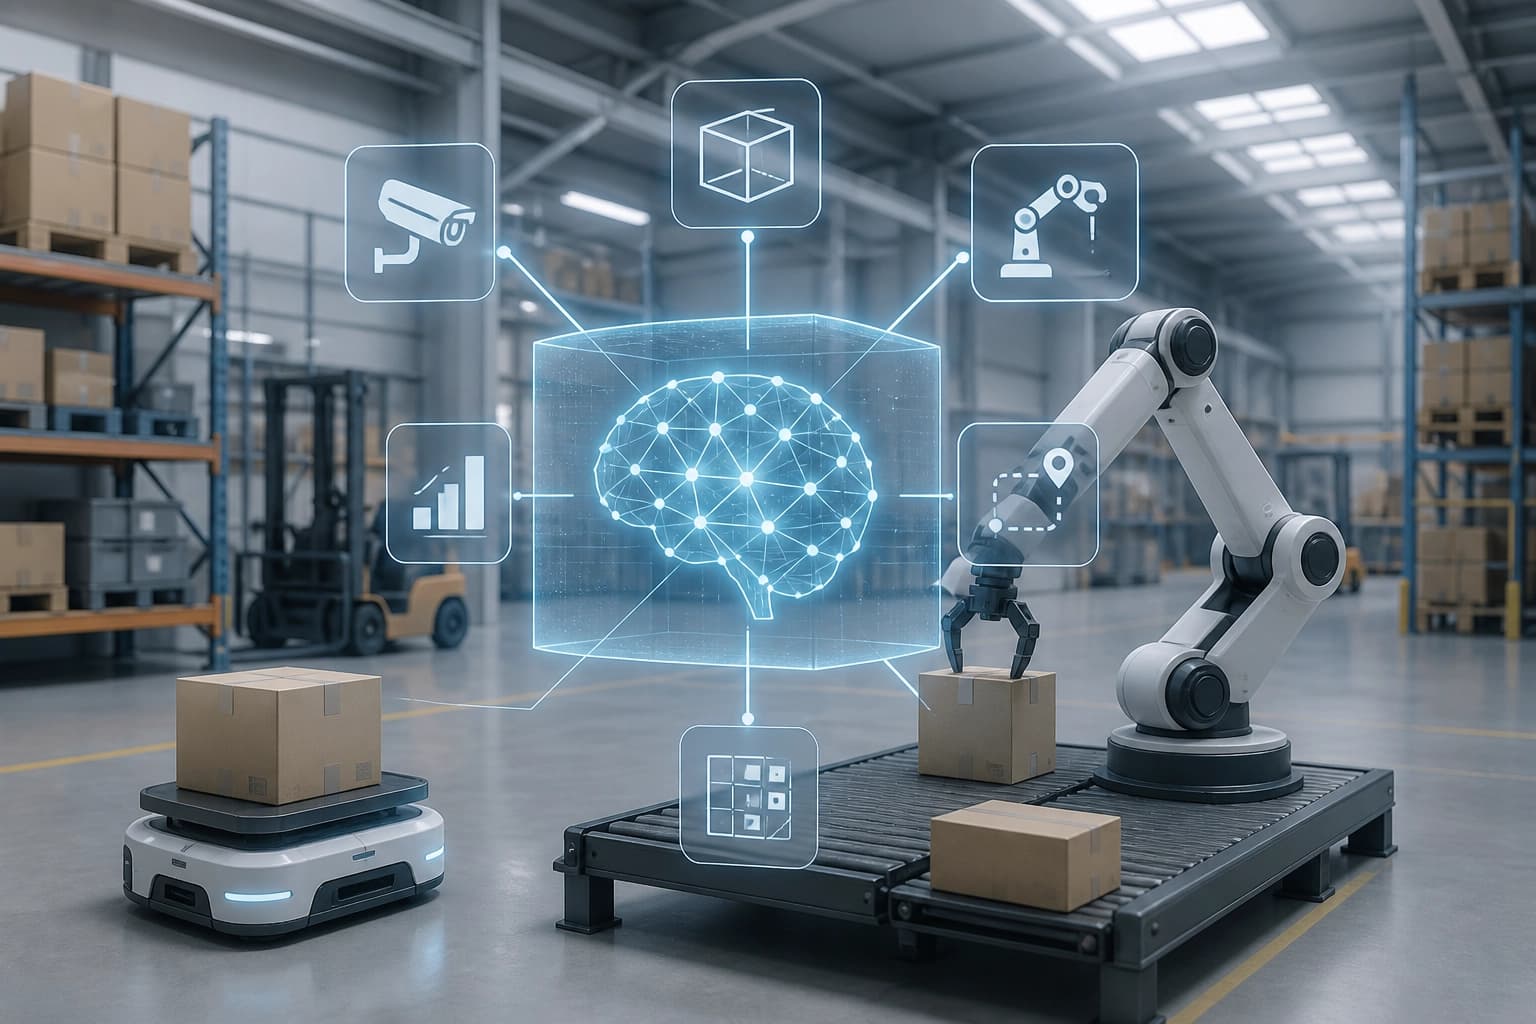
A Perceptron desenvolve frontier vision models. Eles devem ajudar as máquinas a interagir com mais competência com ambientes físicos. O software é capaz de ajudar vision-guided robots a se locomover em ambientes complexos. Trata-se de warehouses ou factory floors.
A empresa descreve o problema assim: “Physical AI today forces a false choice”. De um lado, generalist foundation models, que precisam de multiple dedicated cloud GPUs para cada instance. Do outro, narrow models, que processam perception ou control, mas nunca ambos. O Isaac 0.5 pretende dar às máquinas a capacidade de perceber, raciocinar e agir.
Shrivastava propôs considerar um processo físico simples — a organização de caixas. Um robô implantado para triar encomendas precisa executar muitas etapas. Primeiro, ler a etiqueta na embalagem. Depois, fazer uma análise espacial para entender onde estão as caixas. Em seguida, decidir qual levantar. Se ele levanta uma série de caixas, teria de planejar quais caixas levantar e em que ordem. O software da Perceptron tem o propósito de ajudar os robôs a percorrer cada etapa do processo.
Conclusão: o critério de escolha é a capacidade de o modelo cobrir todo o processo, da percepção ao planejamento das ações, e não apenas uma operação isolada.
Como o Isaac 0.5 foi treinado
Modelos como o Isaac 0.5 aprendem habilidades operacionais absorvendo grandes volumes de dados de treinamento em vídeo. A Perceptron afirma que treinou o novo modelo com um milhão de horas do chamado general video. Isso é necessário para ensinar o algoritmo a reconhecer condições específicas, elementos visuais e cenários.
A empresa também se apoiou fortemente em ego video. É um vídeo em primeira pessoa de alguém executando uma tarefa física. Ele é gravado com uma GoPro ou uma câmera vestível. Também foram usados UMI video. Eles servem de forma semelhante para ensinar movimentos a sistemas de IA por meio da gravação de ações humanas repetitivas.
A Perceptron não divulga as fontes de seus dados de treinamento. Shrivastava disse que a empresa “internally built petabyte-scale datasets that span across modalities”. Ele esclareceu: “whether it’s images, text, video, etc. all the way through robotic trajectories.”
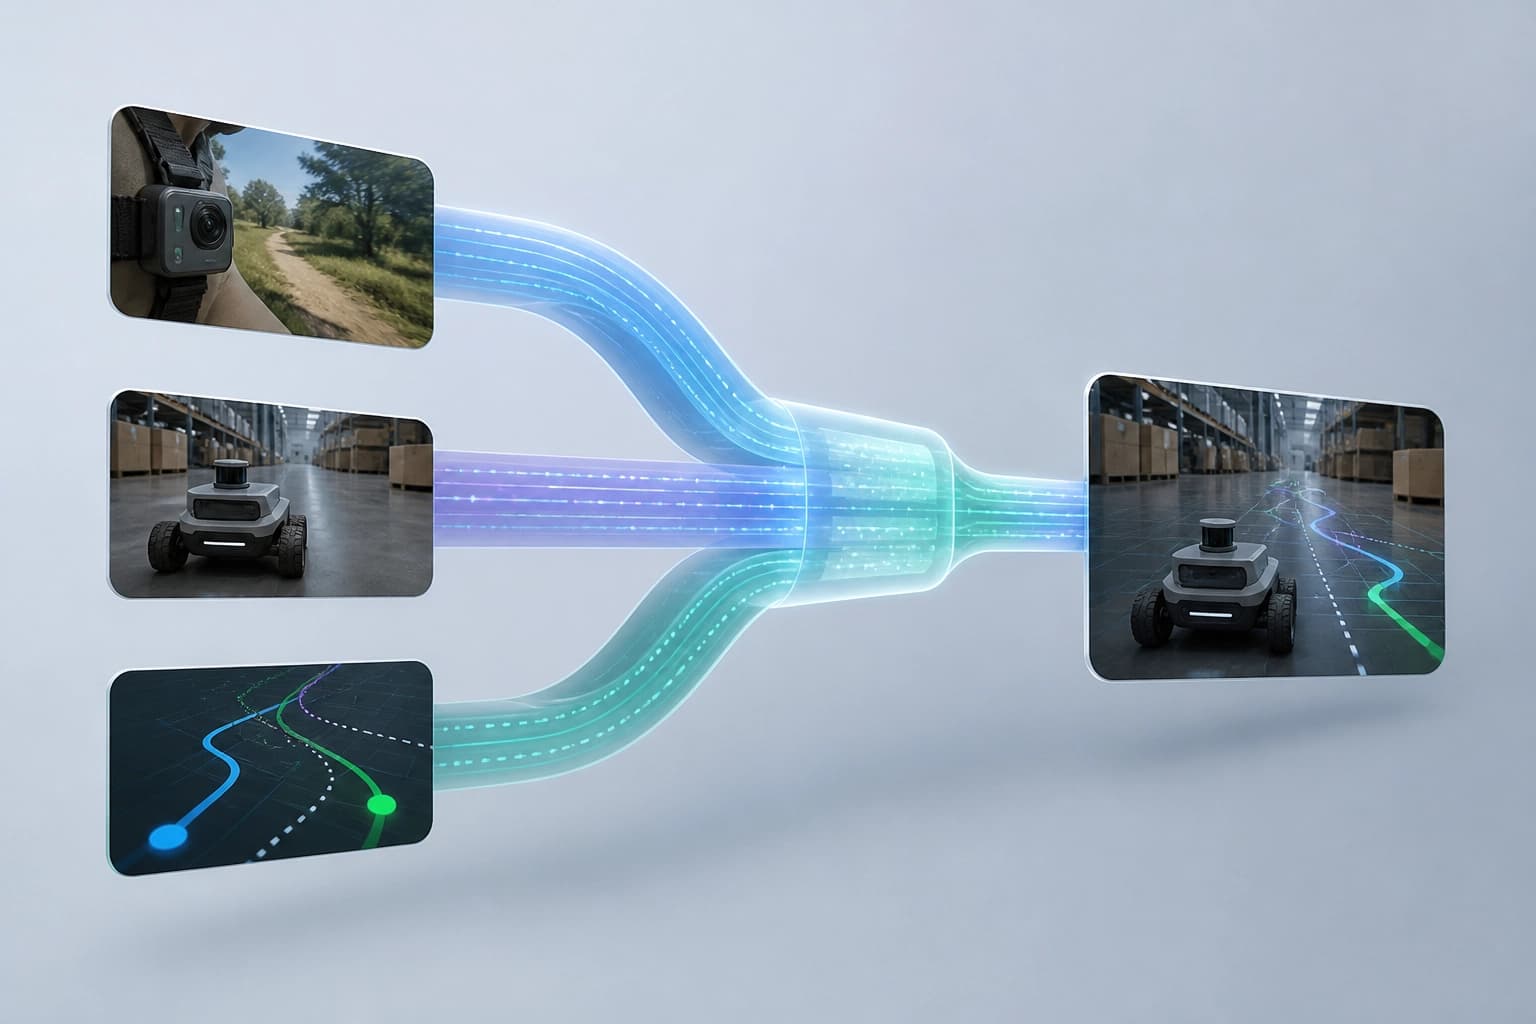
Conclusão: o peso aberto do modelo permite verificar os parâmetros e os materiais de treinamento. Esse é um critério importante para equipes que precisam de verificabilidade.
Em que difere dos modelos existentes
Aghajanyan e Shrivastava dizem que sua ferramenta difere dos modelos existentes. Ela é general-purpose, ou seja, não foi criada para uma tarefa repetitiva específica. O modelo deve ser flexível conforme o ambiente ou a situação concreta.
No setor já existe software que ajuda as máquinas a executar a maioria dessas tarefas. Mas há poucos programas destinados a fazer isso com flexibilidade. Abaixo, uma comparação das abordagens com base nos fatos apresentados pela empresa.
| Abordagem | Característica principal |
|---|---|
| Generalist foundation models | Precisam de várias GPUs de nuvem dedicadas para cada instância |
| Narrow models | Processam a percepção ou o controle, mas nunca ambos |
| Isaac 0.5 | General-purpose, open-weight, voltada para perceive, reason and act |
Aghajanyan disse: “Nothing like this really exists out there.” Ele acrescentou: “We’re really excited about it.”
Conclusão: se a tarefa exige tanto percepção quanto controle em um ambiente em mudança, os narrow models não servirão. Os generalist models exigem GPUs de nuvem dedicadas para cada instância. O Isaac 0.5 é apresentado como um meio-termo entre essas opções.
Onde pretendem aplicá-lo
A startup está pronta para levar o software ao mercado para diversos fornecedores. A empresa pode potencialmente integrar sua intelligence layer em diferentes setores. Entre eles, manufacturing, logistics and warehousing, security, mobility, além de media and entertainment.
O software ajuda vision-guided robots a se locomover em ambientes complexos, como warehouses or factory floors. Ele também ajuda empresas a extrair inteligência visual de vídeos gravados por esses bots.
Conclusão: o critério prático é a correspondência entre setor e cenário. Para armazéns e fábricas, importam a locomoção em ambientes complexos e a extração de dados de vídeos. Para security, mobility, media e entertainment, a empresa declara potencial de integração.
Financiamento e status
A Perceptron já levantou $21 million. Os investidores foram Bessemer Venture Partners, Foundation Capital e S32. Isso consta dos dados da Pitchbook. A SmartGateVC também participou da founding round da empresa.
Segundo a TechCrunch, a startup está em processo de fechamento de uma rodada adicional. Outras condições e prazos não são divulgados.
Conclusão: a empresa tem financiamento de fundos de venture capital e um interesse declarado em uma rodada adicional. Isso não garante a maturidade do produto, mas reduz o risco de uma escolha precoce.