Cidade como um domínio separado
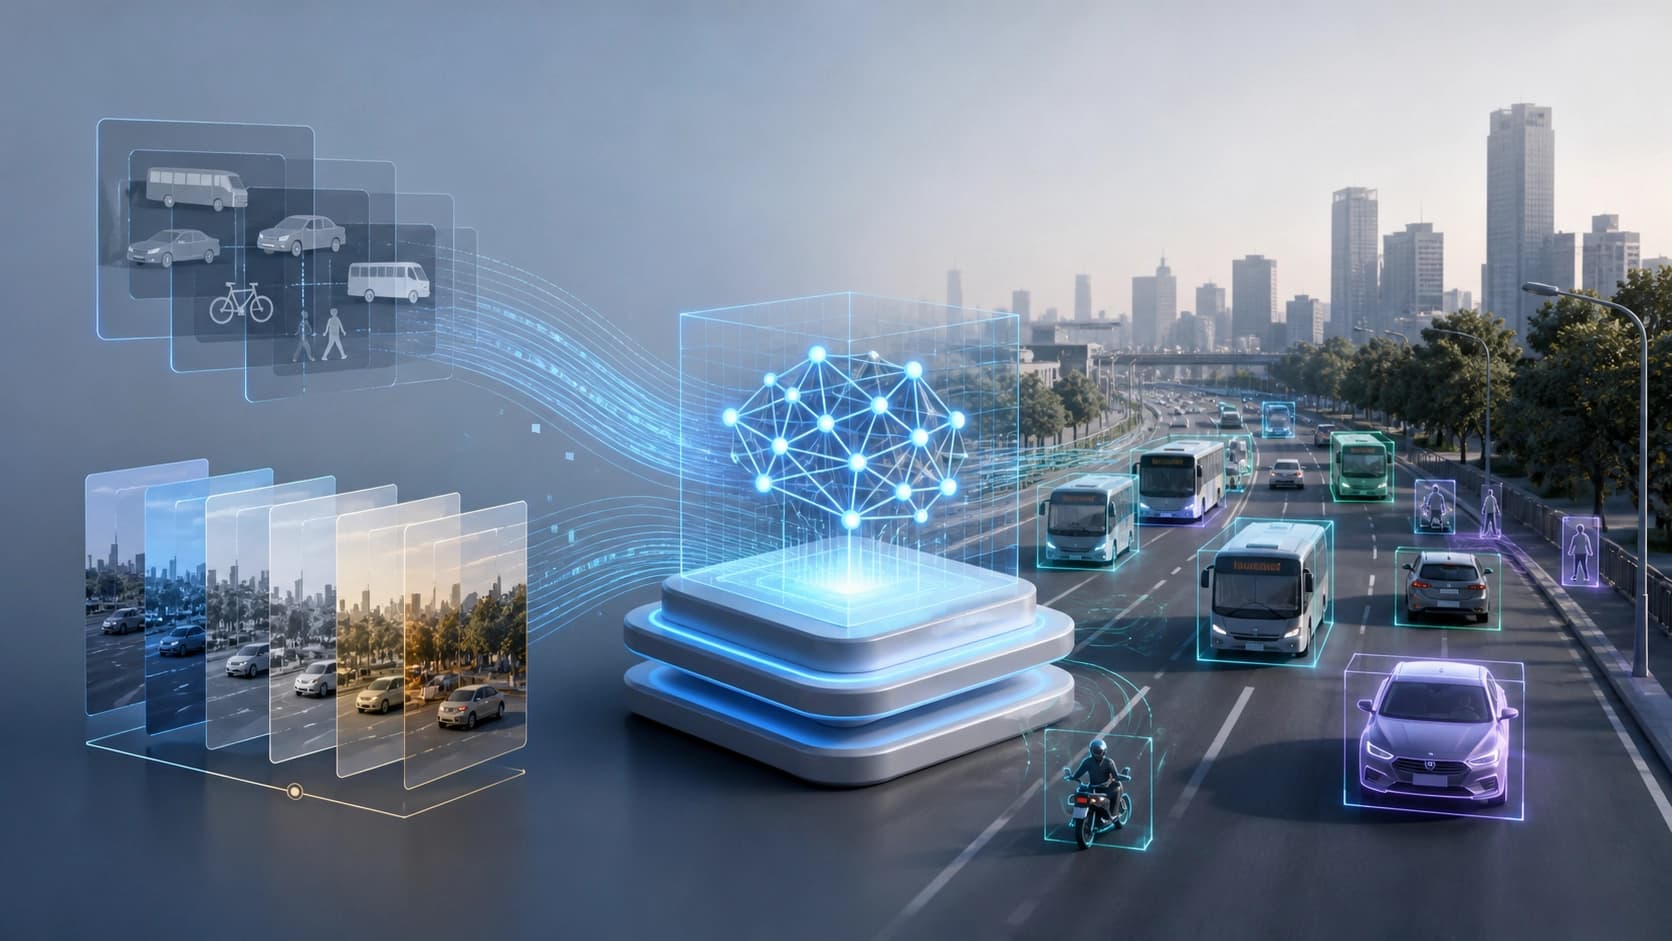
Um detector de carros, semáforos e pedestres, treinado com gravações de câmeras de uma cidade, perde precisão de forma perceptível e previsível ao se mudar para outra cidade. A causa não está no próprio modelo, mas no fato de que literalmente tudo muda ao mesmo tempo: a iluminação e o balanço de branco das câmeras, a densidade do fluxo, a sinalização, as cores habituais das carrocerias e até a aparência dos modelos típicos de transporte. Formalmente, isso é chamado de deslocamento de domínio geográfico e, na prática, é uma dor de cabeça recorrente para quem implanta sistemas de monitoramento de tráfego em várias regiões ao mesmo tempo.
A saída clássica é a adaptação de domínio. Mas ela tem uma característica desagradável: quase sempre exige ou um ajuste fino da arquitetura, que desmorona quando os hiperparâmetros mudam, ou acesso direto aos dados da cidade-alvo — sua caracterização, o ajuste de limiares com base neles, a análise de estatísticas. E é aí que começam as restrições de natureza nada técnica.
O que significa um ciclo de treinamento "cego"
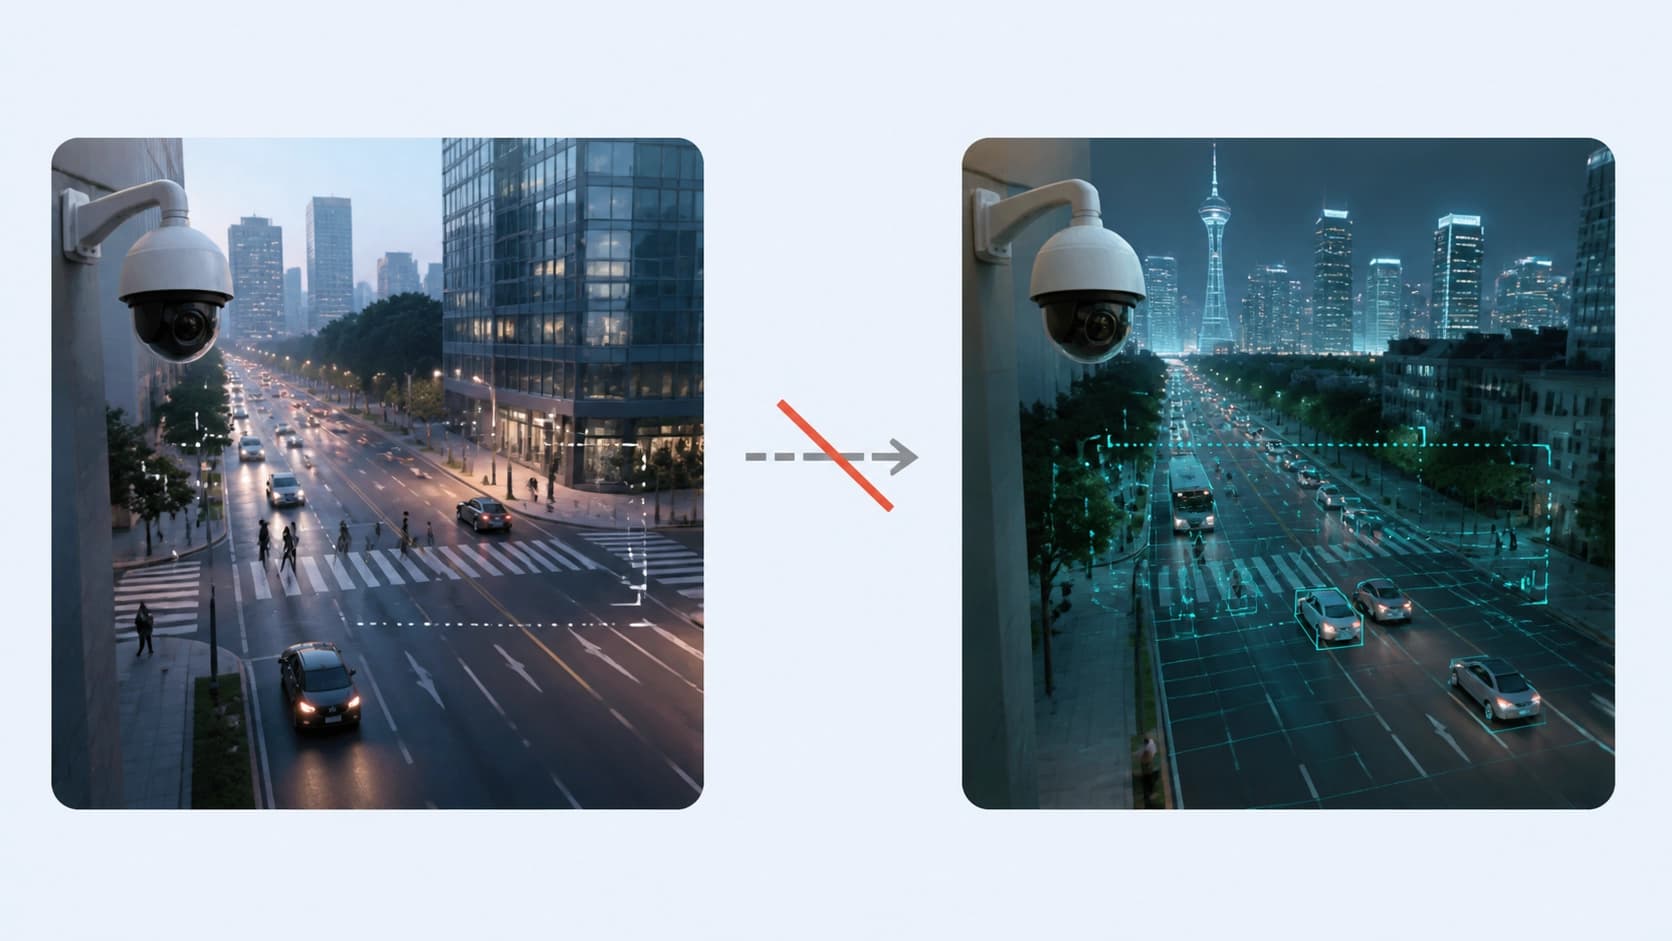
Em ecossistemas onde os dados são tratados como informação sensível, ambos os caminhos habituais estão fechados por definição. Não se pode exportar quadros da cidade-alvo para um ambiente de pesquisa, não se pode construir estatísticas a partir deles, não se pode ajustar o modelo com base neles. Resta um modo totalmente "cego": o treinamento e a avaliação ocorrem sem um único exemplo do alvo, e a verificação de qualidade só é possível onde a rotulagem já existe e nunca saiu do perímetro protegido.
Foi exatamente nesse quadro que os autores do novo trabalho colocaram sua tarefa. Eles não estão interessados em mais uma camada engenhosa de adaptação, mas em uma questão mais simples e mais interessante: quanto se pode extrair do que já existe — do pré-treinamento e da aumentação —, se abrirmos mão de qualquer manipulação com os dados do alvo.
Dois pilares ortogonais
O esquema de treinamento proposto para a detecção de objetos baseia-se em dois mecanismos independentes. A palavra "ortogonais" aqui é fundamental: eles não se duplicam e combatem fontes diferentes de erro — um trabalha com a semântica e a estrutura do objeto, o outro com aquilo a que a atenção do modelo se agarra.
Pré-treinamento em vários conjuntos de dados com objectness distillation
O primeiro pilar é a estratégia de pré-treinamento em vários conjuntos de dados ao mesmo tempo, com a chamada class-agnostic objectness distillation. A ideia é desacoplar duas coisas que no treinamento comum estão coladas: a geometria estrutural do veículo e as taxonomias semânticas.
Em termos simples, o modelo primeiro aprende a responder à pergunta "há aqui um objeto de forma característica?", sem se aprofundar em como esse objeto é nomeado em um conjunto de dados específico. Isso é importante porque as taxonomias divergem entre conjuntos de dados e entre cidades: em alguns lugares há uma classe separada para furgões, em outros tudo é jogado em "vehicle", e as fronteiras entre carros de passeio e caminhões são definidas de maneiras diferentes. Se o modelo se apoia em uma geometria estável, e não em convenções locais de rótulos, a mudança de cidade o afeta menos.
Grayworld: fazer a attention abrir mão da cor
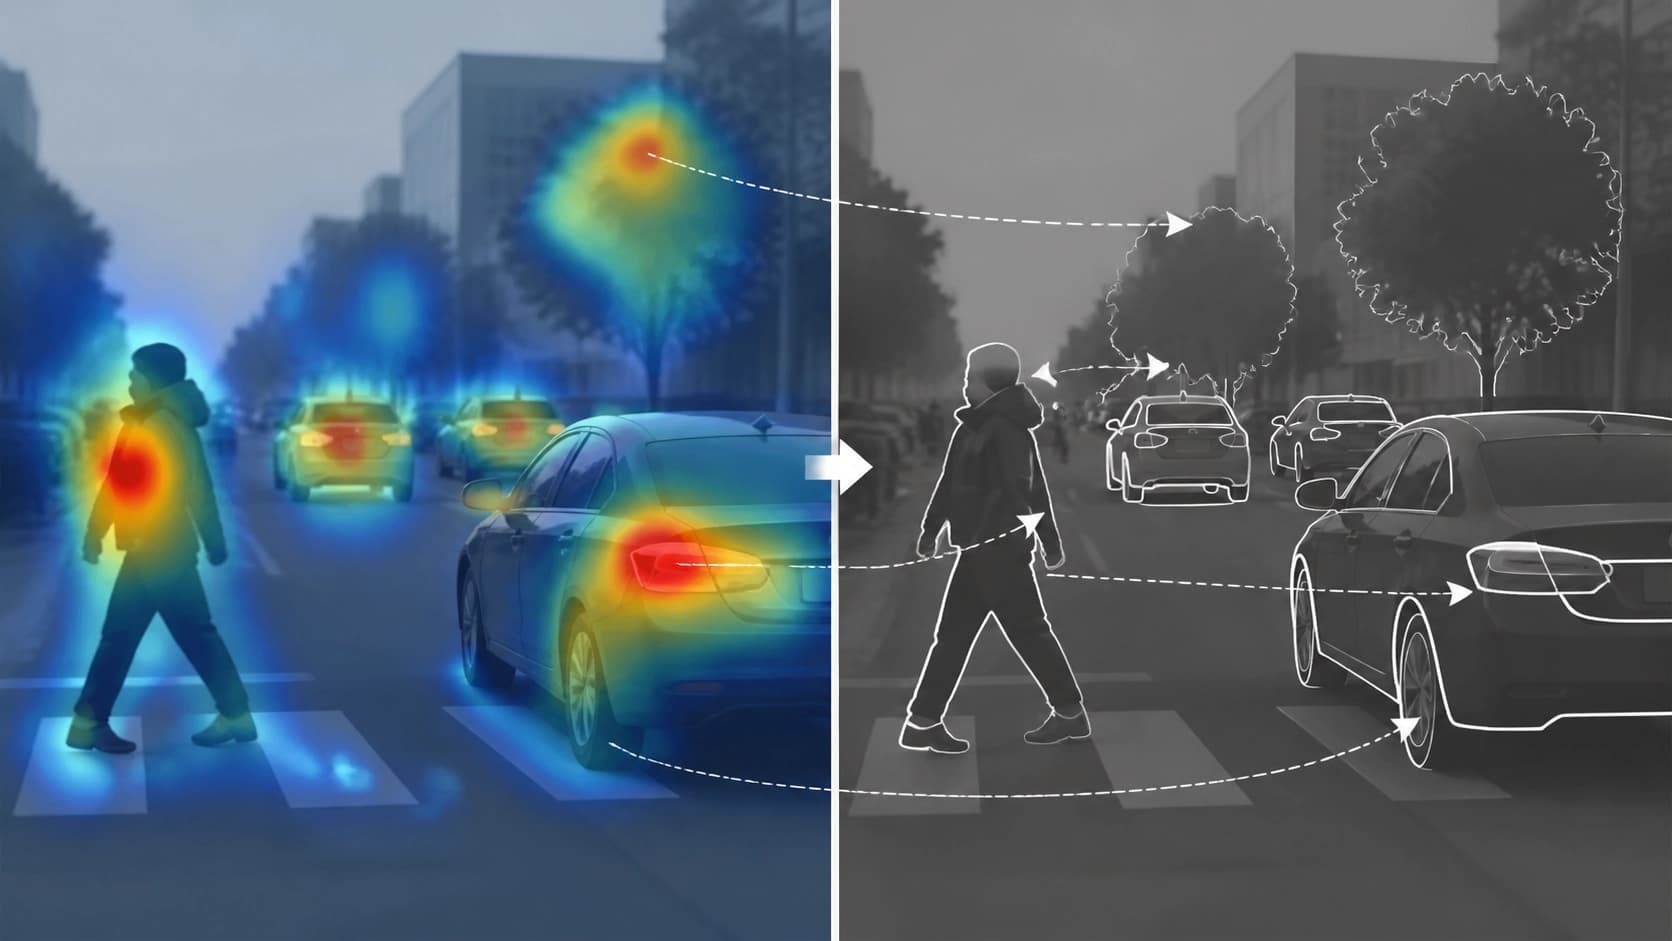
O segundo pilar é um fluxo de aumentação robusto a domínio, no qual foi adicionada uma nova transformação chamada Grayworld. Sua tarefa é tirar o chão do modelo onde ele se acostumou a trapacear.
Os detectores frequentemente encontram "atalhos": associam a classe do objeto à cor. Carro amarelo — táxi, silhueta vermelha — um tipo específico de transporte, um tom específico de céu ou asfalto — indício de uma câmera ou horário específico. Dentro de uma mesma cidade, essas pistas funcionam, mas ao transferir para outra região elas se desfazem, porque a reprodução de cores, a luz e as cores habituais lá são outras. Grayworld combate exatamente esses rótulos cromáticos, forçando as cabeças de attention globais a se apoiarem em representações a priori estáveis sobre a forma. A cor deixa de ser prova, a geometria permanece.
Experimentos e resultado
A avaliação foi realizada com o detector transformer em tempo real RF-DETR. Os autores destacam separadamente que toda a construção cabe em um orçamento modesto de memória de GPU — 16 GB, ou seja, é reproduzível em uma estação de trabalho comum, e não apenas em um cluster.
As variantes otimizadas RF-DETR-HR e RF-DETR-Grayworld proporcionaram um ganho de +24.29 em relação ao nível base e ocuparam o primeiro lugar na tabela de líderes do AI City Challenge Track 6 com um indicador de 47.53 mAP. Isso já não é "um pouco melhor que o baseline" — é a diferença entre um detector que em uma nova cidade é quase inútil e um que funciona lá.
O trabalho foi aceito no workshop AI City Challenge no âmbito da conferência ECCV 2026; o preprint está disponível como arXiv:2608.24154 (cs.CV, cs.AI), e o código e os dados foram publicados no repositório SKKUAutoLab/aic26_cross_city.
O que os profissionais devem tirar disso
Algumas conclusões úteis para além do benchmark específico.
- A aumentação não é cosmética. Ela é capaz de quebrar intencionalmente correlações indesejadas, se entendermos exatamente a que o modelo se agarra. Grayworld é um exemplo de ferramenta estreita, mas precisa, contra atalhos de cor.
- O pré-treinamento pode ser projetado para a transferência. A objectness class-agnostic e o desacoplamento da geometria em relação à taxonomia são uma técnica útil em qualquer lugar onde as classes nos conjuntos de dados são descritas de maneiras diferentes.
- O protocolo "cego" é uma formulação honesta, não uma limitação. Se o método não espia os dados do alvo, seu resultado fala de robustez real, e não da qualidade do ajuste.
- O orçamento de memória faz parte do resultado. A exigência de 16 GB torna a abordagem aplicável na prática de engenharia, onde nem sempre há hardware de ponta.
A cautela também é apropriada: as conclusões foram obtidas em uma única família de detectores e em uma única trilha de competição, e o Grayworld é, afinal, uma heurística, não uma garantia. O deslocamento geográfico continua sendo um problema sem uma solução universal única, mas agora está claro que uma parte significativa do progresso é alcançada antes mesmo de o modelo ver uma nova cidade pela primeira vez.