
Figure ने 30 घरों में Helix 2.5 का परीक्षण किया: रोबोट ने 420 में से 237 कार्य पूरी तरह पूरे किए
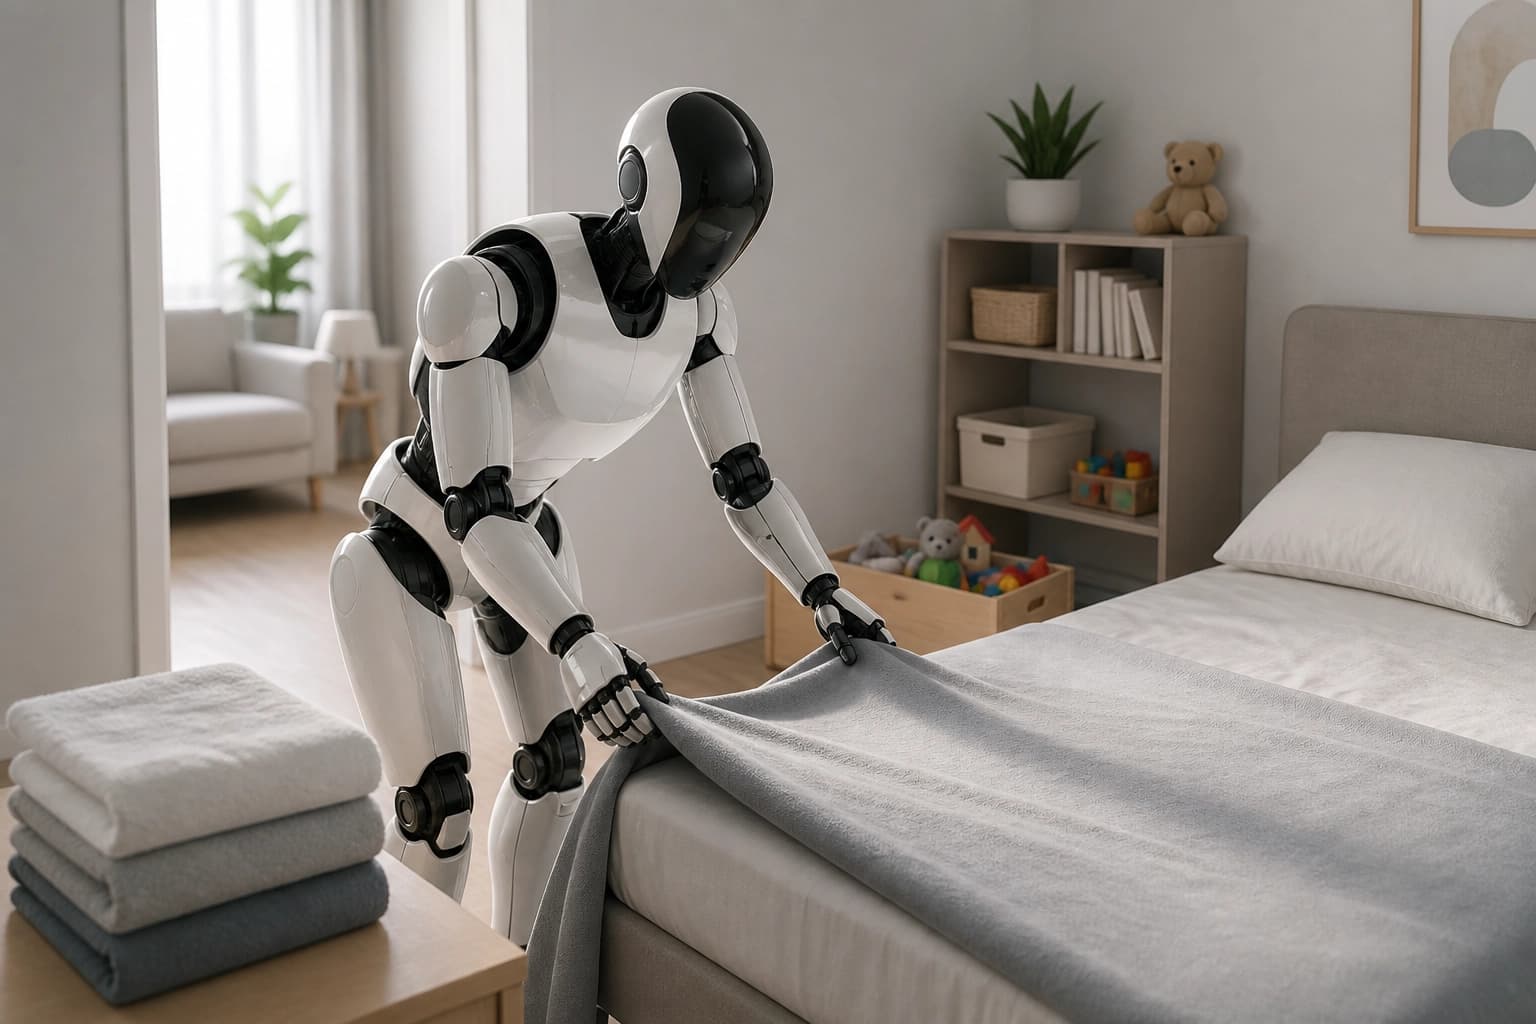
रोबोट उन घरों में तौलिये तह करता, बिस्तर ठीक करता और खिलौने समेटता था, जहाँ वह पहले कभी नहीं गया था। परीक्षणों से पता चला कि ये कौशल नए कमरों में भी काम आते हैं, लेकिन 183 अधूरे कार्यों और Figure द्वारा स्वयं किए गए परिणामों के आकलन के कारण अभी इस प्रणाली को स्वतंत्र रूप से सफ़ाई करने के लिए तैयार नहीं माना जा सकता।
क्या जाँचा गया
सैन फ़्रांसिस्को खाड़ी क्षेत्र के 30 अनजान घरों में Helix 2.5 ने तीन काम किए: तौलिए तह किए, बिस्तर बनाए और खिलौने समेटे।
Figure ने इन घरों में पहले से डेटा एकत्र नहीं किया था। सभी कमरों में मॉडल का एक ही संस्करण काम कर रहा था: इसे वहीं अतिरिक्त प्रशिक्षण नहीं दिया गया और पिछले प्रयासों के बाद इसमें कोई बदलाव नहीं किया गया।
कंपनी ने इस प्रयोग को zero-shot कहा। घर और वस्तुएँ नई थीं, लेकिन काम नए नहीं थे: मॉडल को पहले से ही दूसरे कमरों की रिकॉर्डिंग पर प्रशिक्षित किया गया था।
सफलता कैसे तय की गई
परीक्षणों में 420 काम शामिल थे। आंशिक अंक नहीं दिए गए: रोबोट को पूरा काम करना था।
- खिलौने: सभी 13–15 वस्तुएँ टोकरी में रखना।
- तौलिए: सभी तौलिए तह करना।
- बिस्तर: उस पर दो तकिए रखना, कंबल के ऊपरी कोनों को खींचना और उसे समतल करना।
सुरक्षा के लिए इंसान का हस्तक्षेप विफलता माना गया। इसलिए अंतिम स्कोर में केवल वे काम शामिल हैं जो बिना ऐसे हस्तक्षेप के पूरी तरह किए गए।
रोबोट ने कितने काम किए
Helix 2.5 ने 420 में से 237 काम पूरी तरह पूरे किए। बिस्तर बनाने में इसका प्रदर्शन सबसे अच्छा रहा, जबकि खिलौने समेटने में सबसे खराब।
| काम | सफल प्रयास | सफलता का प्रतिशत |
|---|---|---|
| बिस्तर बनाना | 140 में से 94 | 67% |
| तौलिए तह करना | 140 में से 87 | 62% |
| खिलौने समेटना | 140 में से 56 | 40% |
तुलना के लिए, Figure ने उसी विशेषीकृत डेटा पर एक प्रणाली को प्रशिक्षित किया, लेकिन Index पर पहले से प्रशिक्षण दिए बिना, यादृच्छिक सेटिंग से शुरुआत की। इस संस्करण ने 420 में से 35 काम पूरे किए। Figure के चार्ट में 8% दिखाया गया है, जबकि साथ के पाठ में 9% दिया गया है।
Index, Figure का मानव गतिविधियों की रिकॉर्डिंग वाला डेटासेट है। तीनों में से हर काम के लिए डेटा इस डेटासेट के 1.9% से अधिक नहीं था।
घर में इस्तेमाल की तैयारी के बारे में नतीजे क्या बताते हैं
मूल्यांकन Figure ने खुद किया; नतीजों की स्वतंत्र रूप से पुष्टि अभी नहीं हुई है। कंपनी ने घरेलू संस्करण की लॉन्च समय-सीमा या स्वीकार्य विफलता दर भी नहीं बताई।
420 में से रोबोट 183 काम नहीं कर पाया। Figure का मानना है कि इतनी विफलताओं के साथ उसे अभी बिना निगरानी के सफ़ाई करने देना जल्दबाज़ी होगी।
व्यावहारिक आकलन के लिए केवल अलग-अलग कामों में मिले सर्वोत्तम नतीजे ही मायने नहीं रखते। कसौटी यह है कि काम बिना मानवीय हस्तक्षेप के पूरी तरह पूरे हों; प्रकाशित परीक्षण अभी स्वतंत्र रूप से सफ़ाई करने की तैयारी की पुष्टि नहीं करता।
अक्सर पूछे जाने वाले प्रश्न
समान सामग्री
सभी सामग्री
MathAdv: मशीन-निर्मित प्रमाणों की अंतिम सटीकता के पीछे क्या छिपा है?
गणित के 13 स्नातक और स्नातकोत्तर विषयों के कार्यों का यह नैदानिक समूह Lean 4 में स्वचालित प्रमेय-प्रमाणन प्रणालियों का मूल्यांकन केवल अंतिम परिणाम के आधार पर नहीं, बल्कि विषय पर उनकी पकड़, अनौपचारिक तर्क की गुणवत्ता और शर्तों को नए शब्दों में प्रस्तुत किए जाने पर उनकी मजबूती के आधार पर भी करता है। घटक-वार विश्लेषण से पता चलता है कि किसी समस्या को औपचारिक रूप में बदलना अब भी सबसे बड़ी बाधा है, और सफलता गणित के क्षेत्र तथा समस्या को प्रस्तुत करने के तरीके पर बहुत अधिक निर्भर करती है।
9 नवम्बर 2026
AffordanceWAM: दृश्य पूर्वानुमान और मैनिपुलेटर नियंत्रण के बीच मध्यस्थ के रूप में अफ़ॉर्डेंस
यह कार्य एक जनरेटिव मॉडल का वर्णन करता है, जो मानव वीडियो का उपयोग करके बिना क्रिया एनोटेशन और रीटार्गेटिंग के अंतःक्रियाओं की विविधता बढ़ाते हुए, भविष्य के RGB अवलोकनों, स्केलर फ़ील्ड्स और अफ़ॉर्डेंस हीटमैप्स तथा रोबोट के सतत कमांड्स का एक साथ पूर्वानुमान लगाता है। RoboCasa, CALVIN ABC→D और वास्तविक दुनिया के कार्यों पर, यह दृष्टिकोण केवल-RGB और केवल-रोबोट डेटा वाले बेसलाइन की तुलना में लगातार बेहतर प्रदर्शन करता है।
9 नवम्बर 2026
प्रेज़ेंटेशन संपादन को नियंत्रित संचालन के रूप में: EditPPT फ़्रेमवर्क और DeckEdit-Bench बेंचमार्क
लेखक स्लाइड संपादन को विशिष्ट ऑब्जेक्ट, अनुमत कार्रवाइयों और इस जाँच में बाँटते हैं कि असंबंधित सामग्री अछूती रही है, न कि कोड के मुक्त रूप से निर्माण में। गुणवत्ता मापने के लिए DeckEdit-Bench बनाया गया (28 मानव-निर्मित प्रस्तुतियों पर 183 कार्य), और पाँच आधारभूत मॉडलों पर बहु-एजेंट प्रणाली EditPPT, 97% से अधिक सामग्री सुरक्षित रखते हुए 66.7–74.9% कार्यों में सफल होती है।
8 नवम्बर 2026