
B-PINN y el sesgo de colisionador: causas, diagnóstico y alternativa en cadena
Los autores muestran que el esquema B-PINN habitual, en el que los parámetros a priori independientes se vinculan mediante verosimilitudes virtuales de los residuos de las ecuaciones diferenciales, puede sesgar sistemáticamente las estimaciones posteriores de las magnitudes físicas. Como alternativa, proponen un modelo jerárquico de cadena con discretización de la dinámica estocástica y muestreo mediante particle MCMC, además de ofrecer criterios para diagnosticar la fiabilidad del enfoque estándar.
Causas del sesgo de colisionador
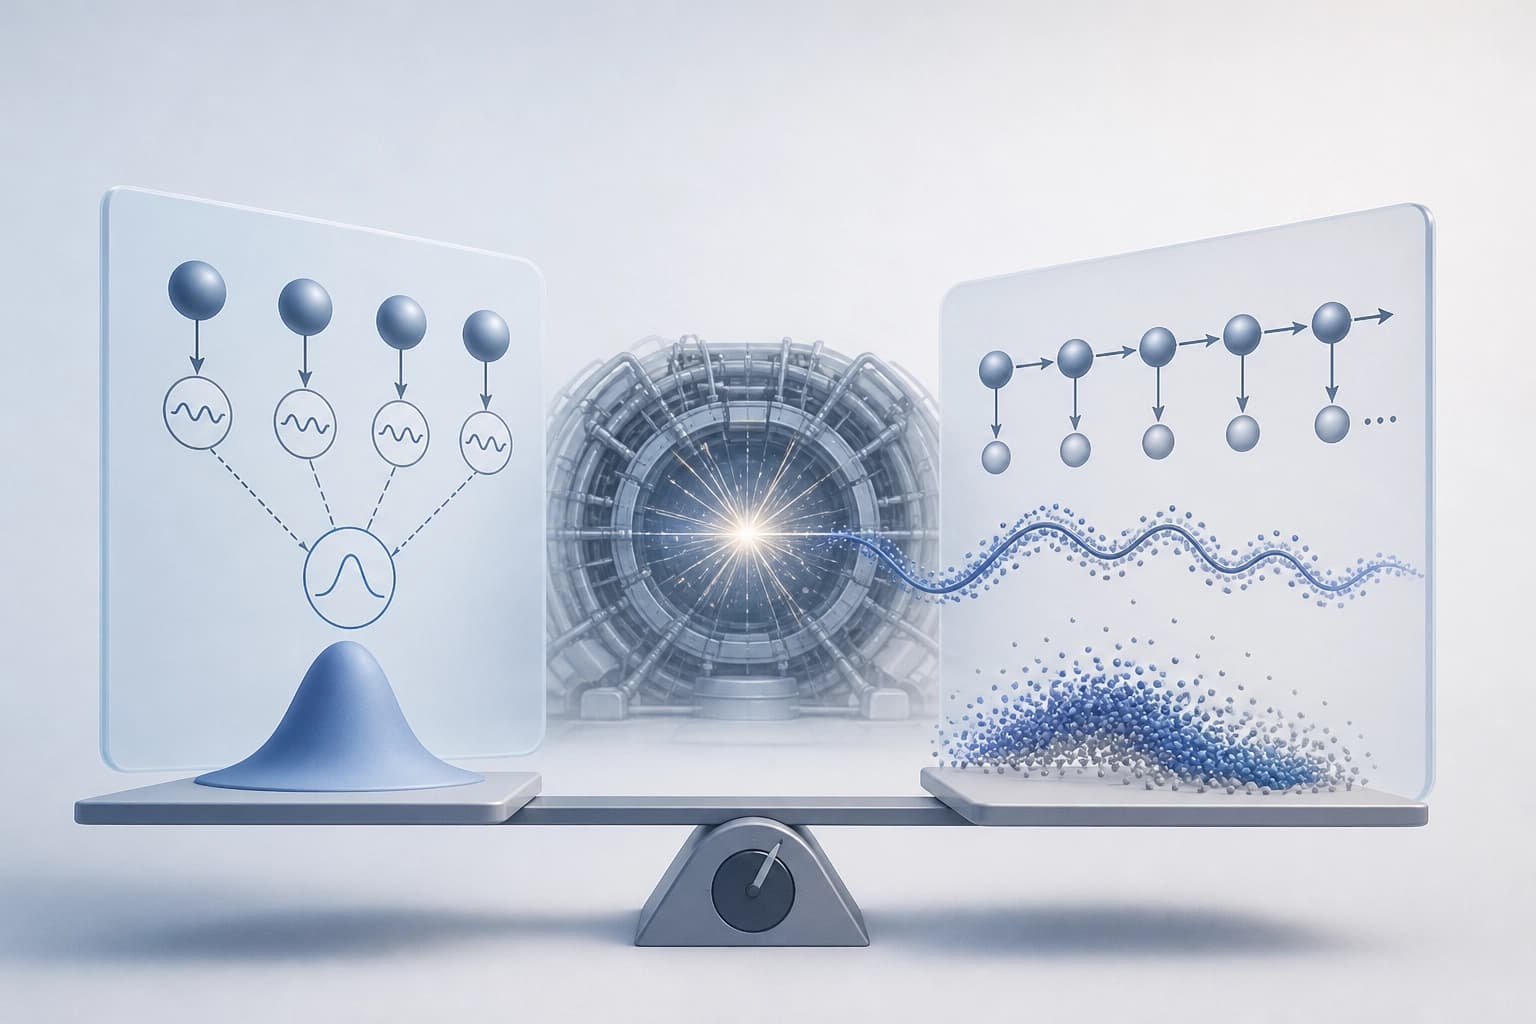
El sesgo de colisionador en las B-PINN está relacionado con la estructura del modelo. Las B-PINN son redes neuronales bayesianas informadas por la física. La formulación conocida utiliza una estructura de colisionador.
- A priori, se considera que los parámetros físicos y los parámetros de trayectoria son independientes.
- Se vinculan mediante funciones de verosimilitud virtuales para los residuos de las ecuaciones diferenciales.
- Estas funciones garantizan la coherencia física.
- La estructura puede generar un fuerte sesgo sistemático en la distribución posterior de los parámetros físicos.
Este sesgo persiste incluso con un centrado previo favorable. Aunque la distribución previa esté centrada en los parámetros verdaderos, la distribución posterior puede desplazarse y concentrarse lejos de los valores verdaderos.
Conclusión: el riesgo está relacionado con la estructura de colisionador, no solo con la elección de la distribución previa. Comprobar únicamente el centrado previo no resuelve el problema.
Diagnóstico del sesgo de colisionador
El diagnóstico se basa en analizar los mecanismos del sesgo. Los autores del trabajo arXiv:2610.11737 distinguen dos mecanismos diferentes. Para cada uno, derivan aproximaciones analíticas de la magnitud del sesgo.
- Los criterios predicen cuándo las B-PINN estándar siguen siendo fiables.
- Las aproximaciones establecen la base de estos criterios.
- Los experimentos confirman el sesgo previsto.
- La formulación en cadena evita el sesgo con éxito.
Criterio práctico: primero se comprueban las condiciones de fiabilidad de la B-PINN estándar. Si los criterios indican que existe un riesgo, no se utiliza la formulación de colisionador.
Alternativa en cadena
El modelo en cadena cambia la jerarquía. La física genera las trayectorias y las trayectorias generan las observaciones. Este modelo no presenta el sesgo posterior indicado.
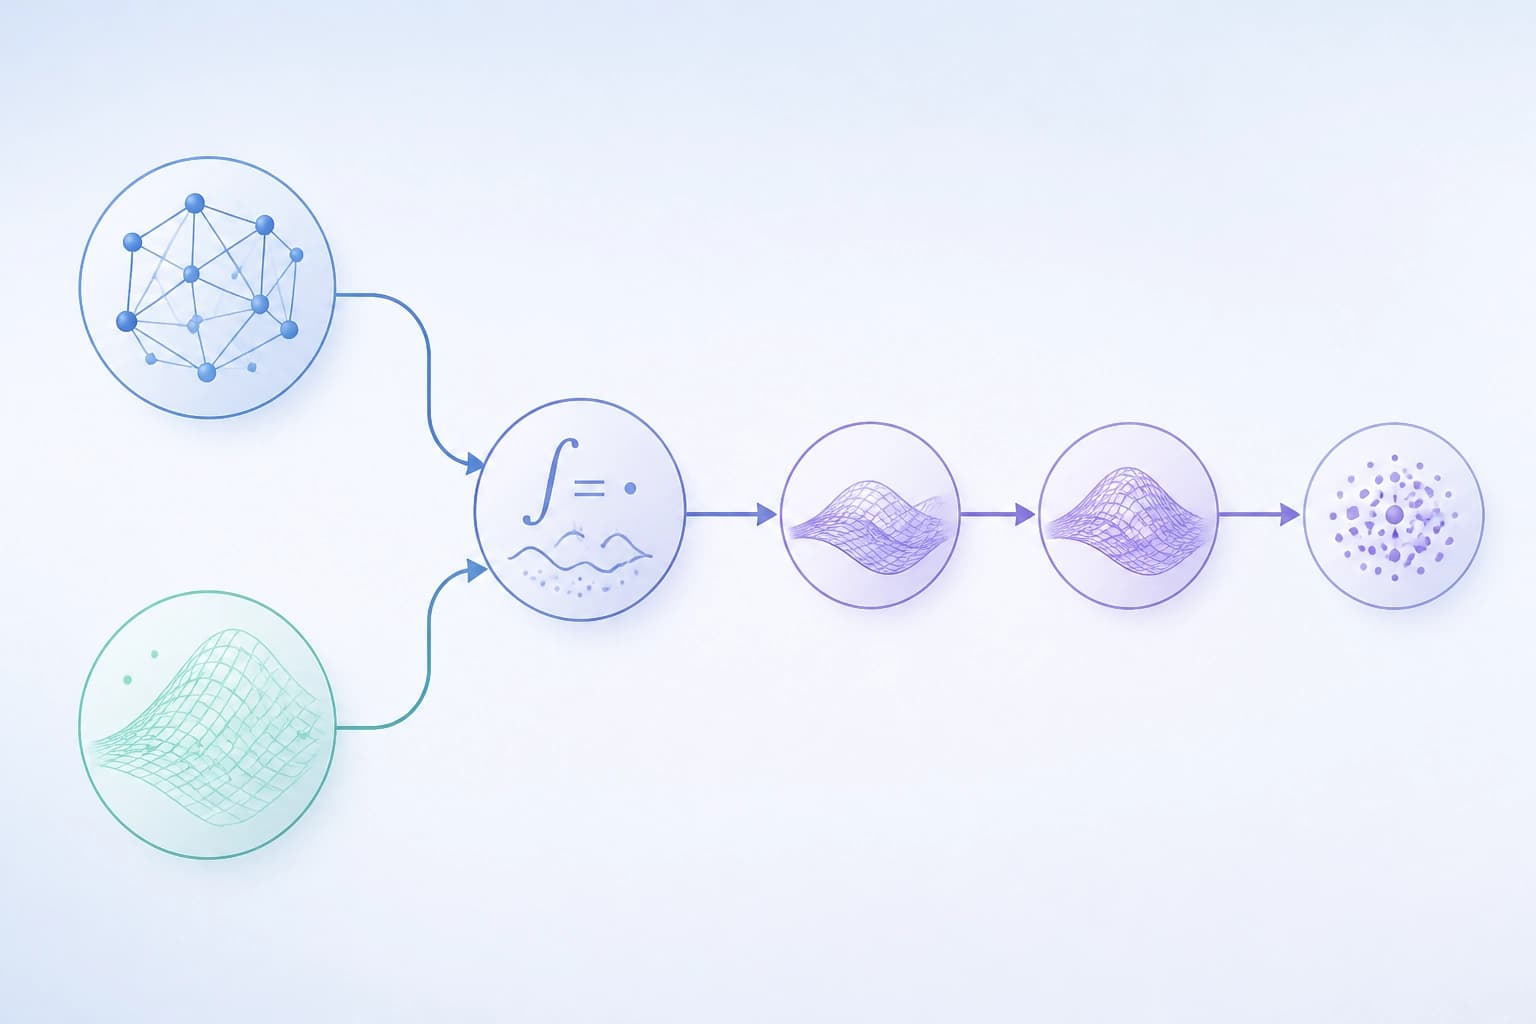
La inferencia estadística en el modelo en cadena es más compleja. El problema se vuelve «doubly intractable» debido a una constante de normalización que depende de la física. La solución consiste en discretizar la dinámica estocástica subyacente. Tras la discretización, la distribución posterior del modelo en cadena se muestrea exactamente mediante particle MCMC.
Criterio práctico: el modelo en cadena es necesario cuando existe riesgo de sesgo de colisionador. Requiere discretizar la dinámica y utilizar particle MCMC.
Comparación y criterio de selección
| Aspecto | B-PINN estándar | Modelo en cadena |
|---|---|---|
| Jerarquía | A priori, los parámetros físicos y los de trayectoria son independientes; se vinculan mediante funciones de verosimilitud virtuales para los residuos | La física genera las trayectorias; las trayectorias generan las observaciones |
| Sesgo | Es posible que se produzca un fuerte sesgo sistemático en la distribución posterior de los parámetros físicos | No se produce el sesgo posterior indicado |
| Dificultad principal | Riesgo de sesgo debido a la estructura de colisionador | Problema «doubly intractable» debido a una constante de normalización que depende de la física |
| Paso práctico | Comprobar los criterios de diagnóstico de fiabilidad | Discretizar la dinámica estocástica y utilizar particle MCMC |
| Confirmación | Los experimentos confirman el sesgo previsto | La formulación en cadena evita el sesgo con éxito |
El criterio de selección se basa en el diagnóstico. Si los criterios confirman la fiabilidad de la B-PINN estándar, se puede utilizar la formulación de colisionador. Si los criterios indican que existe un riesgo de sesgo, se elige el modelo en cadena. El modelo en cadena requiere discretizar la dinámica y utilizar particle MCMC.
Preguntas frecuentes
Material similar
Todos los materiales
Ajuste fino de modelos generativos de imágenes: consideración conjunta de preferencias y rúbricas
El artículo describe un método de posentrenamiento de modelos text-to-image de dominio abierto, en el que la señal de las preferencias humanas se complementa con comprobaciones basadas en rúbricas del cumplimiento del prompt y de las propiedades deseadas. Los resultados indican que la media ponderada de las recompensas rinde peor que el esquema propuesto y que, en la instantánea de Arena, Flux2dev e Ideogram-4, tras el ajuste fino, muestran un aumento notable de Elo.
14 noviembre 2026
Benchmark Zero2Repo: límites de la creación autónoma de proyectos desde un directorio vacío
El estudio propone evaluar agentes de programación en una compilación completa del repositorio: la entrada incluye una especificación, un contrato de interfaz y un entorno vacío; la evaluación se realiza con pruebas ocultas, sin un juez basado en LLM. Incluso los agentes más destacados rara vez superan todas las pruebas, y la mayoría de los fallos se debe a requisitos puntuales que se han pasado por alto.
13 noviembre 2026
FedSocket: modelos intercambiables con ejecución obligatoria en el receptor ante la heterogeneidad multimodal
Se propone FedSocket, un enfoque en el que el modelo intercambiado debe poder ejecutarse en el lado del receptor y los distintos modelos privados se conectan mediante una interfaz común de predicción Q. El artículo describe una agregación que tiene en cuenta la pertenencia, el envío únicamente de los parámetros de Q junto con los contadores y experimentos con seis conjuntos de datos que demuestran un aumento de la precisión cuando faltan modalidades y la ventaja de la inferencia conjunta frente a los ensamblajes independientes.
13 noviembre 2026