
Toyota কারখানার রোবটাইজেশনে বছরে উল্লেখযোগ্য ব্যয়ের হিসাব করছে
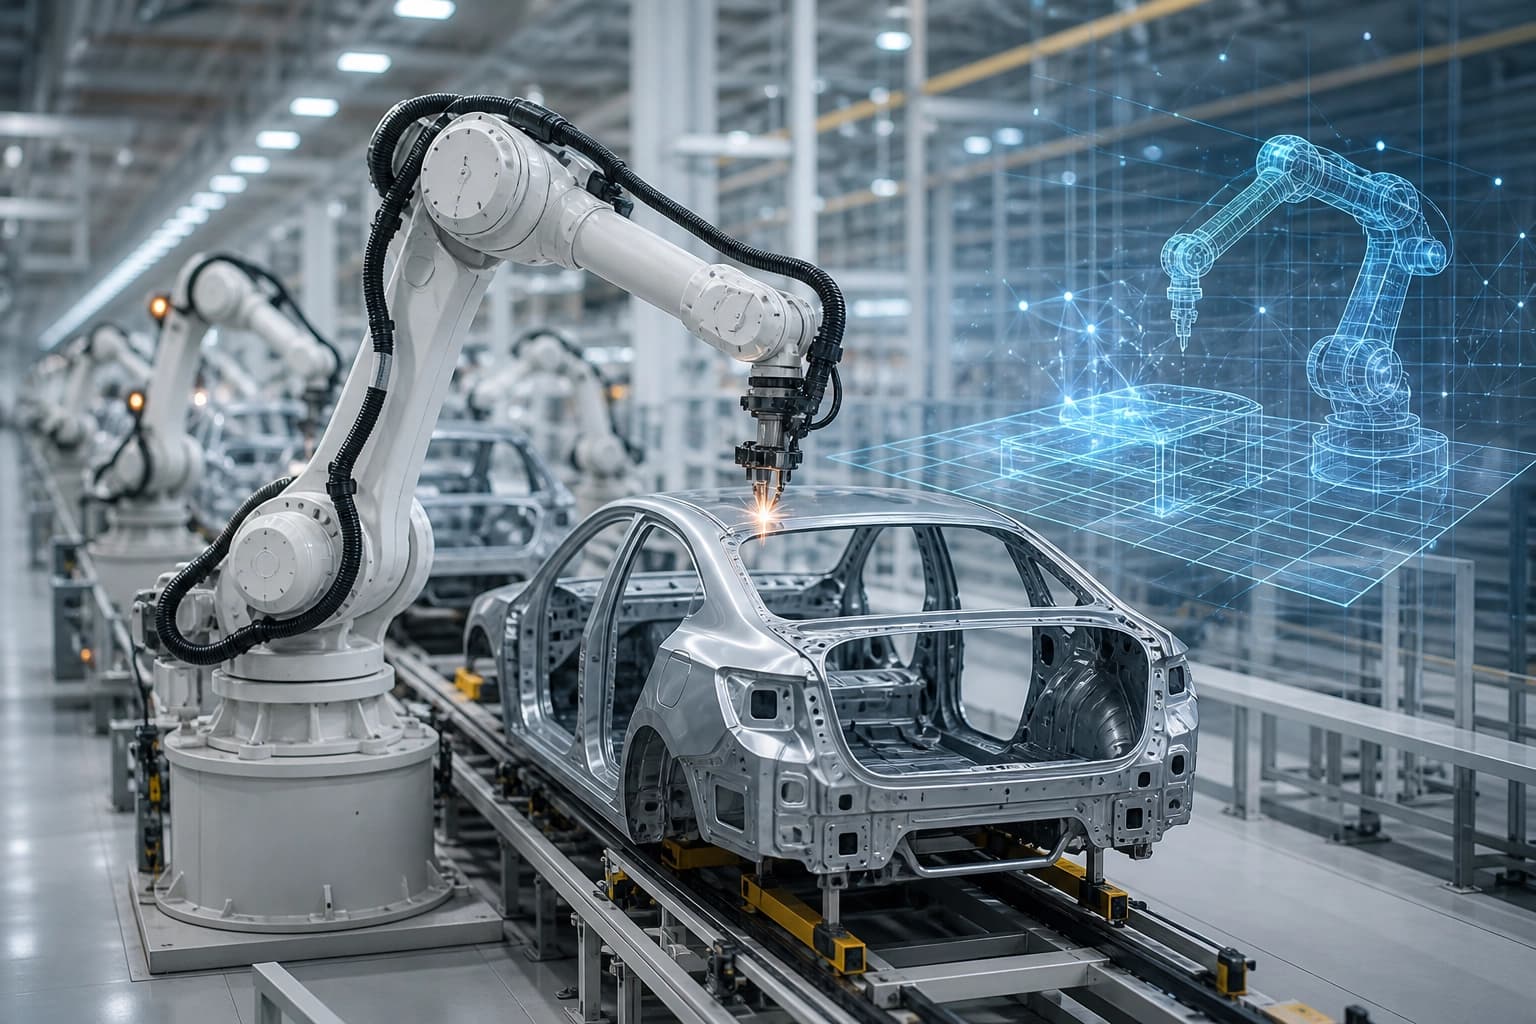
২০২৮ সাল থেকে Toyota, এর গ্রুপের কোম্পানি এবং বড় সরবরাহকারীদের কারখানায় অটোমেশন প্রায় ৪ লাখ রোবটকে অন্তর্ভুক্ত করতে পারে এবং বছরে বিপুল পরিমাণ বিনিয়োগের প্রয়োজন হতে পারে, যদিও সময়সীমা ও মোট ব্যয়ের পরিমাণ এখনও নির্ধারিত হয়নি। নিবন্ধে উৎপাদন ক্ষেত্রে ফিজিক্যাল AI-এর ব্যবহার এবং যেসব চ্যালেঞ্জ মোকাবিলা করতে হবে, তা বিশ্লেষণ করা হয়েছে—যন্ত্রপাতির নির্ভরযোগ্যতা থেকে শুরু করে সিমুলেশনে অর্জিত প্রশিক্ষণ বাস্তব পরিবেশে প্রয়োগ করা পর্যন্ত।
ব্যয়ের প্রাক্কলন ও এর সীমাবদ্ধতা
Toyota Motor-এর ধারণা, প্রায় ৪০০,০০০ রোবটের প্রয়োজন হতে পারে এবং এ জন্য বছরে বিপুল পরিমাণ অর্থ ব্যয় হতে পারে। ২০২৮ সালে ব্যয় শুরু হতে পারে এবং Toyota-র কারখানা, গ্রুপের কোম্পানি ও বড় সরবরাহকারীদের অন্তর্ভুক্ত করতে পারে।
Reuters-এর তথ্য অনুযায়ী, Toyota সেপ্টেম্বরের শুরুতে বিনিয়োগকারীদের সঙ্গে সম্ভাব্য বিনিয়োগ নিয়ে আলোচনা করেছিল। পুরো পরিমাণ বিনিয়োগ করা হবে কি না এবং এই মাত্রার ব্যয় কত বছর চলবে, তা কোম্পানি জানায়নি।
এটি বিনিয়োগের সম্ভাব্য পরিসরের একটি প্রাক্কলন, পুরোপুরি বাস্তবায়নের নিশ্চয়তা নয়। ২০২৮ সালের পর কত দিন ব্যয় চলবে, সে বিষয়েও নির্দিষ্ট সময়সীমা নেই।
প্রাক্কলনে কোন ধরনের রোবট ও প্রযুক্তি রয়েছে
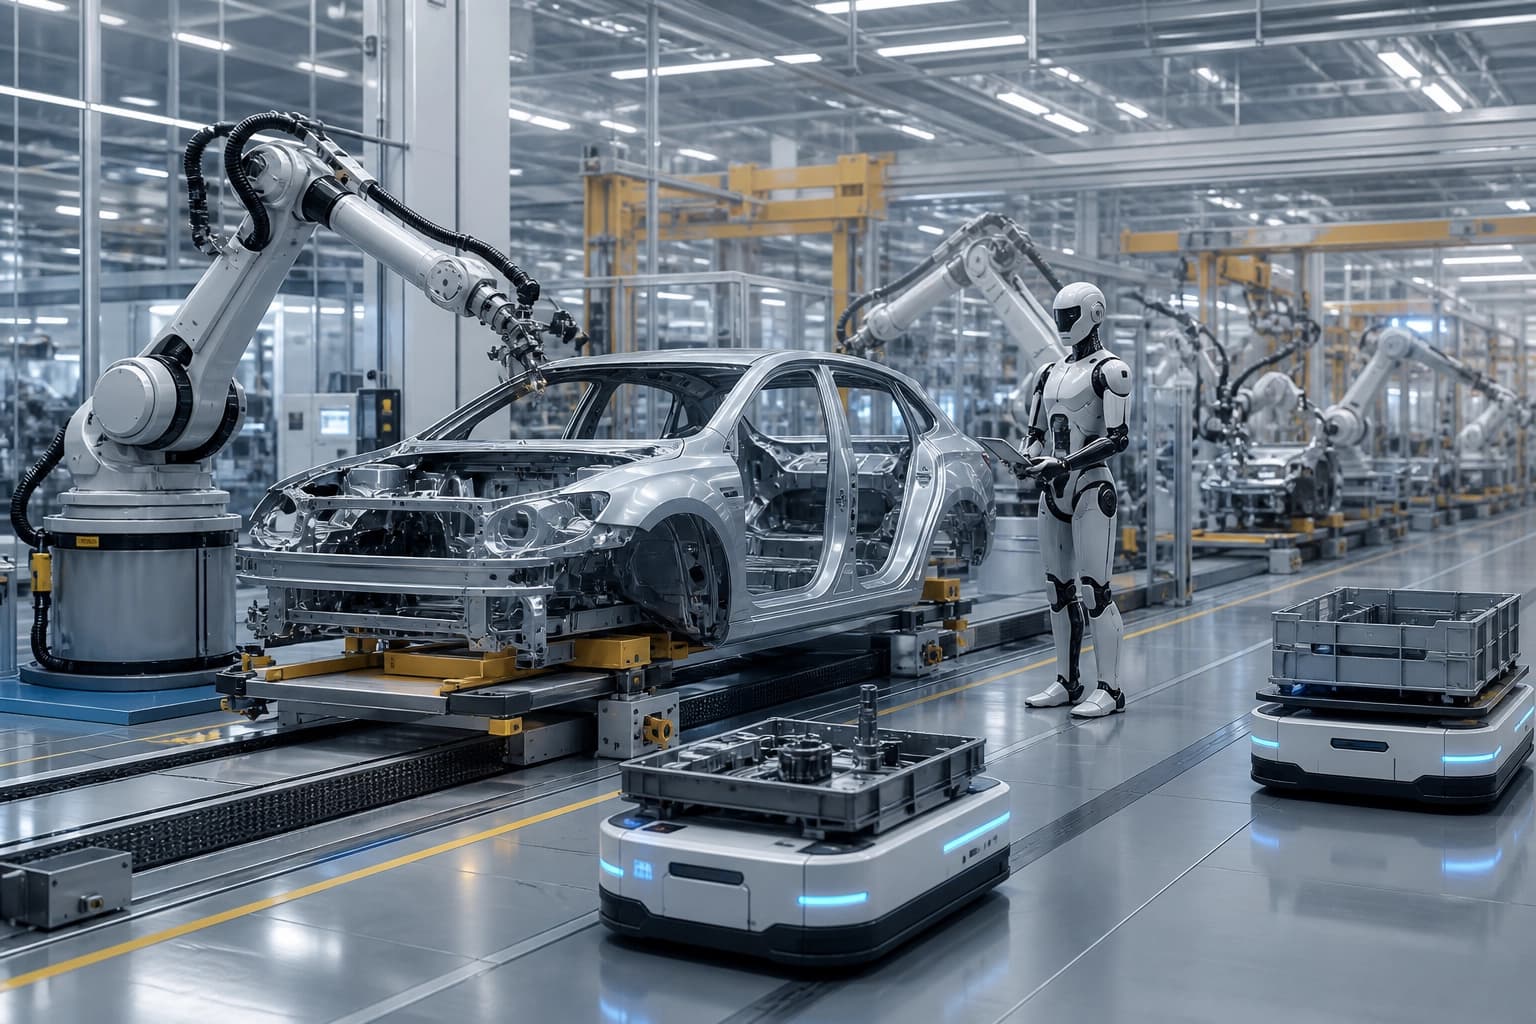
৪০০,০০০ রোবটের প্রাক্কলনে বিদ্যমান যন্ত্রের প্রতিস্থাপন এবং নতুন যন্ত্র স্থাপন—দুটিই অন্তর্ভুক্ত। এর মধ্যে রয়েছে হিউম্যানয়েড ও নন-হিউম্যানয়েড রোবট, শিল্পকারখানার সিস্টেম এবং স্বয়ংক্রিয় লজিস্টিকস।
Toyota এমন প্রযুক্তিকে “physical AI” বলে, যা রোবটকে সেন্সরের সাহায্যে চারপাশের পরিবেশ বুঝতে সক্ষম করে। রোবটগুলো পরিস্থিতি অনুযায়ী কাজের ধরন বদলাতে, শিখতে এবং স্বয়ংক্রিয়ভাবে কাজ করতেও পারে।
তাই এই সংখ্যাকে সরাসরি নতুন শিল্পকারখানার রোবটের সংখ্যা হিসেবে ব্যাখ্যা করা যায় না। এতে Toyota-র বাইরের প্রতিষ্ঠানসহ বিভিন্ন ধরনের সরঞ্জাম অন্তর্ভুক্ত রয়েছে।
Toyota ইতিমধ্যে যা চালু ও তৈরি করছে
Toyota-র Kamigo কারখানার পিস্টন অ্যাসেম্বলি লাইনে তিনজন অপারেটরের কাজ পুরোপুরি স্বয়ংক্রিয় করা হয়েছে। Toyota-র ২০২৫ সালের সমন্বিত প্রতিবেদন অনুযায়ী, রোবট ব্যবহার করে লাইনটি ২০২৫ সালের জানুয়ারিতে চালু হয়।
Toyota KumiPro ক্যামেরা ব্যবহার করে এমন যন্ত্রাংশ শনাক্ত ও তুলে নেয়, যেগুলো নির্দিষ্ট স্থানে রাখা হয়নি। রোবটটি ইতিমধ্যে Toyota Motor East Japan-এর উৎপাদন লাইনে কাজ করছে।
একটি প্রদর্শনীতে, বলের প্রতিক্রিয়াভিত্তিক নিয়ন্ত্রণব্যবস্থা ক্যামেরার ভুল সামলে নিয়েছিল। এটি সরু জায়গায় যন্ত্রাংশ বসাতে সাহায্য করেছিল।
যেসব কাজে বস্তু ও পরিবেশের সঙ্গে শারীরিক সংস্পর্শ প্রয়োজন, সেসবের জন্য ELEY Toyota তৈরি করা হচ্ছে। রোবটটির রয়েছে মানুষের মতো দুটি হাত এবং সবদিকে চলতে সক্ষম একটি মোবাইল বেস।
কোনো বস্তু যন্ত্রের প্রত্যাশিত স্থানে না থাকলে যে বাহ্যিক বল তৈরি হয়, তা সামলানোর জন্য ELEY-কে নকশা করা হয়েছে। Toyota উৎপাদনস্থলের আরও কাছাকাছি পরিবেশে এটি পরীক্ষা করার পরিকল্পনা করছে।
Toyota কীভাবে রোবটকে প্রশিক্ষণ দেয়
Toyota সিমুলেশনে রিইনফোর্সমেন্ট লার্নিংয়ের মাধ্যমে হিউম্যানয়েড রোবটকে প্রশিক্ষণ দেয়, তারপর শেখা আচরণ বাস্তব রোবটে প্রয়োগ করে। গবেষকেরা একসঙ্গে হাজার হাজার সিমুলেটেড রোবট চালান।
সিমুলেশনে শেখা আচরণ সব সময় সরাসরি বাস্তব যন্ত্রে প্রয়োগ করা যায় না। সেন্সরের রিডিং, মেঝের ঘর্ষণ এবং অ্যাকচুয়েটরের কাজের মধ্যে পার্থক্যের কথা Toyota উল্লেখ করেছে।
প্রশিক্ষণের সময় গবেষকেরা এসব পরিস্থিতি বদলান এবং বাস্তব রোবটের তথ্য ব্যবহার করেন। এভাবে Toyota সিমুলেশন ও বাস্তব পরিবেশের ব্যবধান কমানোর চেষ্টা করে।
Toyota Research Institute, হিউম্যানয়েড Atlas-এর জন্য AI নিয়ন্ত্রণব্যবস্থা তৈরিতে Boston Dynamics-এর সঙ্গে কাজ করছে। ২০২৫ সালে Atlas একটি Large Behavior Model ব্যবহার করে হাঁটা, জিনিস তোলা, বাছাই এবং প্যাক করার ধারাবাহিক কাজ প্রদর্শন করে।
মানুষের প্রদর্শনের মাধ্যমে রোবটটির দক্ষতা যোগ করা হয়েছিল। এতে বোঝা যায়, যান্ত্রিক সরঞ্জামের পাশাপাশি প্রশিক্ষণ ও নিয়ন্ত্রণব্যবস্থাও উন্নয়নের অংশ।
বিস্তৃত ব্যবহারের পথে বাধা
Toyota জানিয়েছে, দীর্ঘ সময় কাজ করার ক্ষেত্রে রোবটের নির্ভরযোগ্যতা এবং সুনির্দিষ্ট অবস্থানে বারবার পৌঁছানোর সক্ষমতা আরও বাড়াতে হবে। প্রশিক্ষণের জন্য কোম্পানিটির ডেটা অবকাঠামোও প্রয়োজন।
ELEY Toyota-র ক্ষেত্রে সফল ও ব্যর্থ—দুই ধরনের প্রচেষ্টাই প্রশিক্ষণ-তথ্য হিসেবে ব্যবহারের পরিকল্পনা রয়েছে। অগ্রগতির বাস্তব মাপকাঠি শুধু রোবটের সংখ্যা নয়, উৎপাদন পরিবেশে সিস্টেমগুলো ধারাবাহিকভাবে কাজ করতে পারে কি না, সেটিও।
সাধারণ প্রশ্নোত্তর
বিভিন্ন উপাদান
সব উপাদান
সম্ভাব্যতার সিমপ্লেক্সে স্থানান্তর কনট্রাস্টিভ মাল্টিমোডাল মডেলগুলিতে মোডালিটি ব্যবধান কমায়
arXiv:2610.32890 গবেষণাপত্রে গোলীয় এম্বেডিংয়ের বদলে সম্ভাব্যতামূলক সিমপ্লেক্স ব্যবহারের প্রস্তাব করা হয়েছে, সঙ্গে যুক্ত করা হয়েছে হালকা softmax অ্যাডাপ্টার এবং Total Variation সাদৃশ্য। পাঁচটি অনুসন্ধান বেঞ্চমার্কে, অনুসন্ধানের মান বজায় রেখে বা বাড়িয়ে, বিভিন্ন মডালিটির মধ্যে সেন্ট্রয়েডের ℓ2 দূরত্ব 97–99% কমেছে।
3 নভেম্বর 2026
LLM এজেন্টদের মেমরি গ্রাফে ডিফিউশনের সময় ActionRAG কীভাবে প্রমাণ পুনর্বিবেচনা করে
একটি গ্রাফ মেমরি আর্কিটেকচার প্রস্তাব করা হয়েছে, যা ইনডেক্সিংয়ের সময় সত্তাগুলোর মধ্যে সতর্কভাবে সামঞ্জস্য স্থাপন করে এবং প্রশ্নের সময় স্থানীয় কাঠামোর ভিত্তিতে সম্পর্কগুলো নতুন করে মূল্যায়ন করে। MemoryAgentBench-এ পদ্ধতিটি গড়ে ৫৫.১ নির্ভুলতা দেখিয়েছে এবং সংশ্লেষণের খরচ প্রতি প্রশ্নে খুবই কম রেখে সবচেয়ে শক্তিশালী তথ্য-উদ্ধারভিত্তিক বেসলাইনের তুলনায় ৫.৪ শতাংশ পয়েন্ট উন্নতি করেছে।
3 নভেম্বর 2026
মাইনিং স্বয়ংক্রিয়করণের জন্য পনেরোটি কোম্পানি MDK Tether-কে সমর্থন করেছে
সরঞ্জাম নির্মাতা, পুল এবং অপারেটররা যন্ত্রপাতির পর্যবেক্ষণ ও ব্যবস্থাপনাকে একীভূত করতে Tether-এর উন্মুক্ত স্ট্যাকের সঙ্গে ইন্টিগ্রেশন তৈরির দায়িত্ব নিয়েছে; QVAC AI এজেন্ট ইতিমধ্যেই এই ভিত্তিতে কাজ করছে। বিদ্যুৎ খরচ কমা বা দক্ষতা বাড়ার বিষয়ে স্বাধীন কোনো নিশ্চিতকরণ এখনো প্রকাশিত হয়নি।
2 নভেম্বর 2026