ما أطلقته Perceptron
Perceptron شركة ناشئة أُسست في نوفمبر 2024. أسسها عالِمان بحثيان سابقان في Meta: Armen Aghajanyan وAkshat Shrivastava. كانا يعملان في Meta’s Fundamental AI Research (FAIR). وهو قسم الأبحاث في Meta المتخصص في الذكاء الاصطناعي.
أطلقت الشركة هذا الأسبوع نموذج Isaac 0.5. ويقول مبتكروه إنه يمنح الآلات القدرة على “perceive, reason and act” في البيئات الصناعية. ويُصدر النموذج بأوزان مفتوحة (open-weight). لذلك يمكن لأي شخص التحقق من المعاملات ومواد التدريب.
وترى الشركة أن برمجياتها هي مستقبل النشر الصناعي المؤتمت.
الخلاصة: ينبغي النظر إلى Isaac 0.5 كنموذج مفتوح للمهام الصناعية. وقابلية التحقق من الأوزان معيار أساسي عند الاختيار.
المهمة: الذكاء الفيزيائي للمستودعات وقاعات المصانع
تطوّر Perceptron نماذج رؤية متقدمة (frontier vision models). ومن المفترض أن تساعد الآلات على التفاعل بكفاءة أكبر مع البيئات الفيزيائية. وتستطيع البرمجيات مساعدة الروبوتات الموجَّهة بالرؤية على التنقل في بيئات معقدة. والحديث هنا عن warehouses أو factory floors.
وتصف الشركة المشكلة على هذا النحو: “Physical AI today forces a false choice”. فمن جهة، هناك نماذج أساسية عامة (generalist foundation models) تحتاج إلى عدة وحدات GPU سحابية مخصصة لكل نسخة. ومن جهة أخرى، هناك نماذج ضيقة (narrow models) تعالج الإدراك أو التحكم، لكن ليس كليهما أبدًا. ويهدف Isaac 0.5 إلى منح الآلات القدرة على الإدراك والاستدلال والفعل.
واقترح Shrivastava النظر في عملية فيزيائية بسيطة — ترتيب الصناديق. فالروبوت المنشور لفرز الطرود عليه تنفيذ خطوات كثيرة. أولًا قراءة الملصق على العبوة. ثم إجراء تحليل مكاني لفهم مواضع الصناديق. بعد ذلك يقرر أي صندوق يرفع. وإذا كان يرفع سلسلة من الصناديق، فعليه أن يخطط أي الصناديق يرفع وبأي ترتيب. وبرمجيات Perceptron مصممة لمساعدة الروبوتات على إنجاز كل خطوة من خطوات العملية.
الخلاصة: معيار الاختيار هو قدرة النموذج على تغطية العملية كاملة، من الإدراك إلى تخطيط الأفعال، لا مجرد عملية واحدة.
كيف دُرِّب Isaac 0.5
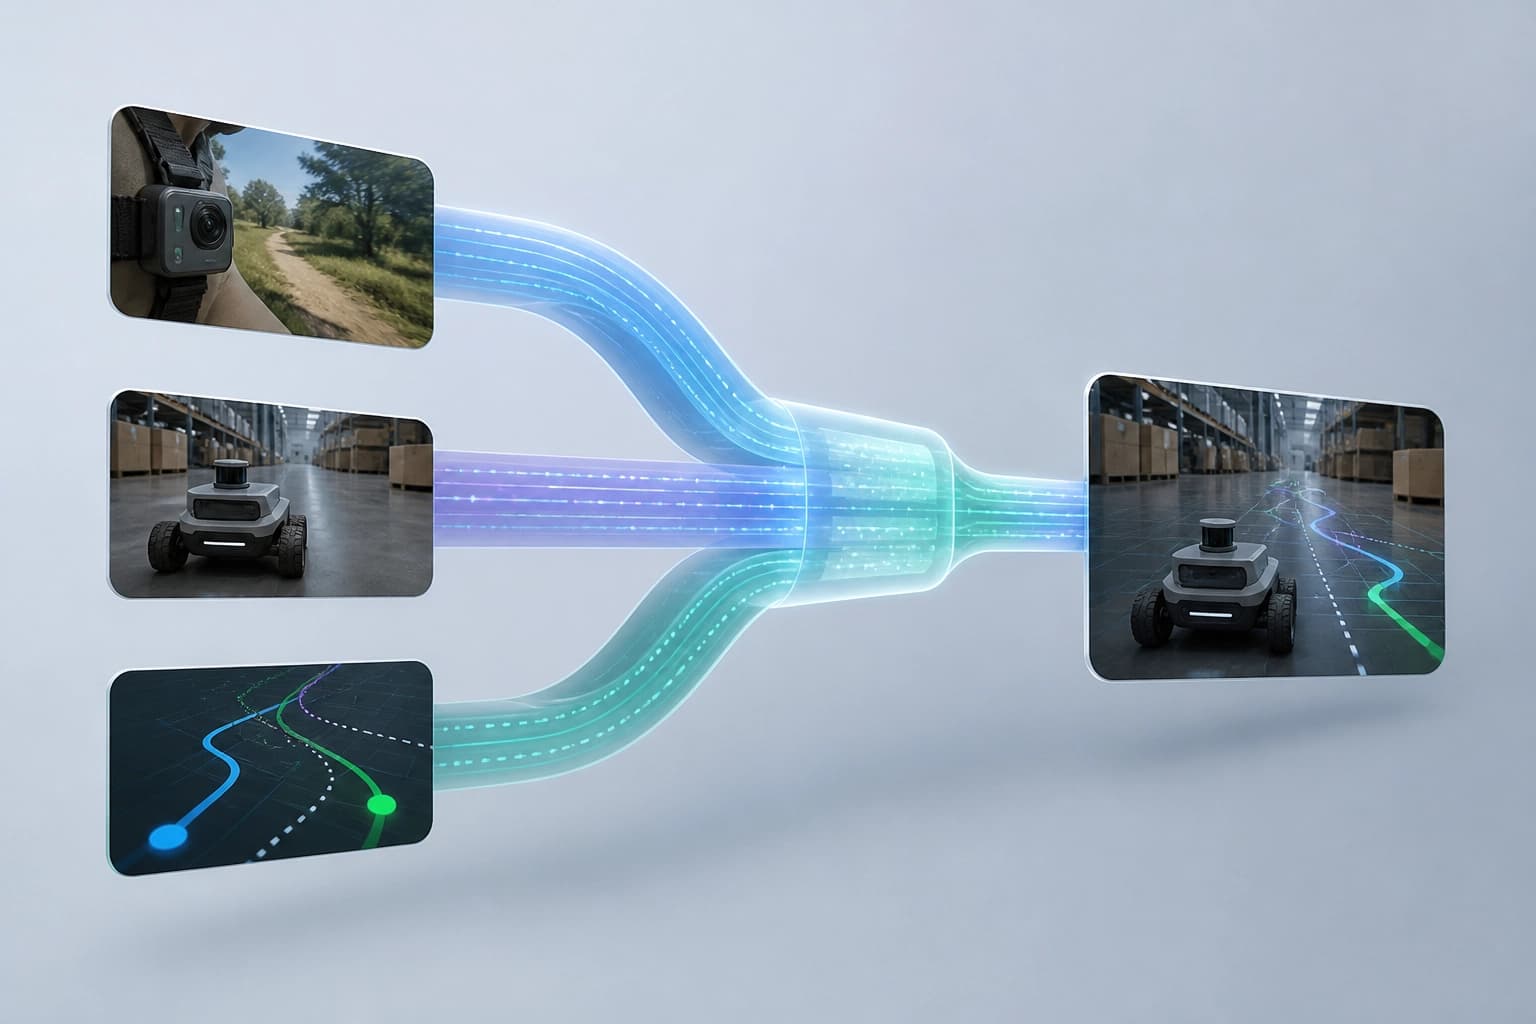
تتعلم نماذج مثل Isaac 0.5 المهارات التشغيلية عبر استيعاب كميات كبيرة من بيانات الفيديو التدريبية. وتقول Perceptron إنها درّبت النموذج الجديد على مليون ساعة مما يُسمى general video. وهذا ضروري لتعليم الخوارزمية التعرف على ظروف وعناصر بصرية وسيناريوهات محددة.
واعتمدت الشركة أيضًا بشكل كبير على ego video. وهو فيديو من منظور الشخص الذي يؤدي مهمة فيزيائية. ويُصوَّر عبر GoPro أو كاميرا تُلبس على الجسم. كما استُخدمت UMI video. وهي تخدم بالمثل تدريب أنظمة الذكاء الاصطناعي على الحركات عبر تسجيل أفعال بشرية متكررة.
ولا تكشف Perceptron عن مصادر بياناتها التدريبية. وقال Shrivastava إن الشركة “internally built petabyte-scale datasets that span across modalities”. وأوضح: “whether it’s images, text, video, etc. all the way through robotic trajectories.”
الخلاصة: الوزن المفتوح للنموذج يتيح التحقق من المعاملات ومواد التدريب. وهذا معيار مهم للفرق التي تحتاج إلى قابلية التحقق.
ما الذي يميزه عن النماذج القائمة
يقول Aghajanyan وShrivastava إن أداتهما تختلف عن النماذج القائمة. فهي عامة الغرض (general-purpose)، أي أنها لم تُصنع لمهمة متكررة واحدة محددة. ويُفترض أن يكون النموذج مرنًا بحسب البيئة أو الحالة المعينة.
وهناك بالفعل في القطاع برمجيات تساعد الآلات على أداء معظم هذه المهام. لكن البرامج المصممة لأداء ذلك بمرونة قليلة. وفيما يلي مقارنة بين المقاربات وفق الوقائع التي توردها الشركة.
| المقاربة | السمة الأساسية |
|---|---|
| Generalist foundation models | تحتاج إلى عدة وحدات GPU سحابية مخصصة لكل نسخة |
| Narrow models | تعالج الإدراك أو التحكم، لكن ليس كليهما أبدًا |
| Isaac 0.5 | عامة الغرض، بأوزان مفتوحة، تستهدف perceive, reason and act |
وقال Aghajanyan: “Nothing like this really exists out there.” وأضاف: “We’re really excited about it.”
الخلاصة: إذا كانت المهمة تتطلب الإدراك والتحكم معًا في بيئة متغيرة، فلن تناسب النماذج الضيقة. أما النماذج العامة فتتطلب وحدات GPU سحابية مخصصة لكل نسخة. ويُطرح Isaac 0.5 كحل وسط بين هذين الخيارين.
أين يخططون لتطبيقه
الشركة الناشئة مستعدة لطرح البرمجيات في السوق لمختلف المورّدين. ويمكن للشركة أن تدمج طبقة الذكاء الخاصة بها في قطاعات مختلفة. ومنها manufacturing, logistics and warehousing, security, mobility، وكذلك media and entertainment.
وتساعد البرمجيات الروبوتات الموجَّهة بالرؤية على التنقل في بيئات معقدة، مثل warehouses or factory floors. كما تساعد الشركات على استخلاص الذكاء البصري من الفيديو الذي سجّلته هذه الروبوتات.
الخلاصة: المعيار العملي هو تطابق القطاع والسيناريو. فبالنسبة للمستودعات وقاعات المصانع، يهم التنقل في بيئة معقدة واستخلاص البيانات من الفيديو. أما في security وmobility وmedia وentertainment فتعلن الشركة عن إمكانية الدمج.
التمويل والوضع الحالي
جمعت Perceptron سابقًا 21 مليون دولار. وكان من المستثمرين Bessemer Venture Partners وFoundation Capital وS32. ويستند ذلك إلى بيانات Pitchbook. كما شاركت SmartGateVC في جولة التأسيس للشركة.
وبحسب TechCrunch، تمر الشركة الناشئة بعملية إغلاق جولة إضافية. ولا تُكشف شروط أو مواعيد أخرى.
الخلاصة: لدى الشركة تمويل من صناديق رأس مال مخاطر واهتمام معلن بجولة إضافية. وهذا لا يضمن نضج المنتج، لكنه يقلل مخاطر الاختيار المبكر.