المدينة كمجال منفصل
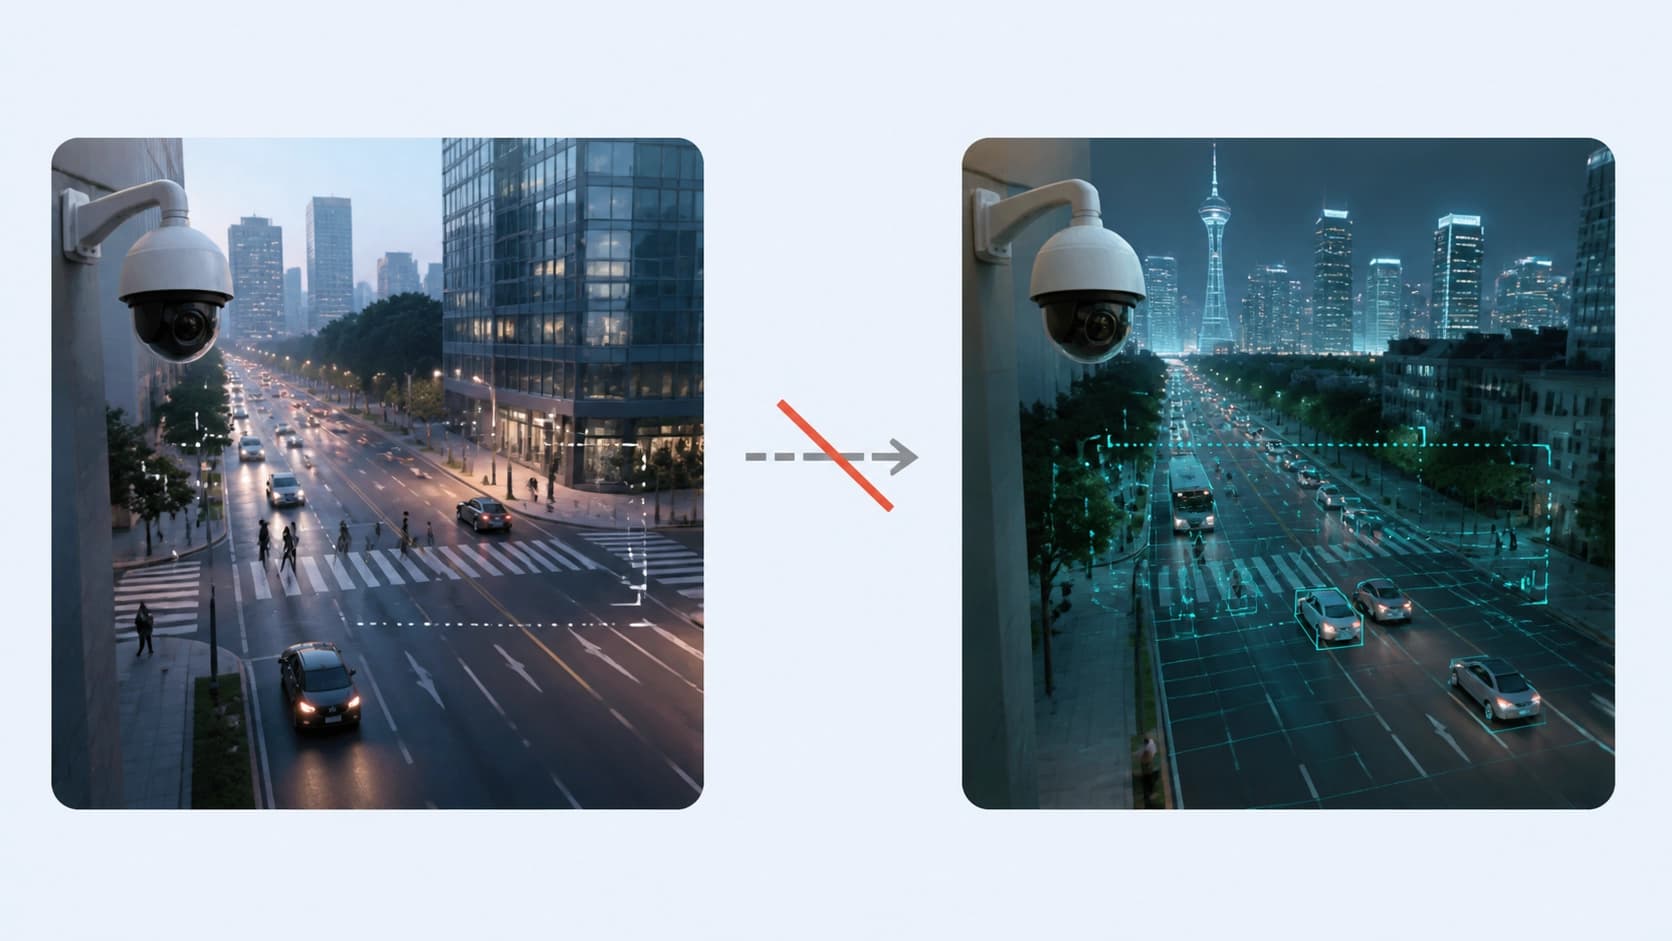
كاشف السيارات وإشارات المرور والمشاة، المُدرَّب على تسجيلات كاميرات مدينة واحدة، يفقد في دقته بشكل ملحوظ ومتوقَّع عند الانتقال إلى مدينة أخرى. والسبب ليس النموذج نفسه، بل أن كل شيء يتغير دفعة واحدة: الإضاءة وتوازن اللون الأبيض في الكاميرات، وكثافة الحركة، والعلامات الطرقية، وألوان الهياكل المعتادة، وحتى المظهر الخارجي للطرازات النمطية للمركبات. يُسمَّى هذا رسميًا الانحراف المجالي الجغرافي، وعمليًا هو صداع متكرر لمن ينشرون أنظمة المراقبة المرورية في عدة مناطق في آنٍ واحد.
المخرج الكلاسيكي هو التكيّف المجالي. لكن له خاصية مزعجة: فهو دائمًا تقريبًا يتطلب إما ضبطًا دقيقًا للبنية المعمارية ينهار بمجرد تغيير المعاملات الفائقة، أو وصولًا مباشرًا إلى بيانات المدينة المستهدفة — لتنميطها، وضبط العتبات وفقًا لها، وتحليل إحصاءاتها. وهنا تبدأ قيود ليست تقنية على الإطلاق.
ماذا تعني دورة التدريب «العمياء»
في البيئات التي تُعامَل فيها البيانات كمعلومات حساسة، يكون كلا المسارين المعتادين مغلقًا بحكم التعريف. لا يمكن تصدير لقطات من المدينة المستهدفة إلى منصة بحثية، ولا يمكن بناء إحصاءات عليها، ولا يمكن ضبط النموذج بناءً عليها. لا يبقى سوى وضع «أعمى» بالكامل: التدريب والتقييم يجريان دون مثال مستهدف واحد، ولا يمكن التحقق من الجودة إلا حيث توجد العلامات بالفعل ولم تغادر المحيط المحمي.
وفي هذا الإطار تحديدًا وضع مؤلفو العمل الجديد مهمتهم. فهم لا يهتمون بطبقة تكيّف ذكية أخرى، بل بسؤال أبسط وأكثر إثارة للاهتمام: كم يمكن استخلاصه من الموجود بالفعل — من التدريب المسبق والتحسين — إذا تخلّينا عن أي تعامل مع البيانات المستهدفة.
دعامتان متعامدتان
مخطط التدريب المقترح لكشف الأجسام يقوم على آليتين مستقلتين. وكلمة «متعامدتان» هنا أساسية: فهما لا تتكرران، بل تكبحان مصدرين مختلفين للخطأ — إحداهما تتعامل مع دلالات الجسم وبنيته، والأخرى مع ما يتعلق به انتباه النموذج.
التدريب المسبق على عدة مجموعات بيانات مع تقطير الوجودية
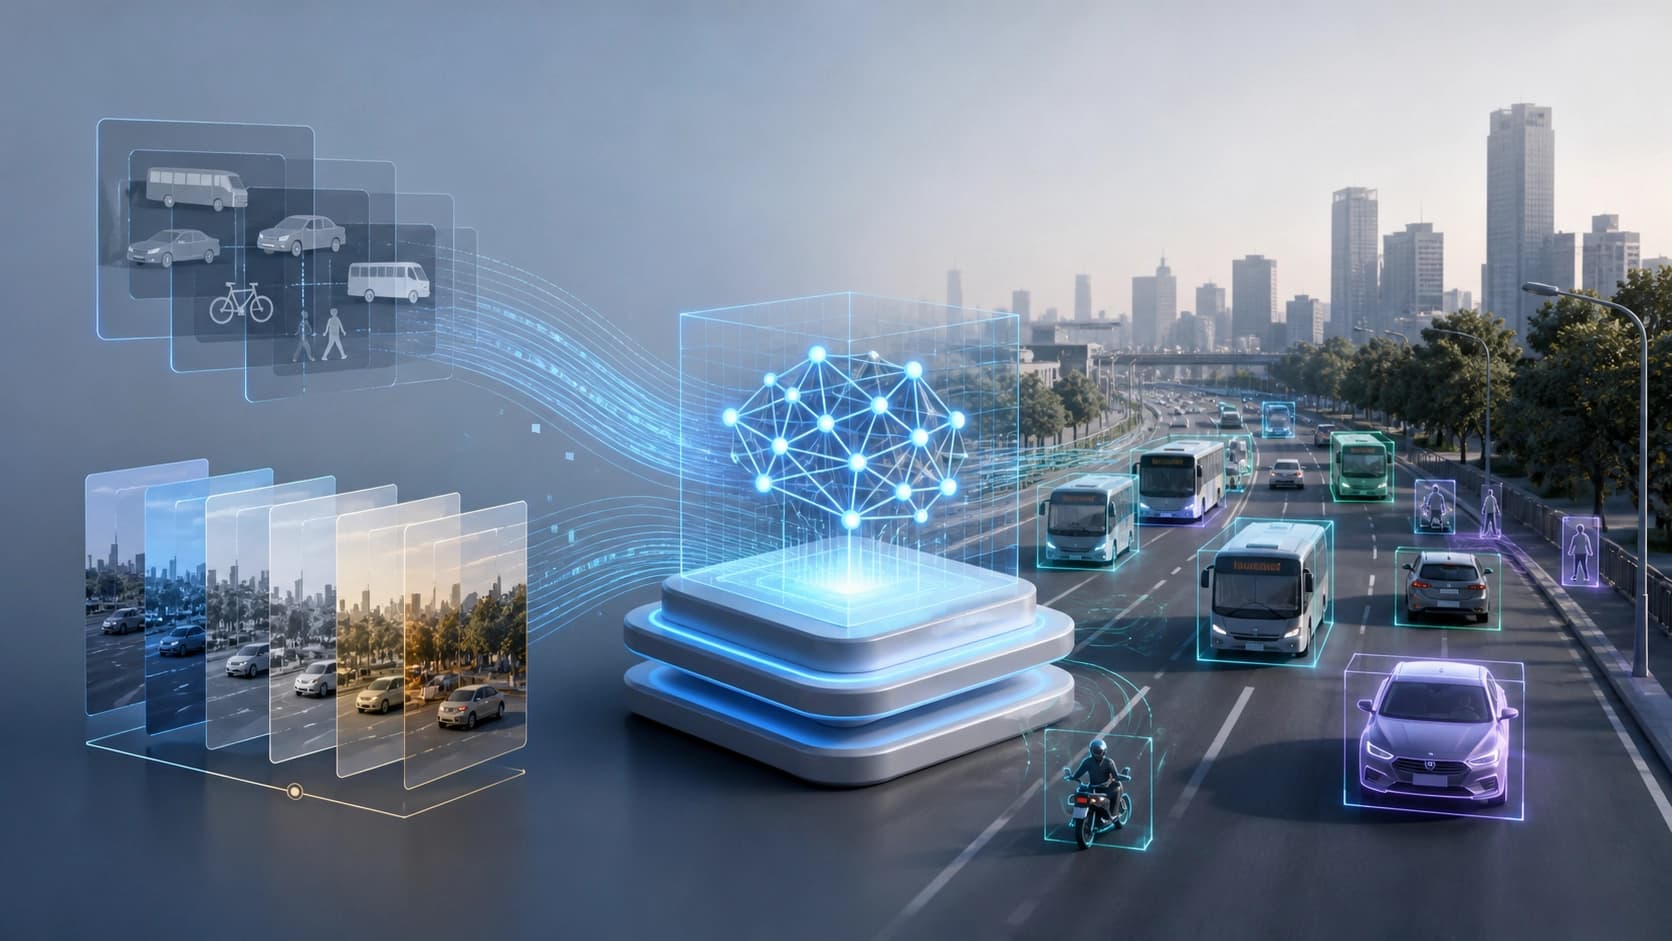
الدعامة الأولى هي استراتيجية تدريب مسبق على عدة مجموعات بيانات في آنٍ واحد مع ما يُعرف بتقطير الوجودية اللامتعلق بالفئة. الفكرة هي فصل أمرين ملتصقين في التدريب العادي: الهندسة البنيوية للمركبة والتصنيفات الدلالية.
وبعبارة أبسط، يتعلم النموذج أولًا الإجابة عن سؤال «هل يوجد هنا جسم ذو شكل مميز؟»، دون الخوض في كيفية تسمية هذا الجسم في مجموعة بيانات معينة. وهذا مهم لأن التصنيفات تختلف بين مجموعات البيانات وبين المدن: ففي مكان ما فئة منفصلة للشاحنات الصغيرة، وفي مكان آخر يُدمج كل شيء في «vehicle»، وتُحدَّد الحدود بين سيارات الركاب والشاحنات بطرق مختلفة. وإذا اعتمد النموذج على الهندسة المستقرة بدلًا من الاتفاقات المحلية حول العلامات، فإن تغيير المدينة يؤثر عليه بشكل أضعف.
Grayworld: إجبار الانتباه على التخلي عن اللون
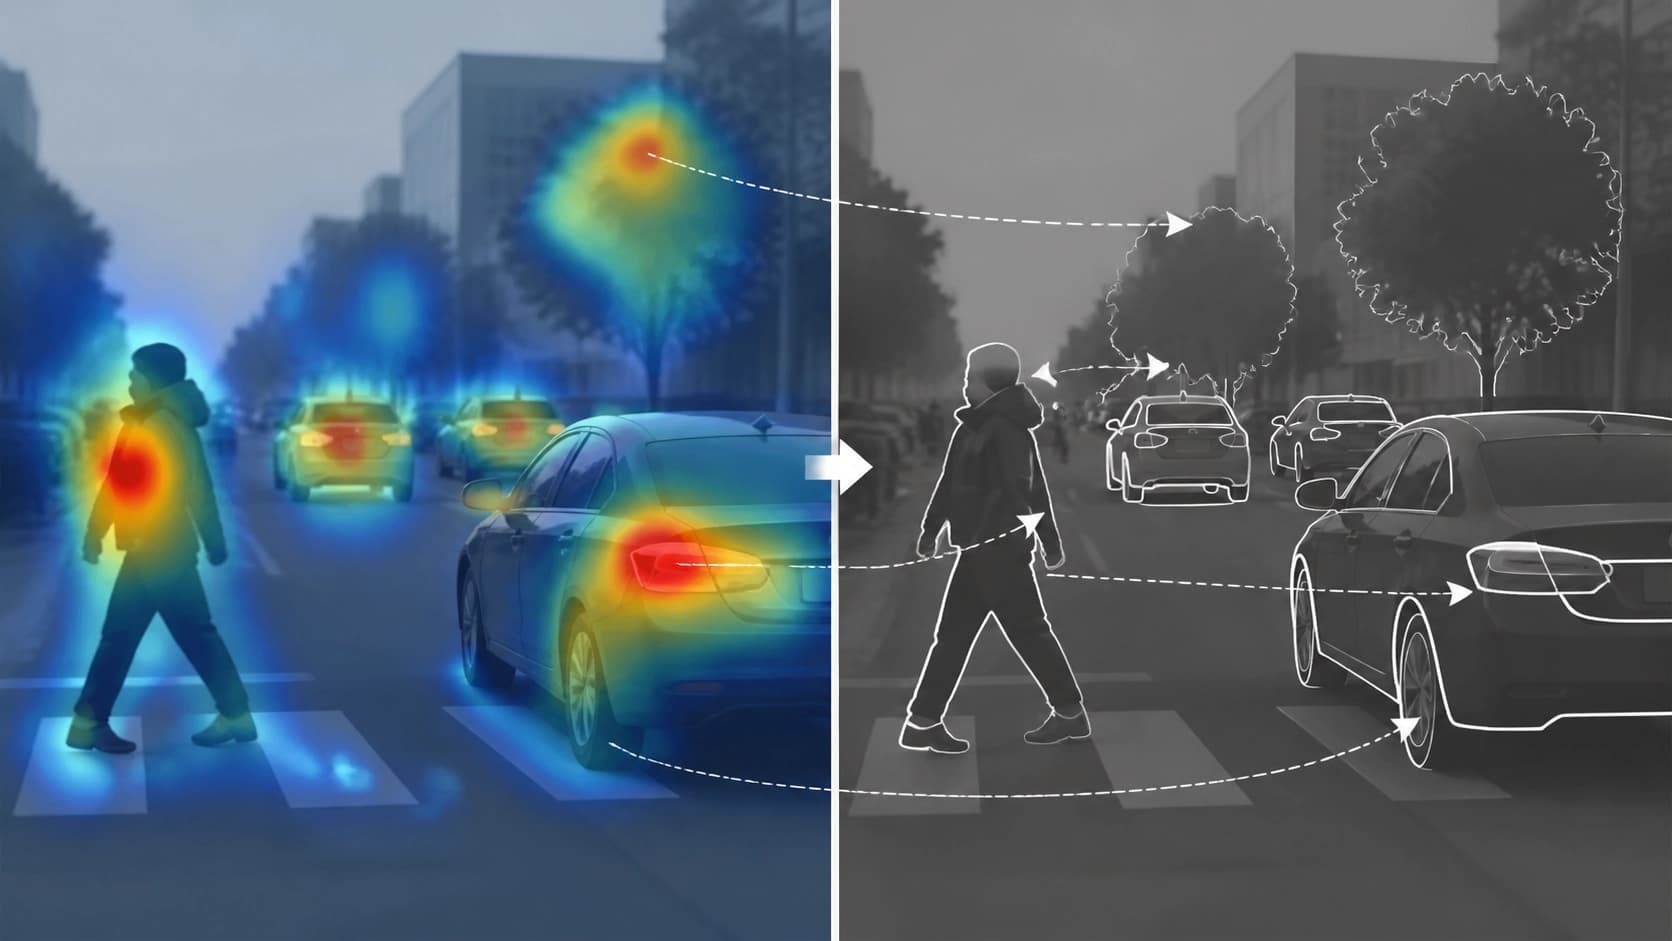
الدعامة الثانية هي مسار تحسين مستقر مجاليًا، أُضيفت إليه تحويلة جديدة باسم Grayworld. ومهمتها هي انتزاع الأرض من تحت أقدام النموذج حيث اعتاد الغش.
غالبًا ما يجد الكاشف «مسارات مختصرة»: يربط فئة الجسم باللون. سيارة صفراء — سيارة أجرة، ظل أحمر — نوع معين من المركبات، درجة لون محددة للسماء أو الأسفلت — دلالة على كاميرا معينة أو وقت معين من اليوم. داخل المدينة الواحدة تعمل هذه التلميحات، لكنها تتفكك عند النقل إلى منطقة أخرى، لأن نقل الألوان والإضاءة والألوان المعتادة هناك مختلفة. يكبح Grayworld هذه التسميات اللونية تحديدًا، مُجبرًا رؤوس الانتباه العامة على الاعتماد على تمثيلات مسبقة مستقرة للشكل. يتوقف اللون عن كونه دليلًا، وتبقى الهندسة.
التجارب والنتيجة
أُجري التقييم على كاشف المحوِّل الفوري RF-DETR. ويؤكد المؤلفون بشكل خاص أن البنية بأكملها تتسع في ميزانية ذاكرة GPU متواضعة — 16 جيجابايت، أي أنها قابلة للتكرار على محطة عمل عادية، وليس فقط على عنقود حوسبة.
أعطت النسختان المُحسَّنتان RF-DETR-HR وRF-DETR-Grayworld زيادة قدرها +24.29 مقارنة بالمستوى الأساسي، وحلّتا في المركز الأول في جدول المتصدرين لـ AI City Challenge Track 6 بمؤشر 47.53 mAP. وهذا لم يعد «أفضل قليلًا من الأساس» — بل هو الفرق بين كاشف يكاد يكون عديم الفائدة في مدينة جديدة وآخر يعمل هناك.
قُبِل العمل في ورشة AI City Challenge ضمن مؤتمر ECCV 2026؛ والنسخة الأولية متاحة على arXiv:2608.24154 (cs.CV, cs.AI)، بينما نُشر الكود والبيانات في مستودع SKKUAutoLab/aic26_cross_city.
ما الذي يستحق أن يستخلصه الممارسون
عدة استنتاجات مفيدة خارج نطاق معيار قياس محدد.
- التحسين ليس تجميلًا. فهو قادر على كسر الارتباطات غير المرغوبة بشكل هادف، إذا فُهم ما يتعلق به النموذج تحديدًا. وGrayworld مثال على أداة ضيقة لكن دقيقة ضد المسارات اللونية المختصرة.
- يمكن تصميم التدريب المسبق للنقل. الوجودية اللامتعلقة بالفئة وفصل الهندسة عن التصنيف أسلوب سيفيد في كل مكان تُوصَف فيه الفئات في مجموعات البيانات بطرق مختلفة.
- البروتوكول «الأعمى» هو طرح صادق، وليس قيدًا. إذا لم يتطفل الأسلوب على البيانات المستهدفة، فإن نتيجته تعبّر عن متانة حقيقية، لا عن جودة الملاءمة.
- ميزانية الذاكرة جزء من النتيجة. شرط الـ 16 جيجابايت يجعل المقاربة قابلة للتطبيق في الممارسة الهندسية، حيث لا يتوفر دائمًا عتاد من الطراز الأعلى.
الحذر أيضًا في محله: فالاستنتاجات مستخلصة على عائلة واحدة من الكاشفات ومسار تنافسي واحد، وGrayworld في النهاية استدلالية وليست ضمانًا. يبقى الانحراف الجغرافي مشكلة لا حل واحدًا شاملًا لها، لكن بات واضحًا الآن أن جزءًا كبيرًا من التقدم يتحقق قبل أن يرى النموذج مدينة جديدة للمرة الأولى.