
الأوزان النشطة بدلًا من المصفوفة الكاملة: فك ترميز نموذج نبضي باستخدام INT8 على وحدة المعالجة المركزية (CPU)
تصف المقالة تنفيذًا بلغة C++ لنموذج لغوي يستخدم بوابة نبضية ثنائية: تُعالَج الإسقاطات المتناثرة بدقة INT8، ولا تأخذ العمليات الحسابية في الحسبان سوى الأوزان النشطة. في اختبار أحادي الخيط، حققت نسخة INT8 المبكرة 23,31 رمزًا/ثانية مقابل 9,82 لنسخة FP32، وخفّضت الذاكرة المخصصة للأوزان من 3355,2 إلى 1087,4 MiB؛ أما تحويل الإسقاطات الكثيفة إلى INT4 فقلّل معدل نقل البيانات أثناء فك الترميز.
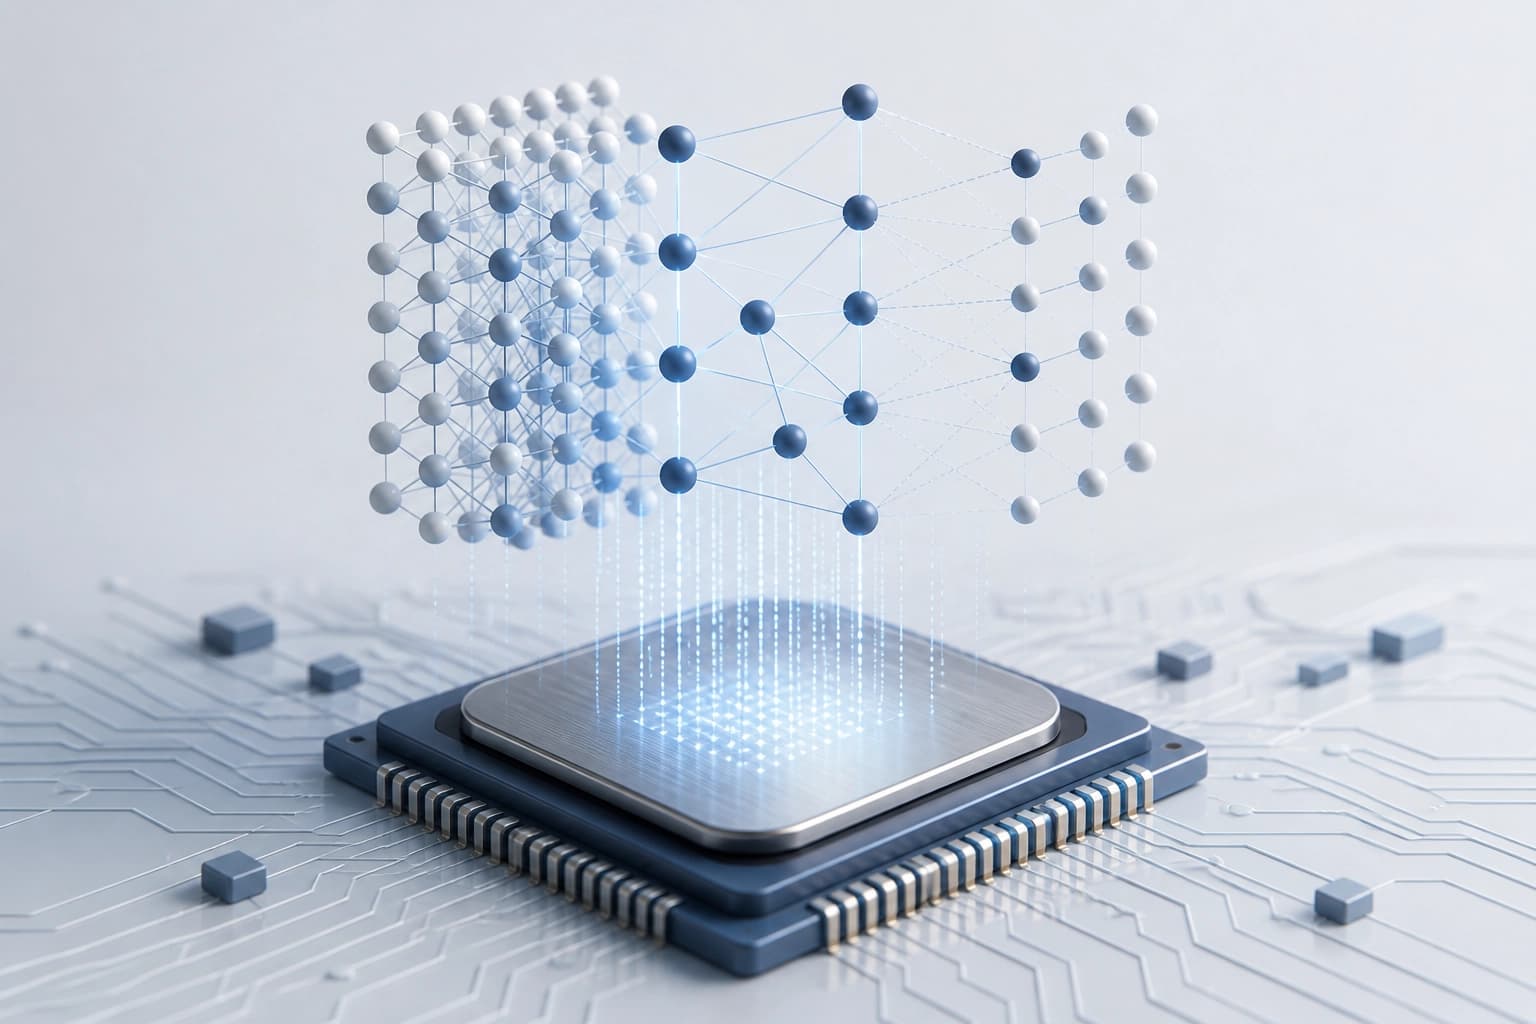
كيف تغيّر النبضات معالجة الأوزان
في المقالة «تنفيذ INT8 المراعي للنبضات لنماذج اللغة النبضية على وحدات CPU عادية» يصف Ting Liu فك ترميز نموذج لغوي نبضي على وحدة CPU.
- تتيح التنشيطات النبضية الثنائية قراءة أعمدة الأوزان النشطة فقط.
- تُستبدل عمليات الضرب بجمع الأوزان.
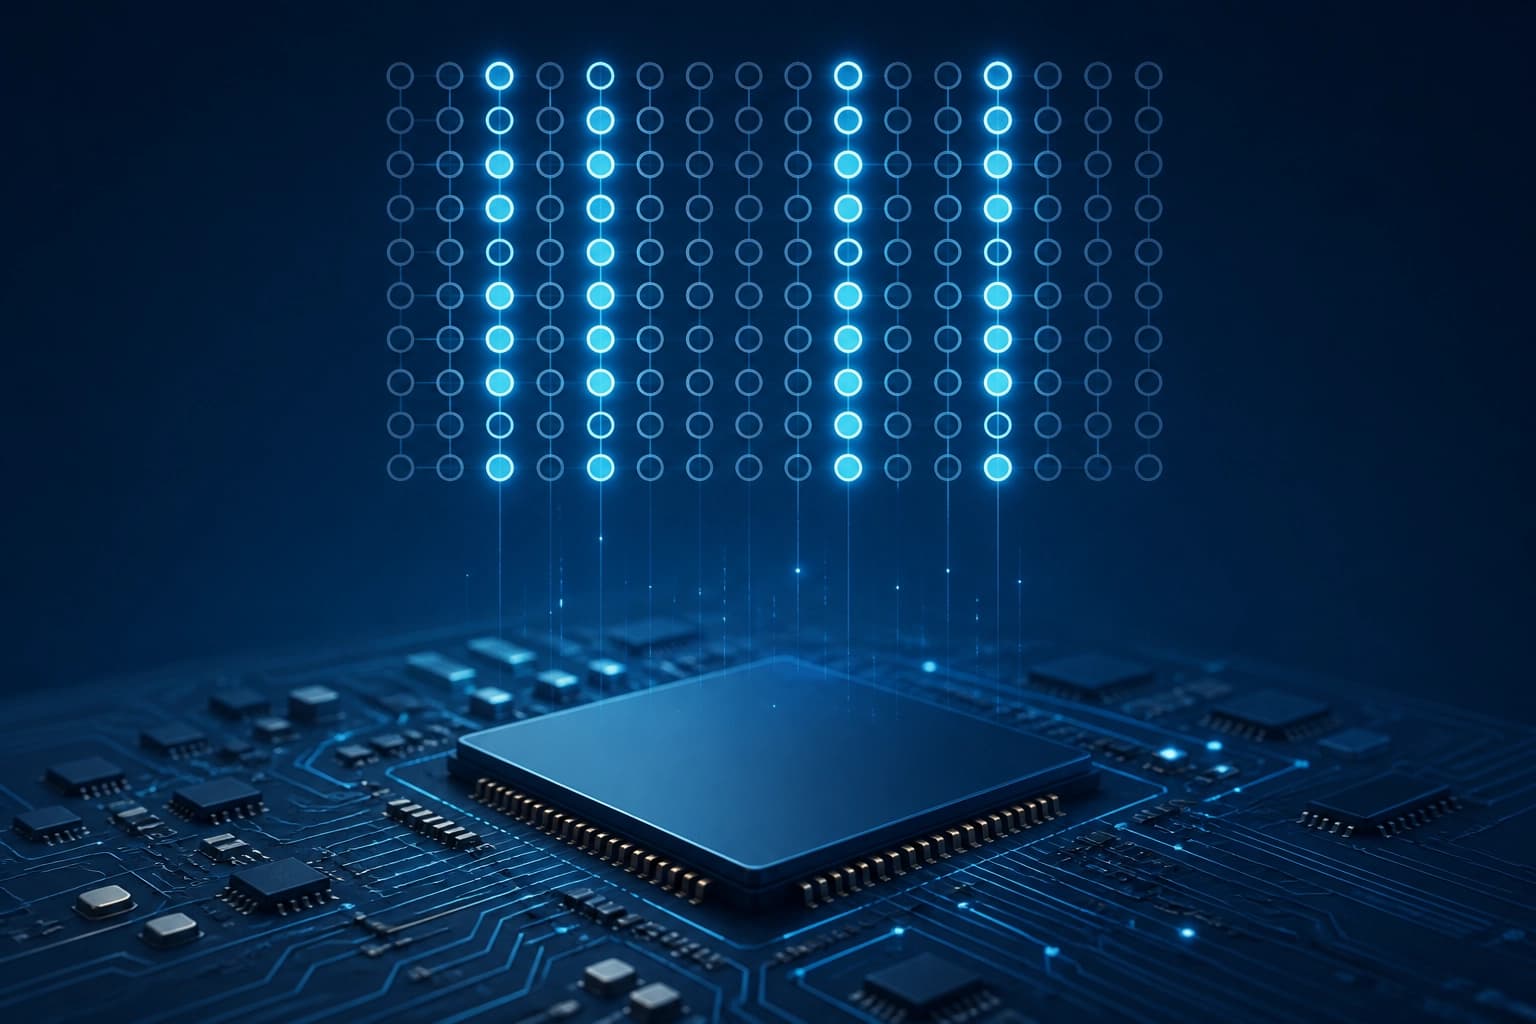
المعنى العملي لهذا النهج هو عدم معالجة الأعمدة التي لم تُفعّل. ويعتمد المكسب على تخلخل التنشيطات، وليس على تنسيق الأوزان وحده.
كيف يعمل مسار INT8
اختُبر تنفيذ C++ على نموذج لغوي موجَّه بالنبضات، يضم 874M معلمة. ويستخدم أوضاعًا مختلفة للإسقاطات المتناثرة والكثيفة.
- تُخزَّن أوزان INT8 في الإسقاطات المتناثرة بتنسيق column-major.
- يُنفَّذ التراكم باستخدام الأعداد الصحيحة، ويُطبَّق مقياس مرة واحدة لكل قناة إخراج.
- تحتفظ الإسقاطات الكثيفة بإمكانية الوصول row-major وبالتنشيطات FP32.
هذا مخطط مختلط، وليس تحويلًا لكل عمليات النموذج إلى INT8. ومعيار الاختيار هو الاستعداد للإبقاء على FP32 في الإسقاطات الكثيفة مقابل الاستفادة من مسار INT8 المتناثر.
ما مقاييس السرعة والتخزين المذكورة
قورنت نقطة تحقق مبكرة باستخدام خيط واحد. وفي هذا الاختبار، حقق INT8 معدل نقل أعلى لفك الترميز، مع حجم تخزين أصغر للأوزان.
| نقطة تحقق مبكرة، خيط واحد | سرعة فك الترميز | تخزين الأوزان |
|---|---|---|
| FP32 | 9.82 tokens/s | 3355.2 MiB |
| INT8 | 23.31 tokens/s | 1087.4 MiB |
وتُعرض نتائج منفصلة لنقطة التحقق النهائية على AMD Ryzen 7 5800X. وتختلف الظروف عن مقارنة نقطة التحقق المبكرة.
| وضع INT8 لنقطة التحقق النهائية | المقياس |
|---|---|
| فك الترميز، خيط واحد | 22.63 tokens/s |
| فك الترميز، أربعة خيوط | 47.90 tokens/s |
| تهيئة مسبقة لتسلسل من 512 رمزًا، ثمانية خيوط | 94.68 tokens/s |
لا يمكن جمع هذه المقاييس مباشرةً في جدول مقارنة واحد، لأنها تخص نقاط تحقق وأوضاعًا مختلفة. ولتقييم معدل النقل، يهم كل من إصدار نقطة التحقق وعدد الخيوط.
ما الذي يغيّره خيار INT4
يقلّص خيار INT4 للإسقاطات الكثيفة حجم التخزين بنسبة إضافية قدرها 17.4%. وفي المقابل، ينخفض معدل نقل فك الترميز بنسبة 46.6%.
في النسخة المصححة من المقالة، سُحبت النتائج غير الصالحة الخاصة بـ INT4 الخالص. لذا، تتعلق المفاضلة المذكورة باستخدام INT4 في الإسقاطات الكثيفة، لا بنموذج كامل يستخدم INT4.
معيار الاختيار هو إعطاء الأولوية للتخزين على سرعة فك الترميز. ولا يمكن استخدام نتائج INT4 الخالص دليلًا على الأداء.
ما المعروف عن استهلاك الطاقة
في دراسة منفصلة لرأس الإخراج على ARM، سُجّلت مؤشرات طاقة أعلى لتكوينين من إعدادات التحقق من المرشحين ضمن نافذة فك ترميز مقتطعة.
كما تضيف النسخة المصححة من المقالة تحققًا عدديًا ودراسة لاستهلاك الطاقة باستخدام قياس القدرة من مقبس الحائط على ARM. ولا تكفي بيانات اختبارات سرعة وحدة CPU للاستنتاج بوجود توفير في الطاقة.
الأسئلة المتكررة
المواد ذات الصلة
جميع المواد
التحقق من هلوسات LLM عبر عرض المصادر باستخدام SQL، دون إعادة تدريب
تبحث الدراسة فيما إذا كان بإمكان نموذج لغوي كبير توظيف مهارة رمزية أساسية — إنشاء قاعدة بيانات SQL من المستندات المصدرية — للاستدلال على المصدر دون إشراف عند كشف الهلوسات. ويحقق هذا المسار العصبي الرمزي على مجموعتي RAGTruth وDiaHalu دقة أعلى من التنبؤ المباشر، ويضاهي أحدث الأساليب دون الحاجة إلى ضبط دقيق بحسب المجال.
9 نوفمبر 2026
MathAdv: ما الذي تخفيه الدقة النهائية للبراهين الآلية
تقيّم مجموعة مهام تشخيصية تغطي 13 فرعًا جامعيًا ودراسات عليا في الرياضيات أنظمة البرهنة الآلية في Lean 4، ليس من حيث النتيجة النهائية فحسب، بل أيضًا من حيث الإلمام بالمادة وجودة الاستدلال غير الرسمي والقدرة على التعامل مع إعادة صياغة الشروط. ويُظهر التحليل التفصيلي أن تحويل المسألة إلى صيغة رسمية لا يزال العقبة الأبرز، وأن النجاح يعتمد بشدة على فرع الرياضيات وطريقة صياغة المسألة.
9 نوفمبر 2026
AffordanceWAM: إمكانات الفعل كوسيط بين التنبؤ بالمشهد والتحكم في الذراع الروبوتية
يصف العمل نموذجًا توليديًا يتنبأ في الوقت نفسه بمشاهدات RGB المستقبلية والحقول العددية والخرائط الحرارية لإمكانات التفاعل، وبأوامر الروبوت المستمرة، مستفيدًا من مقاطع الفيديو البشرية لزيادة تنوع التفاعلات دون الحاجة إلى تعليقات توضيحية للأفعال أو إعادة استهدافها. وفي RoboCasa وCALVIN ABC→D والمهام الواقعية، يحقق هذا النهج تحسنًا ثابتًا مقارنةً بالخطوط الأساسية المعتمدة على RGB فقط أو على بيانات الروبوت فقط.
9 نوفمبر 2026