
YILDIZ-VPR:用于视觉地理定位算法训练的城市场景密集地图
研究人员构建了一个新的数据集,包含大学校园内重复步行路线的记录:素材在不同时间段、不同天气和季节下拍摄。记录中同步了GoPro画面与GPS数据,以及陀螺仪、速度和温度读数,使该数据集适用于考虑时间因素的地点识别任务。
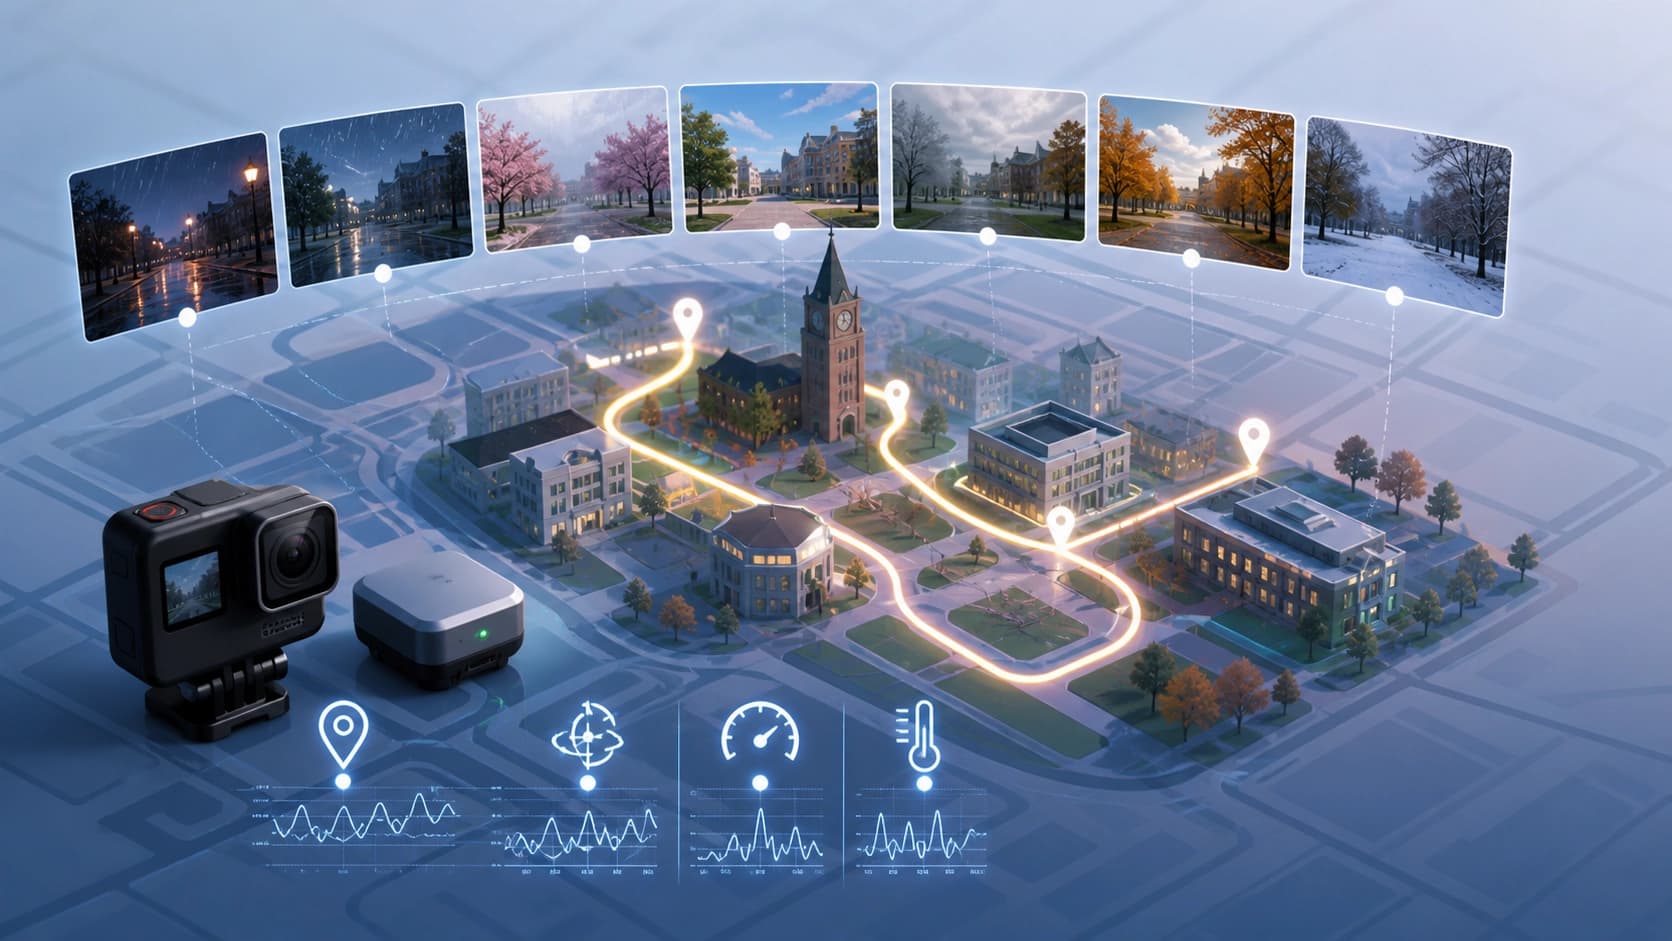
YILDIZ-VPR:用于训练视觉地理定位算法的密集城市场景地图
视觉地点识别(Visual Place Recognition, VPR)是计算机视觉中的关键任务之一,它帮助算法理解照片拍摄的确切位置。原理很简单:系统将输入图像与带有地理标记的图像数据库进行比较,并找到最相似的地点。这类技术可用于机器人导航、增强现实和自动驾驶。尽管已有大量数据集,但研究人员仍然缺乏从行人视角采集的数据——这些数据需要密集、多样,并覆盖同一地点在不同条件下的变化。
在arXiv(2608.17033)上发表的论文中宣布的新数据集YILDIZ-VPR填补了这一空白。作者Serdar Yildiz、Abbas Memiş和Songül Varli的目标是创建一个资源,能够在具有高空间覆盖率的真实城市环境中训练和测试VPR算法。
数据采集方式
拍摄在伊斯坦布尔耶尔德兹技术大学达武特帕夏校区内进行。研究人员没有采用一次性采集,而是使用了重复步行路线的策略。这意味着他们多次走过相同的路线,记录校园外观的变化。
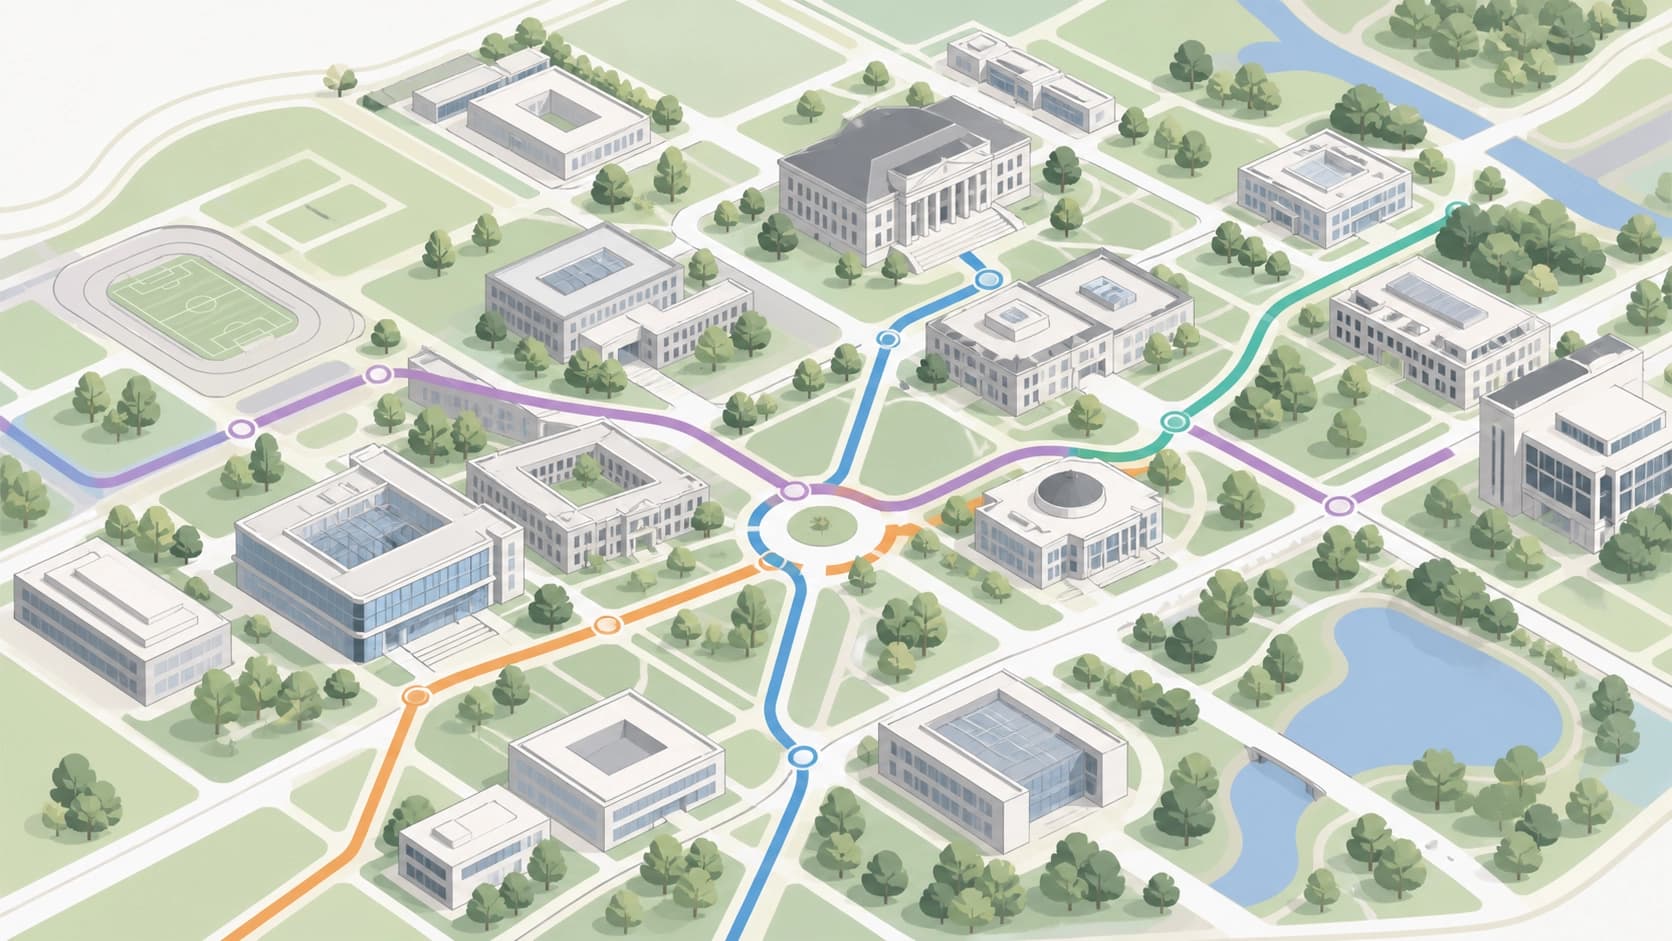
录制使用GoPro 9相机,即使在移动中也能保证稳定的拍摄质量。每个视频流都与GPS接收器同步,因此每个提取帧的精确地理坐标都是已知的。除了坐标,数据集中还包含陀螺仪、速度传感器甚至温度的数据。这些附加数据可能对尝试考虑拍摄上下文(例如相机朝向或运动动态)的算法有用。
数据集内容
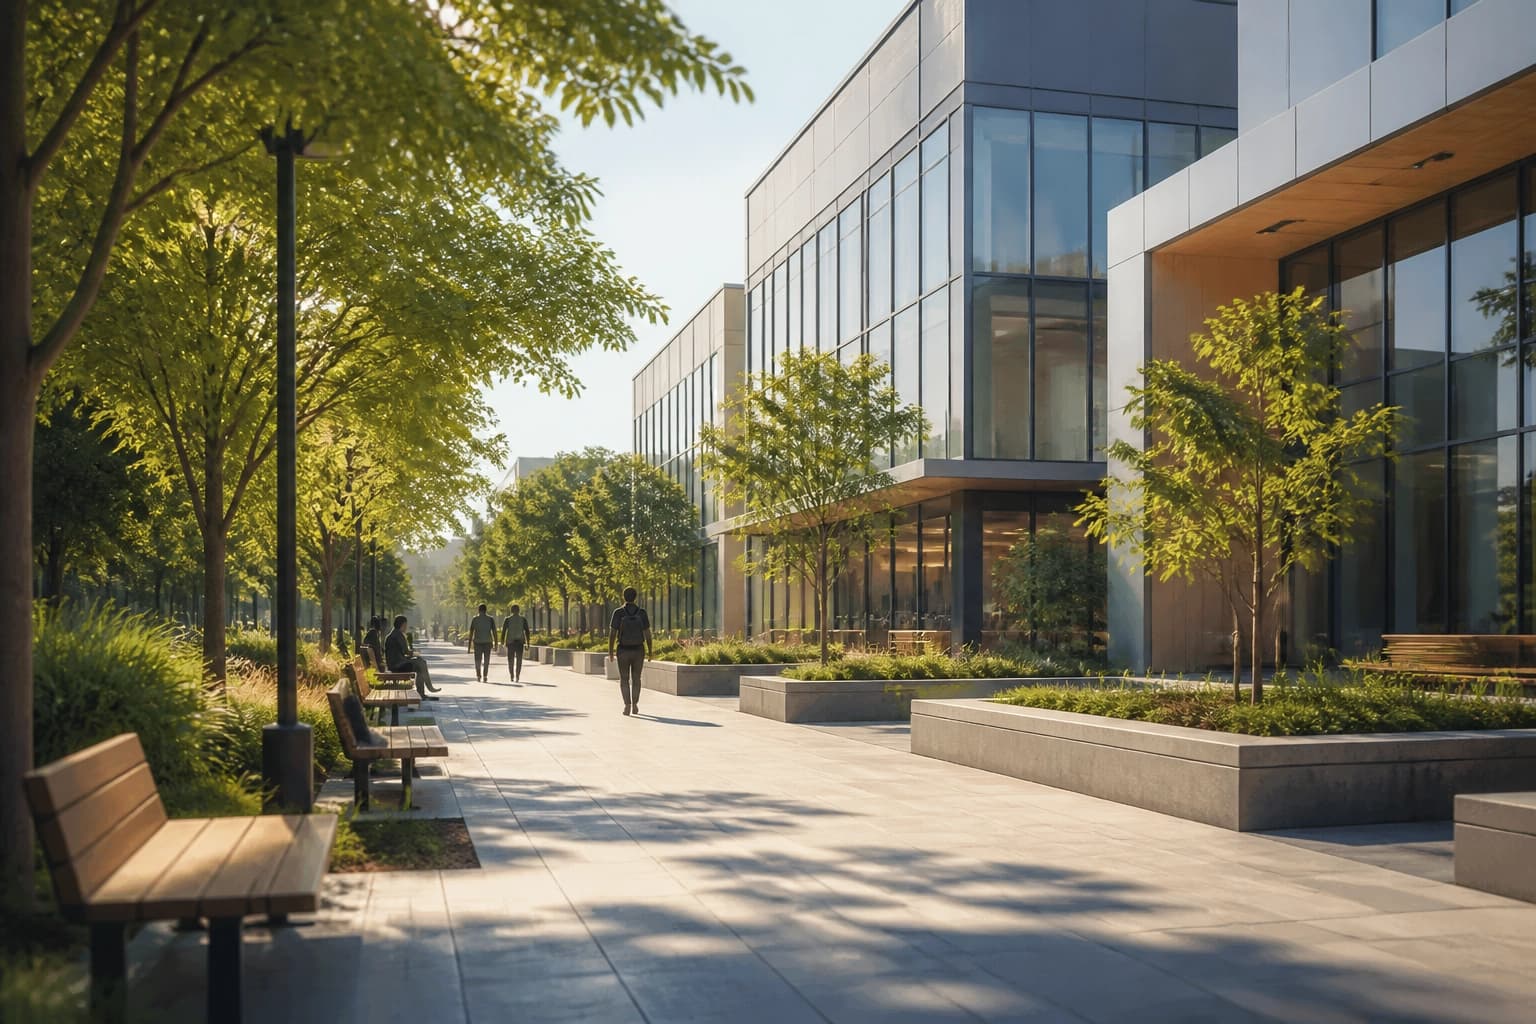
YILDIZ-VPR覆盖的不仅仅是孤立的点,而是校园近乎连续的视觉地图。镜头中捕捉到各种物体:历史建筑、玻璃和混凝土的现代建筑、道路、人行道,以及园区边缘的公园绿地和林区。
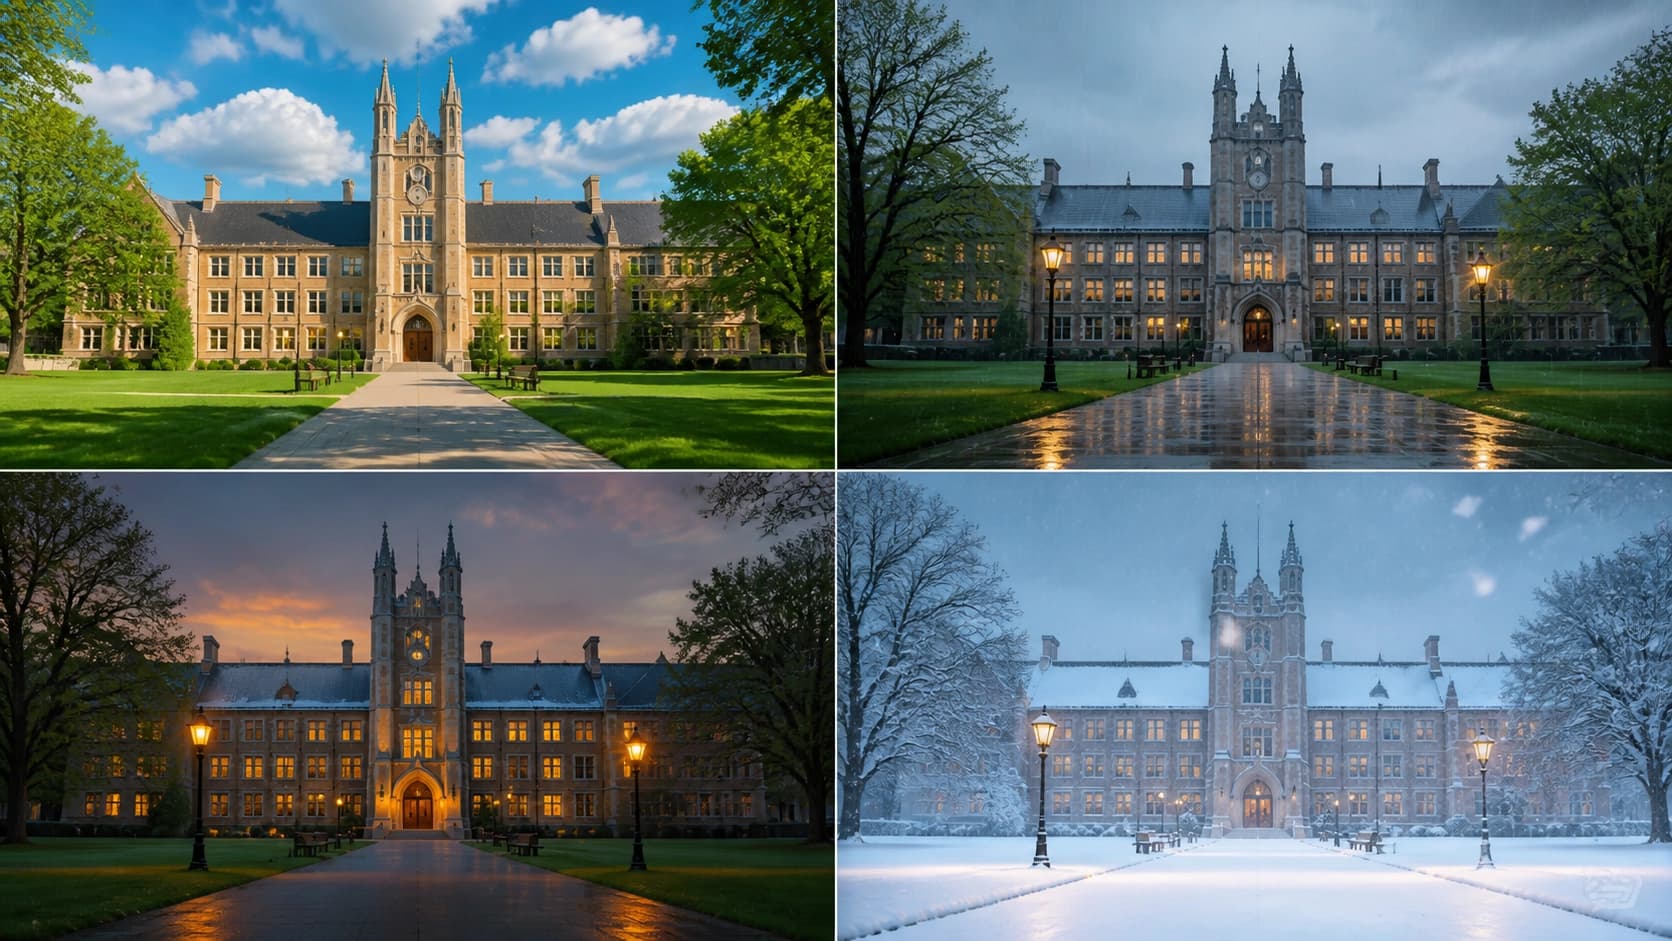
特别值得关注的是长期变化性。拍摄在不同时间、不同季节和不同天气条件下进行。这意味着同一栋建筑可以在早晨和傍晚、夏季和冬季、晴天和雾天被看到。对于VPR算法来说,这种变化性是一个真正的挑战:它们需要学会在因光照或天气条件而乍看之下完全不同的图像之间找到共同点。
为什么这对研究很重要
YILDIZ-VPR的主要价值在于密集覆盖与真实变化性的结合。大多数流行的VPR数据集要么提供间隔数十米的稀疏图像,要么只覆盖很短的时间段。而在这里,研究人员获得的是同一路线在长时间内拍摄的近乎连续的帧流。
这种结构为研究时间地点识别开辟了新的可能性——这一方向考虑地点外观在不同访问之间的变化。算法可以学习预测一个地点在几小时或几个月后会是什么样子,也可以利用时间戳来优化搜索。
此外,惯性传感器和GPS数据的存在使得视觉信息可以与其他数据源相结合,这使研究人员更接近于为自主设备构建更可靠的定位系统。
总结
YILDIZ-VPR不仅仅是又一组图像集合,而是一个经过精心设计的工具,用于推动视觉地理定位的发展。凭借行人视角、高拍摄密度和长期观测,它能够解决以前难以实现的任务:从模型对光照变化的校准,到构建无需人工标注的自监督方法。对于从事VPR研究的人员来说,这个数据集将成为一个宝贵的试验场——尤其是因为它基于真实的城市空间,具有其自然的复杂性和不可预测性。
常问问题
相关材料
所有材料
概率波浪预报校正:BridgeCast通过流式匹配连接物理模型与再分析资料
本文介绍了一种混合方法,利用条件流匹配、Transformer 架构和外生大气特征,将物理海浪模型的输出转换为接近再分析数据的场。作者称,该方法在不同预报时效和不同区域均稳定优于此前的先进基线方法。
12 十一月 2026
RLTLDR:智能体从失败中自行总结经验,并在下一次尝试中加以运用
失败后,系统会向智能体展示验证器的信号,并要求将其压缩成一条提示;训练基于“任务—提示”配对,不需要教师或标准答案。在复杂的编程和工具调用基准测试中,该方法将 Pass@1 从 GRPO 的 0–1% 提升至 12–31%,其中起决定作用的正是对这种配对关系的学习。
12 十一月 2026
OpenCollab:可编程智能体协调、受控执行环境与规程遵循度指标
该框架将智能体交互结构的设定、统一的实验环境和详细的事件追踪整合在一起;新增的 Adherence 指标则反映实际执行与声明方案的符合程度。在基准测试中,Duo 配置达到新的 SOTA 水平,而单智能体版本的 token 消耗量最低。
11 十一月 2026