
去中心化代理如何在没有中央协调者的情况下共同推理
新的DeAR框架将智能体推理转向对等基础,摆脱了集中式路由的瓶颈。通过能力绑定和思维导图导航,它在九个基准测试上稳定超越了以往的方法。
导言
经典的多剂系统一般是围绕一个"发送器"构建的:它决定由哪个代理处理一个任务,收集响应,产生结果. 这种办法在简单的假设情况下相当有效,但请求越复杂,弱点就越明显。 中心节点变成瓶颈:路由减慢,代理角色提前固定,系统努力适应非常规的多式联运数据.
最近的一个预印版DeAR提出了不同的路径——完全分散的交互. 代理人自己谈判,没有单一的协调员,由自己决定谁对什么负责。 想法是使合作更加灵活和有弹性——从结果来看,合作是有效的。
为什么中央集权会阻碍代理
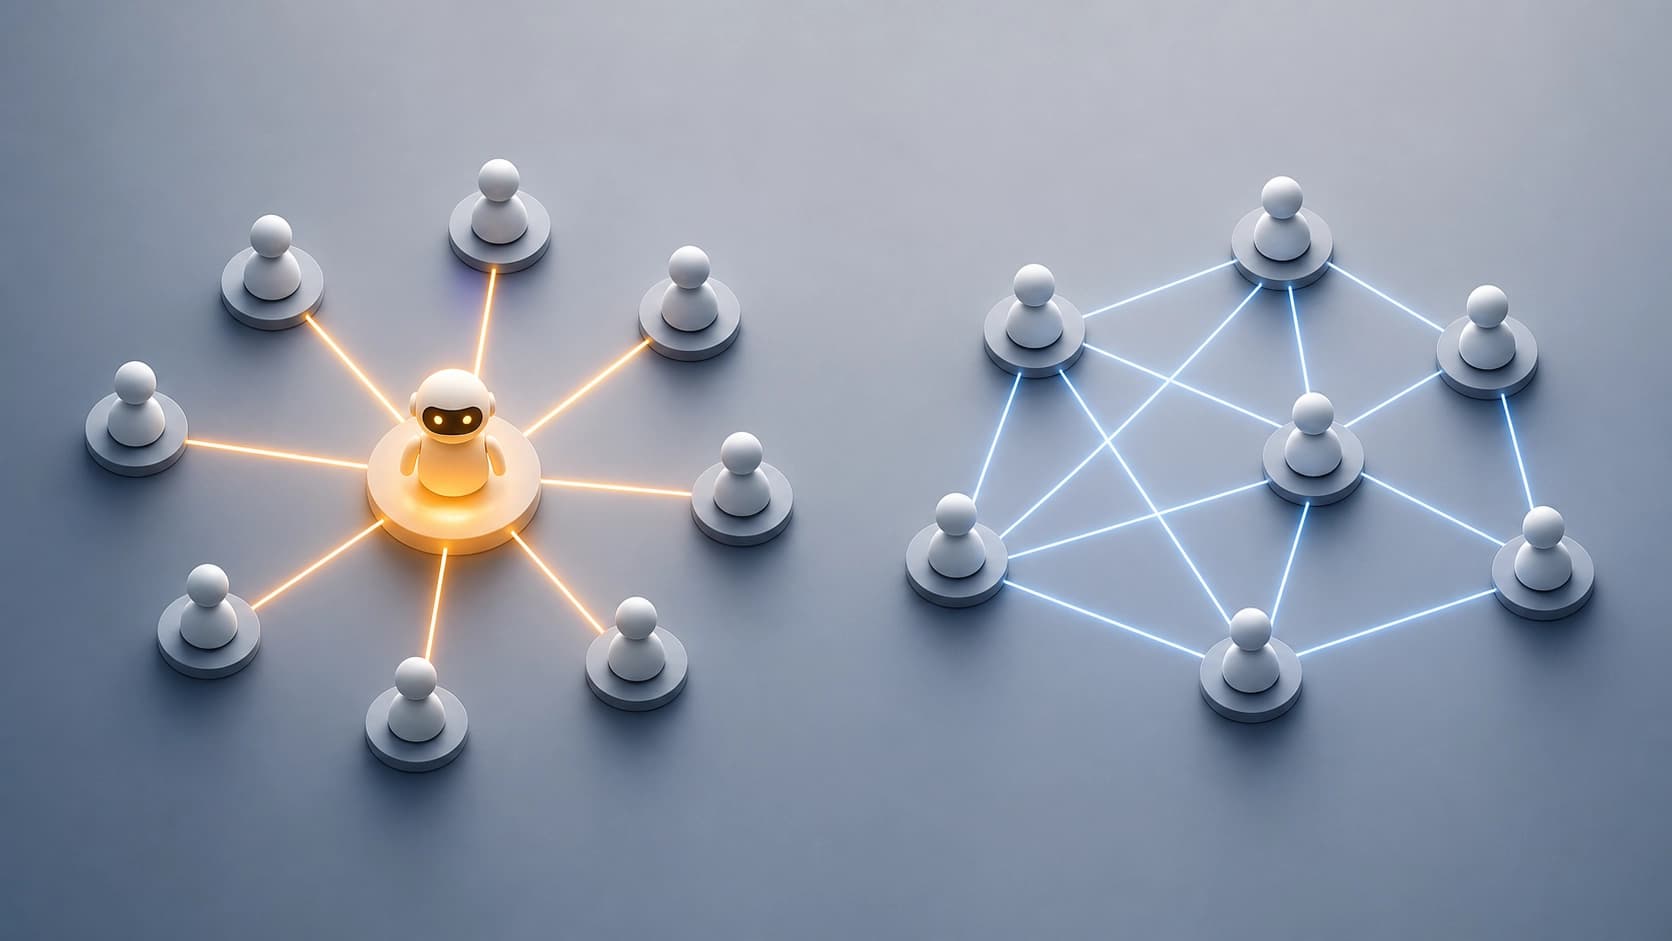
熟悉的"router + executors"方案看起来是合乎逻辑的,但它有系统性的局限性. 所有请求都通过一个单一节点,其吞吐量决定了整个系统的速度. 如果一个复杂的请求到来,需要几个专门人员共同工作,中央计划人员必须迅速找出指定给谁的部分. 实际上,这往往导致一些特工闲置,而另一些特工则超负荷工作。
另一个问题是角色的静态性. 被指定为"只有文本"的代理将无法帮助一个图像,即使其基础模型能更大. 严格的界限使系统无法发挥其真正的潜力。
DeAR试图摆脱这些限制. 代理商不是中央计划员,而是以对等模式进行交流. 每个参与者独立评估其能力如何适合当前的要求,并自行决定下一步的推理方向。
DeAR 如何运作
该框架的核心是三个机制,它们共同促进自主协调。
能力约束
第一步是分散的能力约束。 每个代理都收到请求,并"尝试它":它评估自己实际能做什么,以及这些技能有多大的相关性. 用于当前任务。 没有外部规划者分配角色——专业自然出现,根据具体要求. 这使得系统更加灵活:同一代理可能在一个案件中与文本配合,帮助分析另一个案件中的图像.
思维地图导航
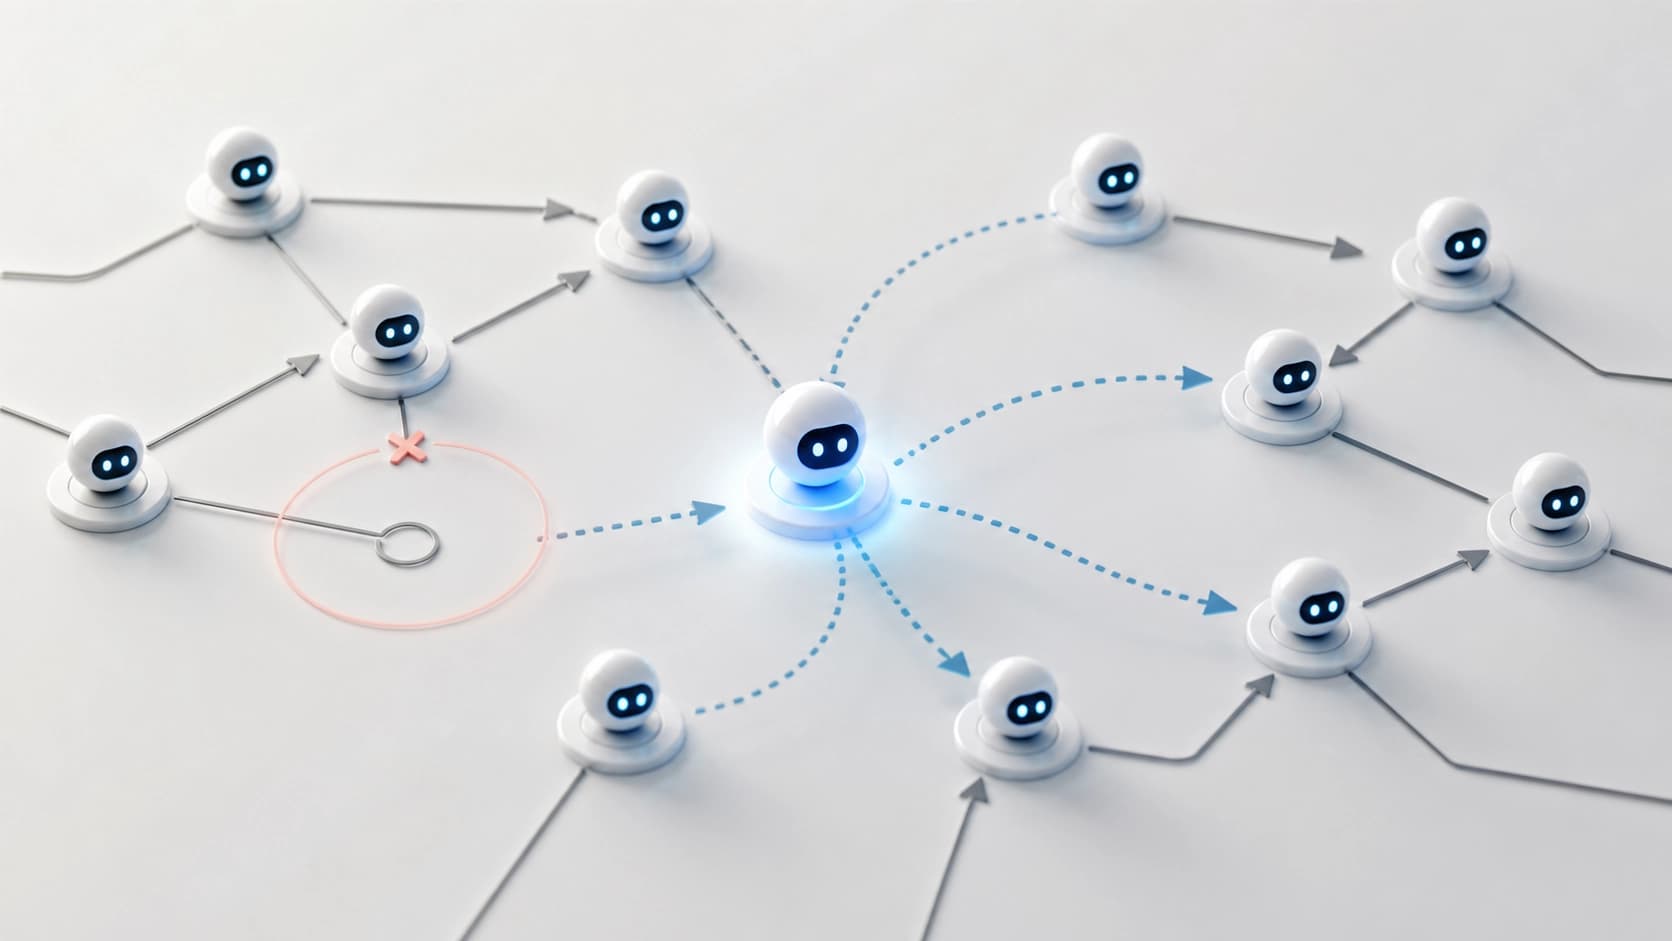
第二个机制是思维地图导航。 一旦一个代理人确定了其责任范围,它就需要了解谁可以与下一个代理人互动以及如何互动。 代理商们并没有随机地传达每个人的信息,而是构建了目标明确的"思想和推理图",并随之向相关的参与者发展. 这种方法减少了不必要的流量,使协作有意义:每一步骤都使系统更接近一个答案,而不是仅仅制造活动的外观.
地形学最新情况
最后,纠正苍蝇事件错误的能力. DeAR包括一个地形学更新——一个适应机制,如果选择的推理路径命中一端,则会修改代理人之间的联系. 系统不等待中央节点注意到问题;它在苍蝇上调整自己的建筑结构.
检测结果
作者对DEAR的评价涉及9个不同的基准,包括多式联运推理和基于文本的问答。 在所有情况下,分散化框架的业绩一贯高于最近的基线方法。
在需要大量利用知识和不同专业共同努力的任务方面,收益尤其明显。 这证实了主要论文:当物剂可以自由适应并直接相互连接时,推理精度会提高.
结论
DeAR是迈向一个更自然、更具有弹性的代理系统架构的一个步骤。 而不是僵硬的等级体系——一个自主的网络,每个参与者都了解自己的能力,选择如何为完成任务作出贡献. 这种办法不仅消除了瓶颈问题,而且使系统可以应付无法通过静态角色分配来预料的意外情况。
目前,框架作为一个研究项目存在:源代码承诺在发布后发布. 但已经很明显,分散的代理合作是一个很有希望的方向,而DeAR看起来像是其令人信服的例子之一.
常问问题
相关材料
所有材料
OpenCollab:可编程智能体协调、受控执行环境与规程遵循度指标
该框架将智能体交互结构的设定、统一的实验环境和详细的事件追踪整合在一起;新增的 Adherence 指标则反映实际执行与声明方案的符合程度。在基准测试中,Duo 配置达到新的 SOTA 水平,而单智能体版本的 token 消耗量最低。
11 十一月 2026
Toollery:从数万种选项中为 LLM 智能体挑选工具,无需微调
Toollery 根据技能和工具的描述构建搜索索引,并在收到请求时只向模型传递有限的一组候选项。在规模达数万个函数的库上进行的实验表明,该方法在固定 top-K 的情况下能够保持选择质量,但最终效果取决于负载特征和服务提供商的缓存情况。
11 十一月 2026
仪表板分析中 GUI 智能体的分阶段诊断:DashAct 基准测试
介绍 DashAct:一个包含 348 条经人工验证轨迹的基准测试,将 GUI 代理与交互式面板的工作拆分为三个阶段和四种视觉条件。结果显示,代理在动作预测和视觉目标定位方面存在持续性问题,其响应也依赖于上下文和空间支持。
11 十一月 2026