
टोयोटा का अनुमान है कि कारखानों के रोबोटीकरण पर हर साल भारी खर्च होगा.
2028 से Toyota, समूह की कंपनियों और बड़े आपूर्तिकर्ताओं में स्वचालन का दायरा लगभग 4 लाख रोबोट तक पहुंच सकता है और इसके लिए हर साल भारी निवेश की आवश्यकता हो सकती है, हालांकि समय-सीमा और खर्च की पूरी मात्रा अभी तय नहीं है। लेख विनिर्माण में भौतिक AI के उपयोग और हल किए जाने वाले मुद्दों पर चर्चा करता है: उपकरणों की विश्वसनीयता से लेकर सिमुलेशन में सीखे गए कौशल को वास्तविक परिस्थितियों में लागू करने तक।
खर्च का अनुमान और उसकी सीमाएँ
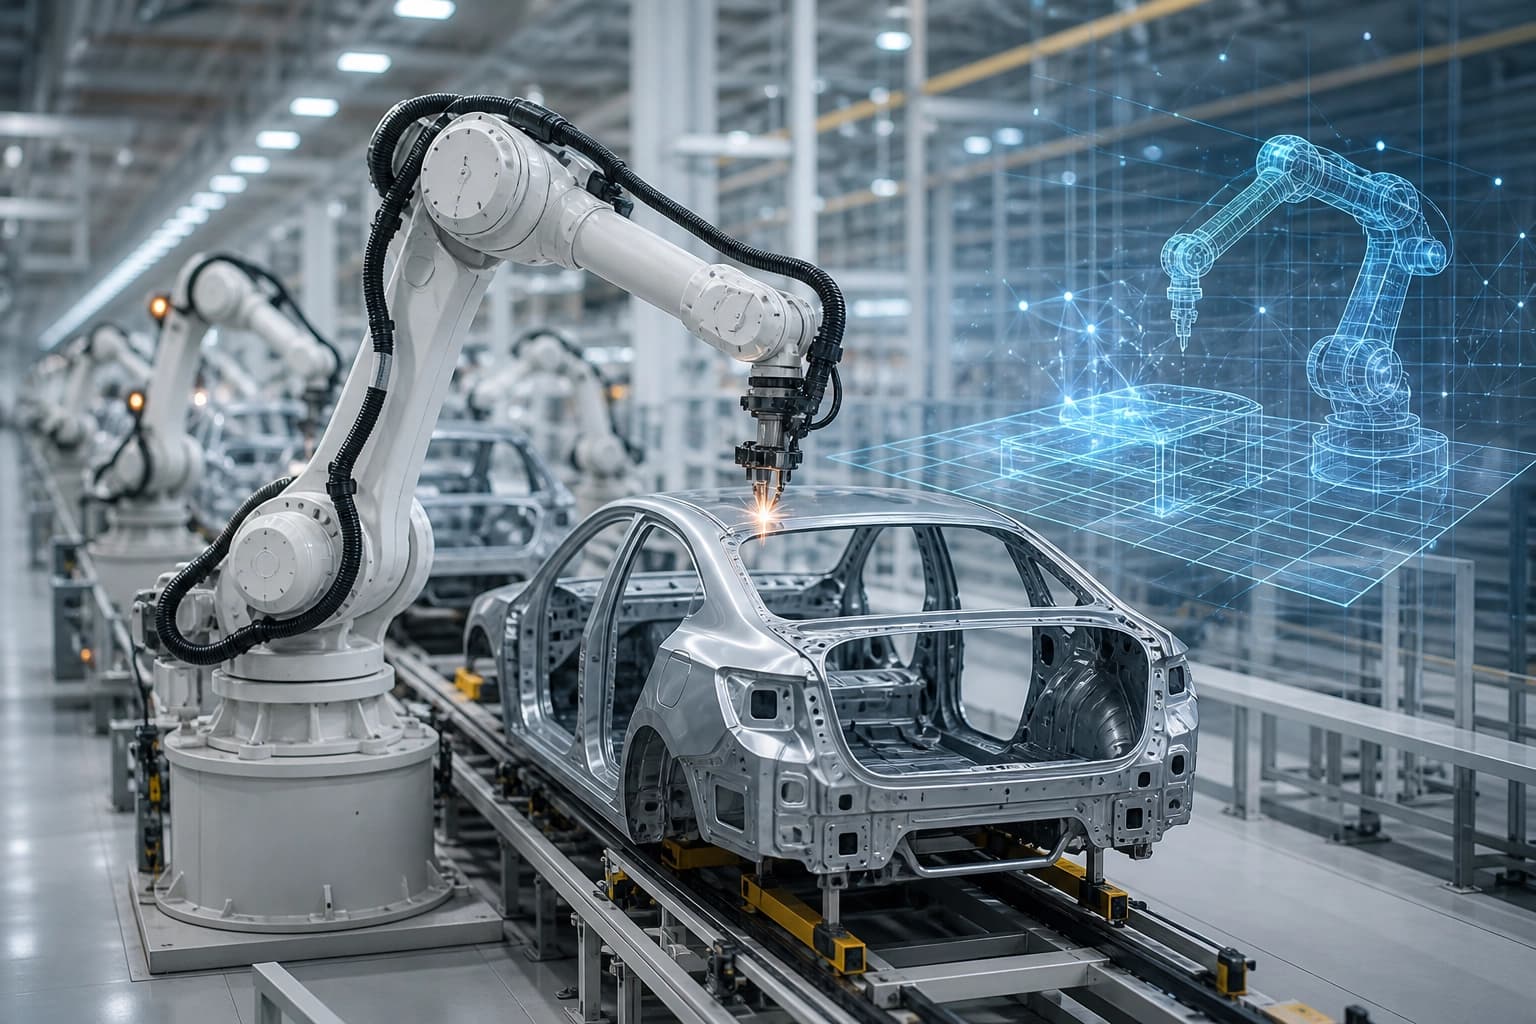
Toyota Motor का अनुमान है कि उसे लगभग 4,00,000 रोबोटों और हर साल बड़े निवेश की आवश्यकता हो सकती है। खर्च 2028 में शुरू हो सकता है और Toyota के कारखानों, समूह की कंपनियों तथा बड़े आपूर्तिकर्ताओं तक फैल सकता है।
Reuters के अनुसार, Toyota ने सितंबर की शुरुआत में निवेशकों के साथ संभावित निवेश पर चर्चा की थी। कंपनी ने यह नहीं बताया कि क्या वह पूरी राशि खर्च करेगी और इस स्तर पर खर्च कितने वर्षों तक जारी रहेगा।
यह निवेश के संभावित पैमाने का अनुमान है, न कि बड़े पैमाने पर तैनाती की पुष्टि। 2028 के बाद खर्च की कोई निश्चित अवधि अभी तय नहीं है।
अनुमान में कौन-से रोबोट और तकनीकें शामिल हैं
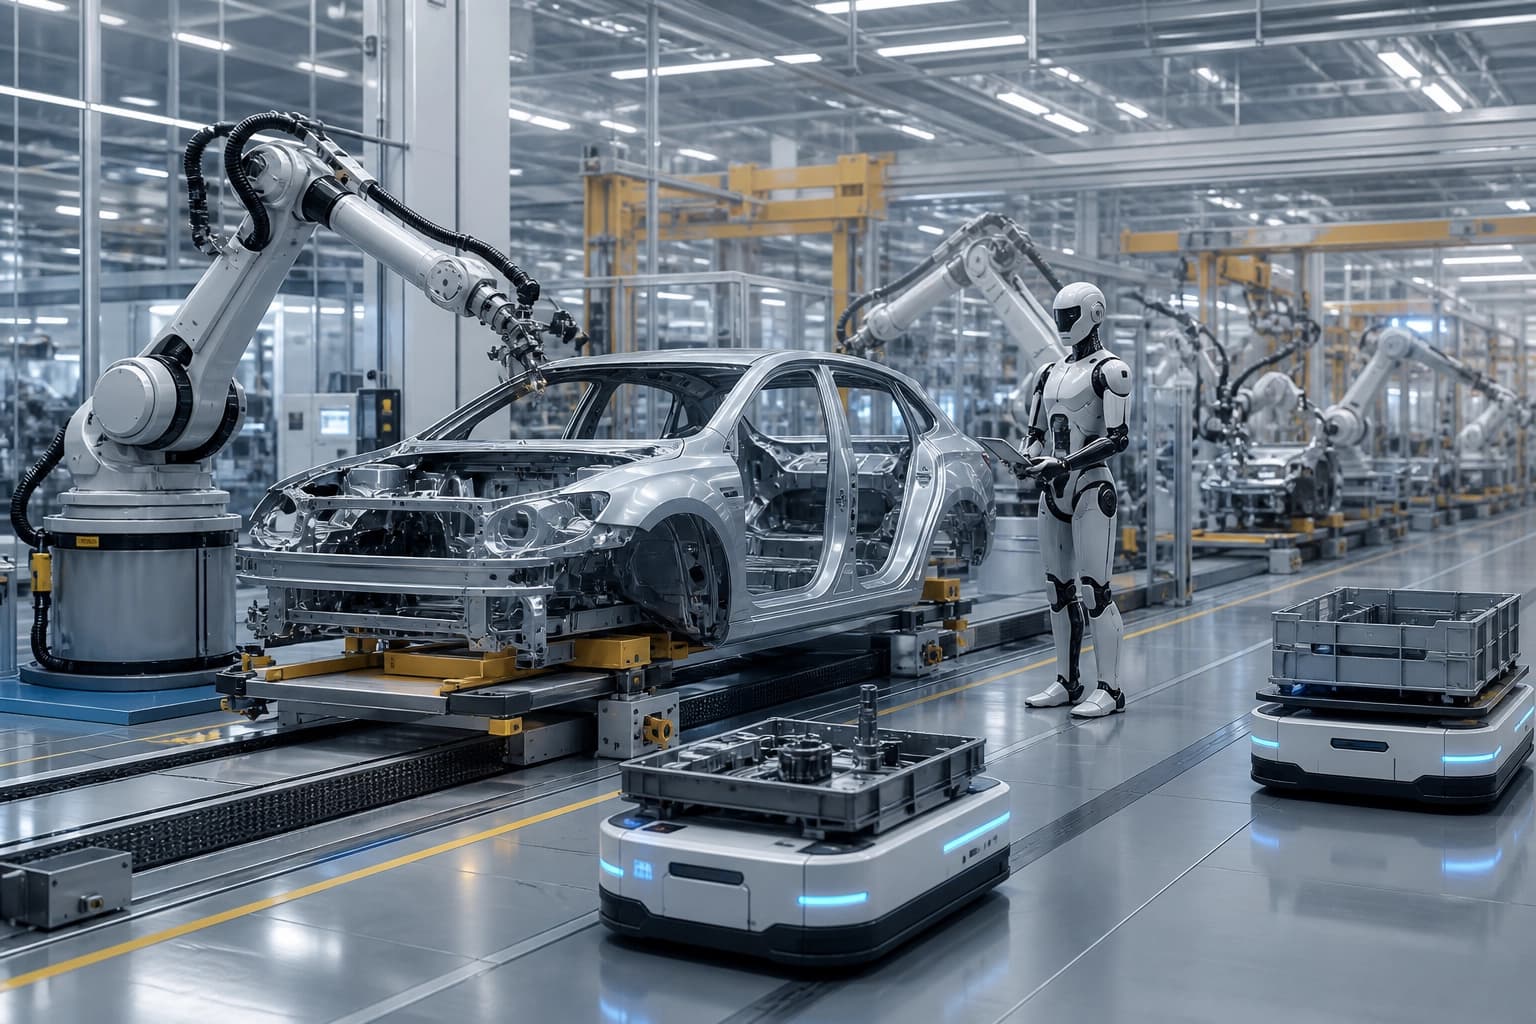
4,00,000 रोबोटों के अनुमान में मौजूदा मशीनों को बदलना और नई मशीनें लगाना शामिल है। इसमें ह्यूमनॉइड और गैर-ह्यूमनॉइड रोबोट, औद्योगिक प्रणालियाँ और स्वचालित लॉजिस्टिक्स शामिल हैं।
Toyota «physical AI» उन तकनीकों को कहती है जिनकी मदद से रोबोट सेंसर के ज़रिए अपने आसपास के वातावरण को समझ सकते हैं। वे सीख भी सकते हैं, स्थिति के अनुसार अपने काम बदल सकते हैं और स्वायत्त रूप से काम कर सकते हैं।
इसलिए इस संख्या को सीधे तौर पर नए औद्योगिक रोबोटों की संख्या नहीं माना जा सकता। इसमें Toyota से बाहर के संगठनों और अलग-अलग तरह के उपकरण भी शामिल हैं।
Toyota पहले से क्या लागू कर रही है और विकसित कर रही है
Toyota के Kamigo संयंत्र की पिस्टन असेंबली लाइन पर तीन ऑपरेटरों की जगह पूरी तरह स्वचालित प्रणाली ने ले ली। Toyota की 2025 की एकीकृत रिपोर्ट के अनुसार, इस लाइन को जनवरी 2025 में रोबोटों के साथ शुरू किया गया था।
Toyota KumiPro उन पुर्ज़ों को पहचानने और उठाने के लिए कैमरों का इस्तेमाल करता है जिन्हें सही जगह पर नहीं रखा गया हो। यह रोबोट पहले से Toyota Motor East Japan की उत्पादन लाइनों पर काम कर रहा है।
एक प्रदर्शन में, बल-संवेदी फीडबैक वाली नियंत्रण प्रणाली ने कैमरों की त्रुटियों की भरपाई की। इससे पुर्ज़ों को संकरी जगहों में लगाने में मदद मिली।
ELEY Toyota ऐसे कामों के लिए विकसित कर रही है जिनमें वस्तुओं और आसपास के वातावरण के साथ शारीरिक संपर्क की ज़रूरत होती है। इस रोबोट के दो मानव-सदृश हाथ और सभी दिशाओं में चलने वाला मोबाइल आधार है।
ELEY को उन बाहरी बलों के साथ काम करने के लिए बनाया गया है जो तब उत्पन्न होते हैं जब कोई वस्तु उस जगह पर न हो जहाँ मशीन को उसके होने की उम्मीद थी। Toyota इसे उत्पादन स्थलों जैसी परिस्थितियों में परखने की योजना बना रही है।
Toyota रोबोटों को कैसे प्रशिक्षित करती है
Toyota सिमुलेशन में रीइन्फोर्समेंट लर्निंग के ज़रिए ह्यूमनॉइड रोबोटों को प्रशिक्षित करती है, फिर सीखे हुए व्यवहार को वास्तविक रोबोटों पर लागू करती है। शोधकर्ता एक साथ हज़ारों सिमुलेटेड प्रतियाँ चलाते हैं।
सिमुलेशन में सीखा गया व्यवहार हमेशा सीधे उपकरणों पर लागू नहीं किया जा सकता। Toyota सेंसर रीडिंग, फर्श के घर्षण और एक्चुएटर के काम करने के तरीकों में अंतर की ओर इशारा करती है।
प्रशिक्षण के दौरान शोधकर्ता इन परिस्थितियों को बदलते हैं और वास्तविक रोबोटों से मिले डेटा का इस्तेमाल करते हैं। इस तरह Toyota सिमुलेशन और वास्तविक वातावरण के बीच की दूरी कम करने की कोशिश करती है।
Toyota Research Institute, ह्यूमनॉइड Atlas के लिए AI नियंत्रण प्रणालियों पर Boston Dynamics के साथ काम कर रहा है। 2025 में Atlas ने एक ही Large Behavior Model का इस्तेमाल करके चलने, सामान उठाने, छाँटने और पैक करने का क्रम प्रदर्शित किया।
रोबोट के कौशल मानव द्वारा दिए गए प्रदर्शनों की मदद से जोड़े गए। इससे पता चलता है कि यांत्रिक उपकरणों के साथ-साथ प्रशिक्षण और नियंत्रण भी विकास का हिस्सा हैं।
बड़े पैमाने पर विस्तार को क्या सीमित करता है
Toyota का कहना है कि रोबोटों को लंबे समय तक काम करने में अधिक विश्वसनीयता और सटीक स्थिति को बार-बार दोहराने की क्षमता हासिल करनी होगी। कंपनी को प्रशिक्षण के लिए डेटा इंफ्रास्ट्रक्चर की भी ज़रूरत है।
ELEY के लिए Toyota सफल और असफल दोनों प्रयासों को प्रशिक्षण डेटा के रूप में इस्तेमाल करने की योजना बना रही है। प्रगति का व्यावहारिक आकलन केवल रोबोटों की संख्या से नहीं, बल्कि इस बात से भी होता है कि प्रणालियाँ उत्पादन परिस्थितियों में लगातार काम कर सकती हैं या नहीं।
अक्सर पूछे जाने वाले प्रश्न
समान सामग्री
सभी सामग्री
प्रायिकता सिम्प्लेक्स की ओर संक्रमण कंट्रास्टिव मल्टीमॉडल मॉडलों में मोडैलिटी गैप को कम करता है
arXiv:2610.32890 में गोलाकार एम्बेडिंग्स की जगह प्रायिकता सिम्प्लेक्स का उपयोग करने का प्रस्ताव है, जिसमें हल्के softmax अडैप्टर और Total Variation समानता जोड़ी गई है। खोज के पाँच बेंचमार्क पर, खोज की गुणवत्ता बनाए रखते हुए या बढ़ाते हुए, मोडैलिटी के बीच सेंट्रॉइड ℓ2 दूरी 97–99% तक घट जाती है।
3 नवम्बर 2026
LLM एजेंटों के मेमोरी ग्राफ़ में प्रसार के दौरान ActionRAG साक्ष्यों की पुनर्समीक्षा कैसे करता है
एक ग्राफ़ मेमोरी आर्किटेक्चर प्रस्तावित किया गया है, जो इंडेक्सिंग के दौरान इकाइयों का सावधानीपूर्वक मिलान करता है और क्वेरी मिलने पर स्थानीय संरचना के आधार पर संबंधों का फिर से आकलन करता है। MemoryAgentBench पर इस विधि ने 55.1 की औसत सटीकता हासिल की और सबसे मज़बूत रिट्रीवल बेसलाइन से 5.4 प्रतिशत अंक बेहतर प्रदर्शन किया।
3 नवम्बर 2026
पंद्रह कंपनियों ने माइनिंग के स्वचालन के लिए MDK Tether का समर्थन किया
उपकरण निर्माताओं, पूलों और ऑपरेटरों ने उपकरणों की निगरानी और प्रबंधन को एकीकृत करने के लिए Tether के ओपन स्टैक के साथ इंटीग्रेशन विकसित करने की जिम्मेदारी ली है; AI एजेंट QVAC पहले से ही इसी आधार पर काम कर रहा है। बिजली की लागत में कमी या दक्षता में वृद्धि की स्वतंत्र पुष्टि अभी तक प्रकाशित नहीं हुई है।
2 नवम्बर 2026