
वेल्डर के बजाय रोबोट: पूर्व स्पेसएक्स इंजीनियरों द्वारा स्थापित एक स्टार्टअप स्टील संरचनाओं के उत्पादन को स्वचालित करता है
कंपनी 1872, तीन पूर्व स्पेसएक्स इंजीनियरों द्वारा स्थापित, ओहियो में पायलट उत्पादन शुरू किया और इसका उद्देश्य 2027 तक एक कारखाना बनाना है जहां एआई और रोबोट मॉड्यूलर इमारतों और डेटा केंद्रों के लिए स्टील फ्रेम के निर्माण के लिए लगभग सभी कार्यों को संभालते हैं। हालांकि, पूर्ण स्वायत्तता का वादा नहीं किया गया है: इस प्रक्रिया का 80% हिस्सा पर्याप्त माना जाता है।.
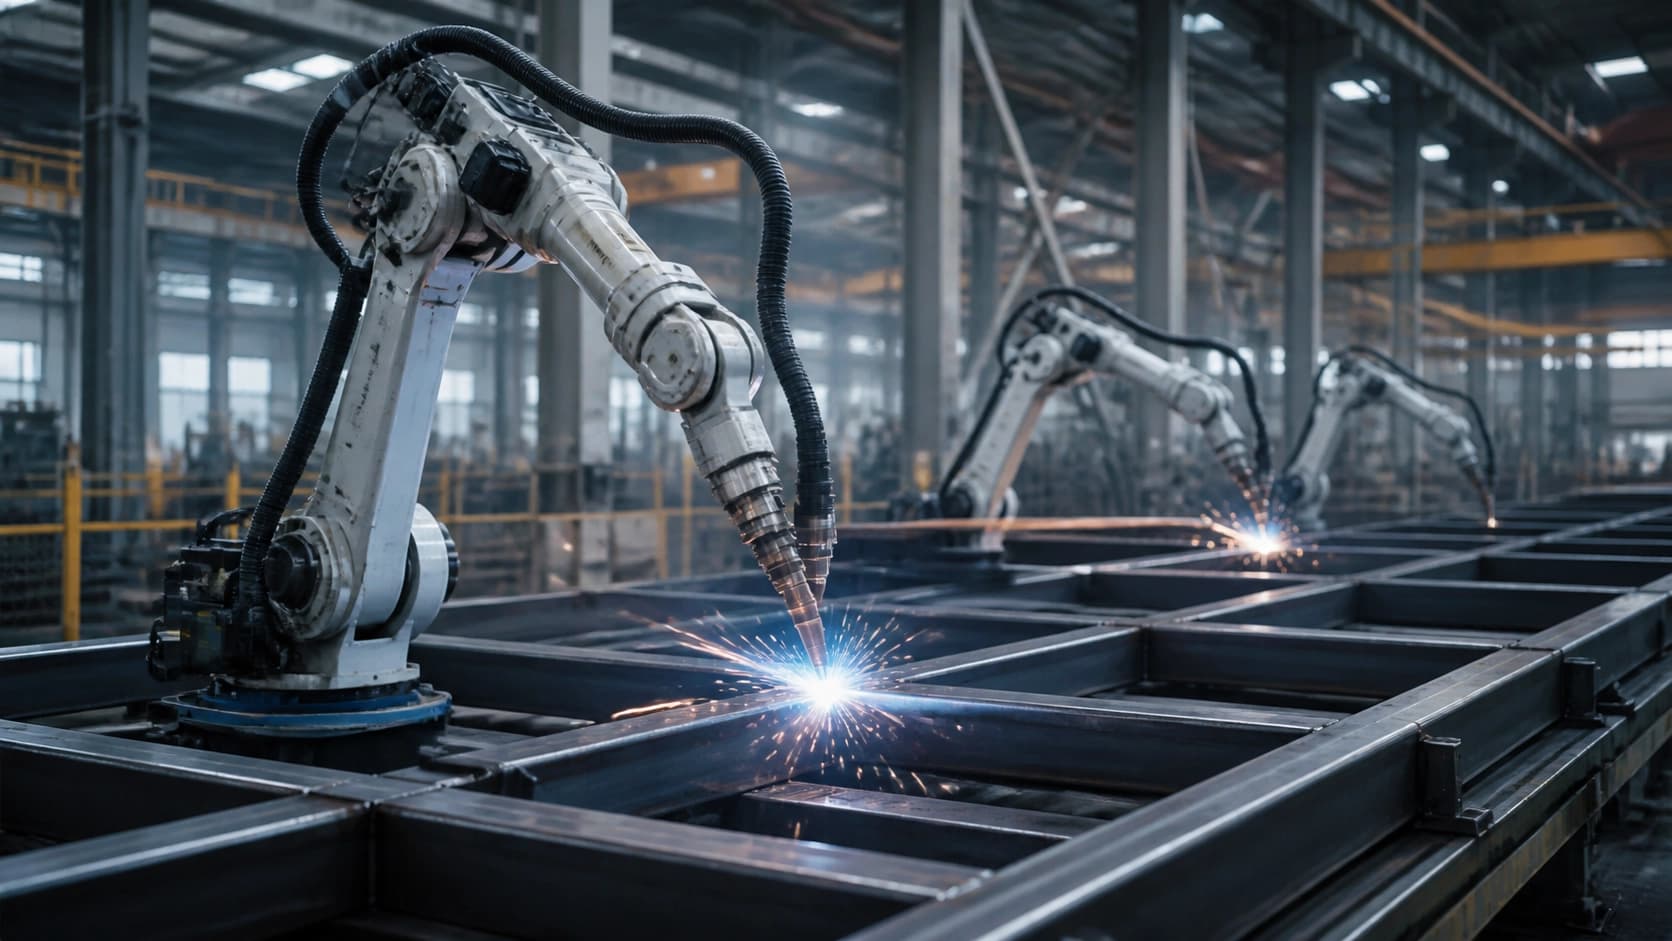
अमेरिकी वेल्डिंग उद्योग संकट में है: अमेरिकी वेल्डिंग सोसाइटी के अनुसार, 2029 तक देश होगा 320,000 से अधिक वेल्डर। अनुभवी विशेषज्ञ सेवानिवृत्त हो रहे हैं और युवा प्रतिभा पेशे में नहीं बढ़ रही है। आप्रवासन प्रतिबंध चीजों को खराब कर रहे हैं, विदेश से श्रमिकों के प्रवाह को काट रहे हैं। इन स्थितियों में, रोबोटिक्स पर सट्टेबाजी निर्माण की गति को बनाए रखने के लिए एक whim और अधिक की तरह कम लग रहा है। यह वास्तव में तीन पूर्व स्पेसएक्स इंजीनियरों द्वारा चुना गया रास्ता है जिन्होंने स्टार्टअप 1872 की स्थापना की थी।
स्टार्टअप 1872: रॉकेट इंजन से स्टील फ्रेम तक
डैन समर, ब्रायन Mongilio, और माइकल ग्रांट - तीन पूर्व स्पेसएक्स कर्मचारियों ने पूरी तरह से अलग क्षेत्र में एयरोस्पेस उद्योग के अनुभव को लागू करने का फैसला किया। ग्रीष्मकालीन, जिन्होंने स्टारशिप के लिए रैप्टर इंजन को एकीकृत करने और निर्माण के लिए जिम्मेदार टीम का नेतृत्व किया, नए उद्यम के सीईओ बने। आधिकारिक लॉन्च 22 जुलाई को फैक्टरी वन प्लांट में Cincinnati, ओहियो में हुआ। यह एक स्टार्टअप के लिए एक प्रतीकात्मक स्थान है: मिडवेस्ट को पारंपरिक रूप से अमेरिका का औद्योगिक दिल माना जाता है।
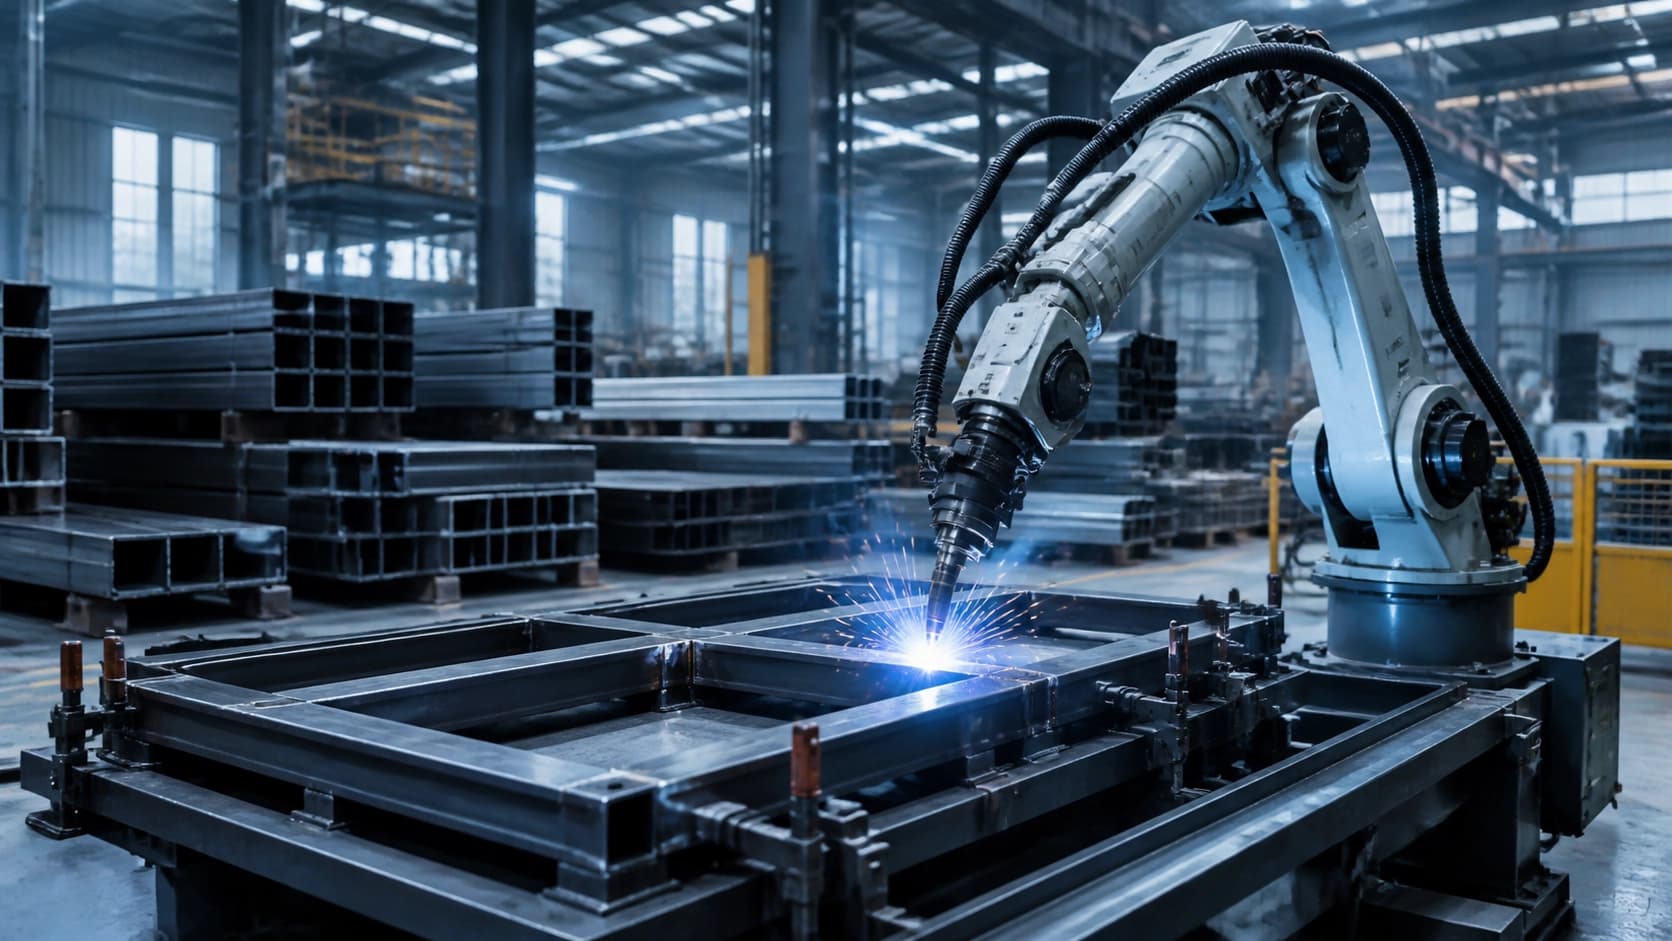
स्टार्टअप की महत्वाकांक्षा प्रभावशाली हैं: 2027 तक, कंपनी इस्पात उत्पादन चक्र के एक बड़े हिस्से को स्वचालित करने में सक्षम एक प्रोटोटाइप कारखाना बनाने का इरादा रखती है - महत्वपूर्ण बुनियादी ढांचा परियोजनाओं में उपयोग किए जाने वाले बहुत स्टील। प्राथमिकता ध्यान इस्पात स्किड का उत्पादन है, अर्थात् आयताकार फ्रेम जिस पर मॉड्यूलर इमारतों का निर्माण किया जाता है। ये फ्रेम एआई डेटा सेंटर और छोटे मॉड्यूलर परमाणु रिएक्टरों के निर्माण वाली कंपनियों की उच्च मांग में हैं। ऐसी संरचनाओं की मांग कृत्रिम बुद्धिमत्ता बूम और विकेन्द्रीकृत ऊर्जा के साथ बढ़ रही है।
क्यों स्किड? संस्थापकों के अनुसार, इन भागों में त्रुटि के लिए काफी उच्च सहनशीलता होती है। उन्हें रॉकेट इंजन की सूक्ष्म स्तर की परिशुद्धता की आवश्यकता नहीं है, इसलिए स्वचालन अधिक विचलन की अनुमति दे सकता है। यह उन्हें प्रौद्योगिकियों के लिए एक आदर्श परीक्षण ग्राउंड बनाता है जिसे बाद में अधिक जटिल उत्पादों में स्थानांतरित किया जा सकता है। इसके अलावा, स्किड बड़े वॉल्यूम में निर्मित एक बड़े पैमाने पर बाजार उत्पाद हैं, जिसका मतलब है कि अनुकूलन का प्रभाव अधिकतम हो जाएगा।
मैनुअल श्रम से वेल्डिंग रोबोट तक
1872 के संस्थापकों ने जानबूझकर एक चरणबद्ध दृष्टिकोण को चुना। सबसे पहले, नियमित वेल्डर ने उत्पादन लाइन पर काम किया: उन्होंने पूर्ण स्किड निर्माण चक्र को परिष्कृत किया - भागों को अंतिम असेंबली में काटने से। केवल एक बार प्रक्रिया पूरी तरह से बोली जाने के बाद कंपनी रोबोटिक समाधान शुरू करने लगी थी। इस अंत में, कंपनी ने पथ रोबोटिक्स के साथ भागीदारी की, जो एआई-संचालित वेल्डिंग में विशेषज्ञता वाले कोलंबस आधारित डेवलपर हैं।
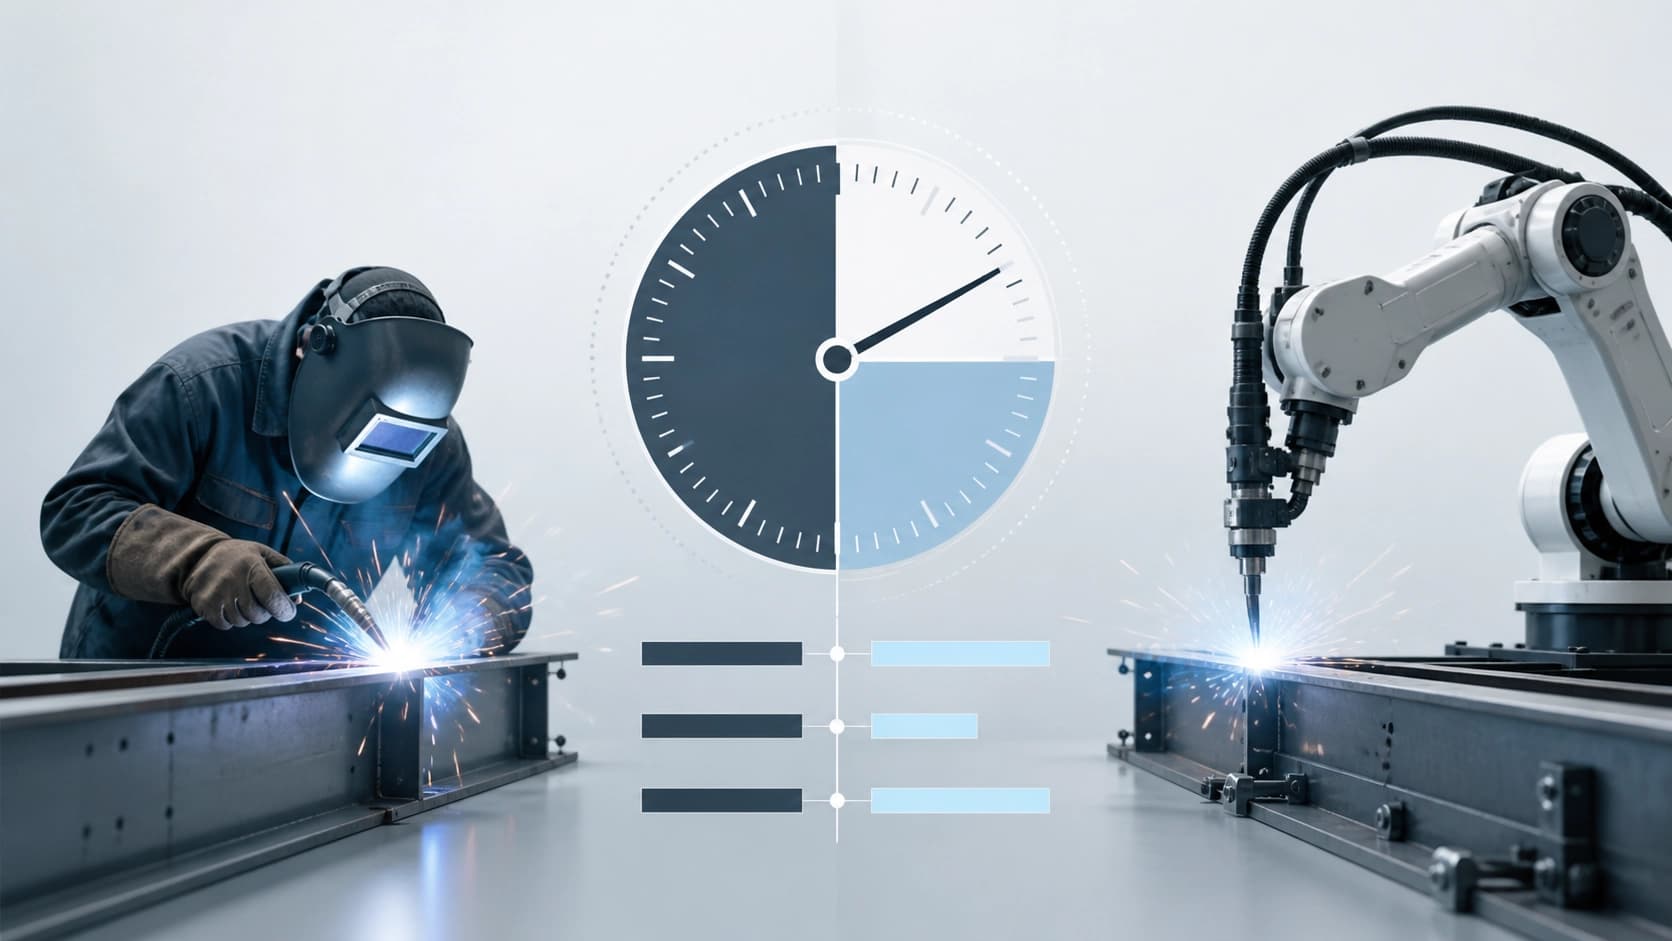
पथ रोबोटिक्स तंत्रिका नेटवर्क द्वारा नियंत्रित रोबोटिक प्रणालियों का निर्माण करता है। उनकी दक्षता प्रभावशाली है: प्रथम पास की उपज 95-100% तक पहुंचती है। रोबोट का चाप मानव के लिए सिर्फ 10-12% की तुलना में कामकाजी समय का 70% सक्रिय है। उसी समय, वेल्डिंग लागत 85% से कम हो जाती है: जबकि एक मानव लागत 78 सेंट प्रति इंच वेल्ड, एक रोबोट की कीमत सिर्फ 12 है। ये संख्या जल्दी से प्रारंभिक निवेश का भुगतान करती है, विशेष रूप से यह देखते हुए कि रोबोट बिना ब्रेक के घड़ी के आसपास काम कर सकता है।
उसने कहा, वेल्डिंग प्रक्रिया का एकमात्र हिस्सा है। स्किड खुद को वेल्डिंग 2-4 घंटे लेता है, लेकिन सभी कट घटकों को इकट्ठा करने में चार से पांच दिन लगते हैं। कंपनी ने पहले ही कहा है कि ऑटोमेटिंग असेंबली निकट भविष्य के लिए सर्वोच्च प्राथमिकता है। यदि इस चरण को छोटा किया जा सकता है, तो कुल उत्पादन समय नाटकीय रूप से गिर जाएगा, जिससे अधिक आदेशों को विस्तारित किए बिना स्वीकार किया जा सकता है। कार्यबल
भविष्य के लिए विजन: एक फ़ाइल से विनिर्माण
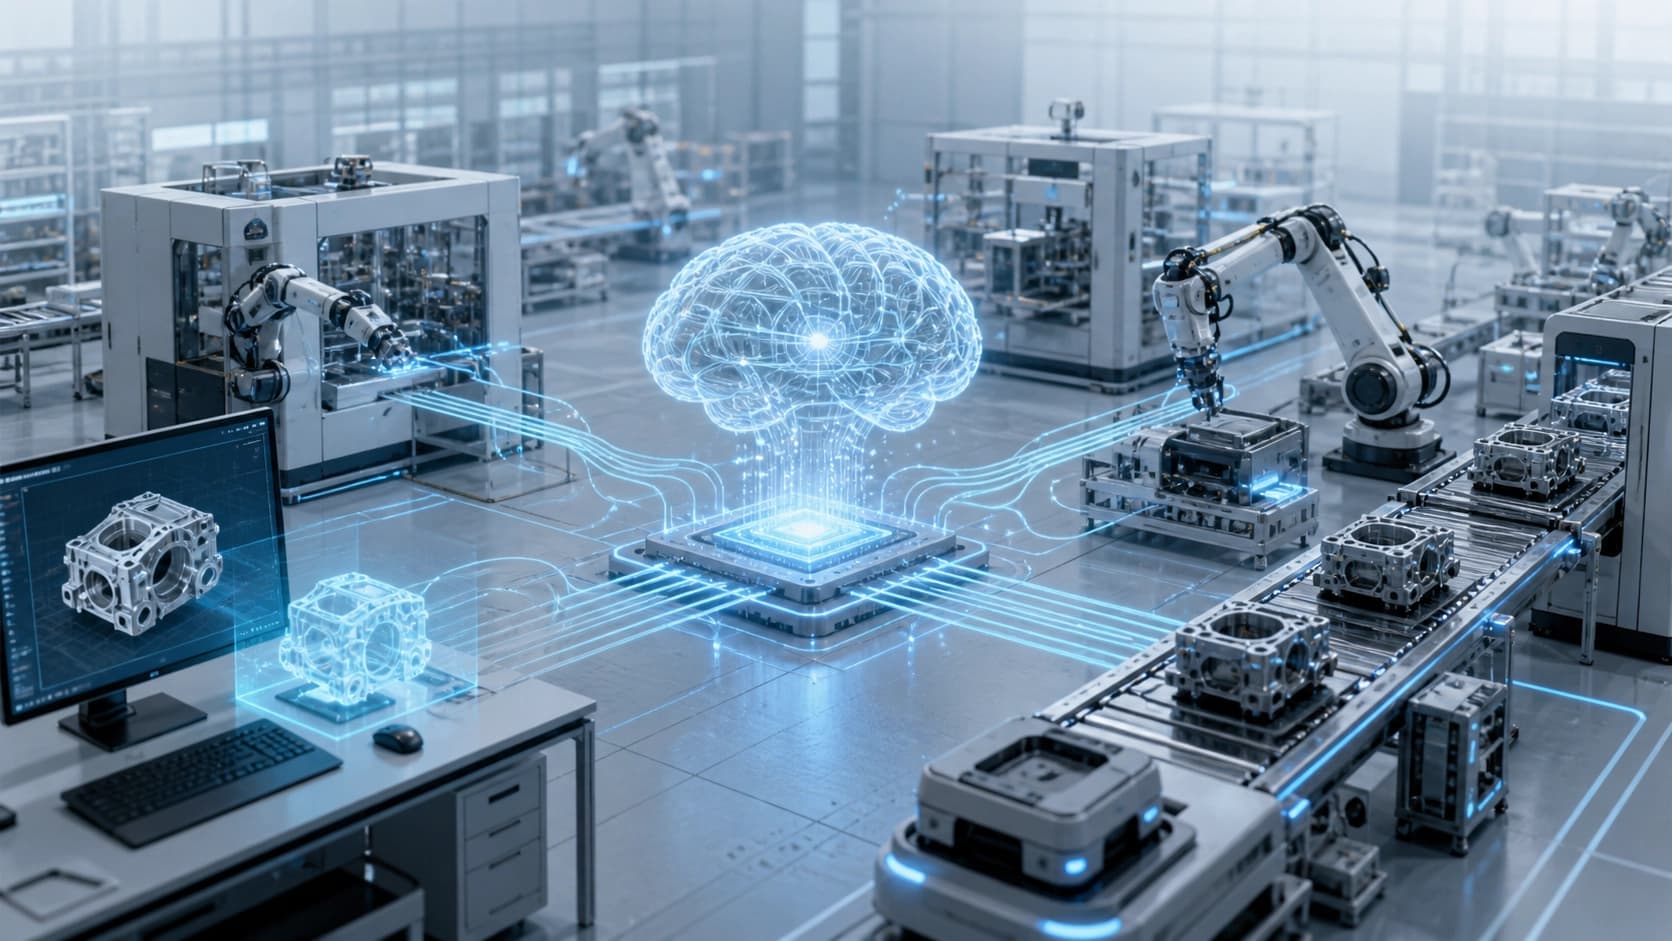
1872 वेबसाइट एक महत्वाकांक्षी अवधारणा का वर्णन करती है। एक ग्राहक भविष्य के उत्पाद के डिजाइन के साथ एक डिजिटल फाइल भेजता है। एक एआई सिस्टम इसे संसाधित करता है, एक पूर्ण उत्पादन योजना उत्पन्न करता है और एक कार्य अनुसूची बनाता है। रोबोट तब सभी भौतिक कार्यों को संभालते हैं: काटने, विधानसभा, वेल्डिंग। मानव केवल प्रक्रिया की देखरेख करते हैं और गैर मानक कार्यों को संभालते हैं। यह मॉडल मशीनों को सौंपा जाने वाला एकरस और भारी काम की अनुमति देता है, जबकि लोग पर्यवेक्षकों और तकनीशियनों की भूमिका में रहते हैं।
उसी समय, सीईओ डैन समर नोट के रूप में, पूर्ण स्वायत्तता अपने आप में एक अंत नहीं है। कंपनी की संभावना लगभग 80% स्वचालन पर होगी, क्योंकि बढ़ती लागत पर उपज कम करने वाली रिटर्न बढ़ जाती है। यह एक व्यावहारिक दृष्टिकोण है जो दक्षता और प्रणाली जटिलता के बीच संतुलन बनाए रखता है। शेष 20% की संभावना आकस्मिकताओं और नाजुक कार्यों को कवर करती है जहां मानव निर्णय अभी भी अपूरणीय है।
स्पेसएक्स अनुभव से पता चलता है कि बुद्धिमान उत्पादन प्रबंधन सॉफ्टवेयर अद्भुत काम कर सकता है। यह वास्तव में ऐसे सॉफ्टवेयर थे जिन्होंने रैप्टर इंजन को केवल तीन वर्षों में उत्पादन-तैयार संस्करण में लाया था - जबकि जेट इंजन के लिए पारंपरिक विकास चक्र दो दशकों से अधिक समय तक ले सकता है। स्टार्टअप 1872 धातुकर्म के समान दृष्टिकोण को लागू करने का इरादा रखता है। यदि यह सफल होता है, तो अमेरिकी वेल्डिंग उद्योग मान्यता से परे बदल सकता है: मैनुअल श्रम के बजाय, स्मार्ट कारखानों उभरेगा, जहां रोबोट भारी भौतिक कार्य और सॉफ्टवेयर को संभालते हैं, ब्लूप्रिंट से लेकर तैयार उत्पाद तक पूरी प्रक्रिया का प्रबंधन करता है।
अक्सर पूछे जाने वाले प्रश्न
समान सामग्री
सभी सामग्री
RL सिम्युलेटरों की विफलताओं के निदान में कैनोनिकल बहुपद अपरिवर्तांक: वे वास्तव में कहाँ उपयोगी हैं
यह अध्ययन जाँचता है कि क्या सीखने योग्य गतिशीलता मॉडल में भौतिक नियमों को शामिल करना उचित है: प्रक्षेप पथों से निकाले गए और ग्रोबनर आधारों के माध्यम से विहित रूप में लाए गए अपरिवर्तक पूर्वानुमानों में मामूली सुधार देते हैं, लेकिन निदान में प्रभावी साबित होते हैं—वे उल्लंघित बाधा का स्थान निर्धारित करने और विशिष्ट गलत पैरामीटर की पहचान करने में सक्षम बनाते हैं।
10 नवम्बर 2026
AURA-Eval: कैसे जाँचें कि LLM एजेंट ने जोखिम को पहचाना और अगला कदम बदल दियाેણ
यह फ्रेमवर्क LLM एजेंटों के व्यवहार का आकलन अंतिम निर्णय के आधार पर नहीं, बल्कि अहम बिंदुओं पर जोखिम के प्रति उनकी प्रतिक्रिया के आधार पर करता है: टूल-कॉल की ट्रैजेक्टरी बीच में रोक दी जाती हैं, जिसके बाद मॉडल को अपना तर्क और कार्रवाई जारी रखनी होती है, जबकि LLM जजों का एक पैनल जोखिम की पहचान, कदम की प्रकृति और उसकी सुरक्षा का विश्लेषण करता है। R-Judge की 157 ट्रैजेक्टरी से संकलित 1249 कार्यों में, 20 मॉडलों में सुरक्षित रास्ता न होने पर असुरक्षित कार्रवाइयाँ बढ़ जाती हैं, और निष्पादन से पहले निगरानी हटाने पर शुरुआत में सुरक्षित रहे 52,3% मामले असुरक्षित हो जाते हैं।
10 नवम्बर 2026
चेर्न–साइमन रिज़र्वॉयर की स्मृति: संयोजकता की स्वायत्त गतिशीलता और घनत्व का परिवहन
यह लेख बताता है कि रिज़र्वॉयर इनपुट संकेतों का इतिहास घनत्व वितरण और ज्यामितीय स्वतंत्रता की डिग्रियों—दोनों में कैसे बनाए रखता है। चार तंत्रों की तुलना से पता चलता है कि धारा एक अलग संयोजकता घटक बनाती है, जो घनत्व की बाद की प्रतिक्रिया को बदलती है, जबकि सभी मापे गए लक्षणों को शामिल करने से पल्स के क्रम को डिकोड करने में थोड़ा सुधार होता है।
10 नवम्बर 2026