
تقدّر تويوتا أن أتمتة المصانع تكلّف مبالغ ضخمة سنويًا
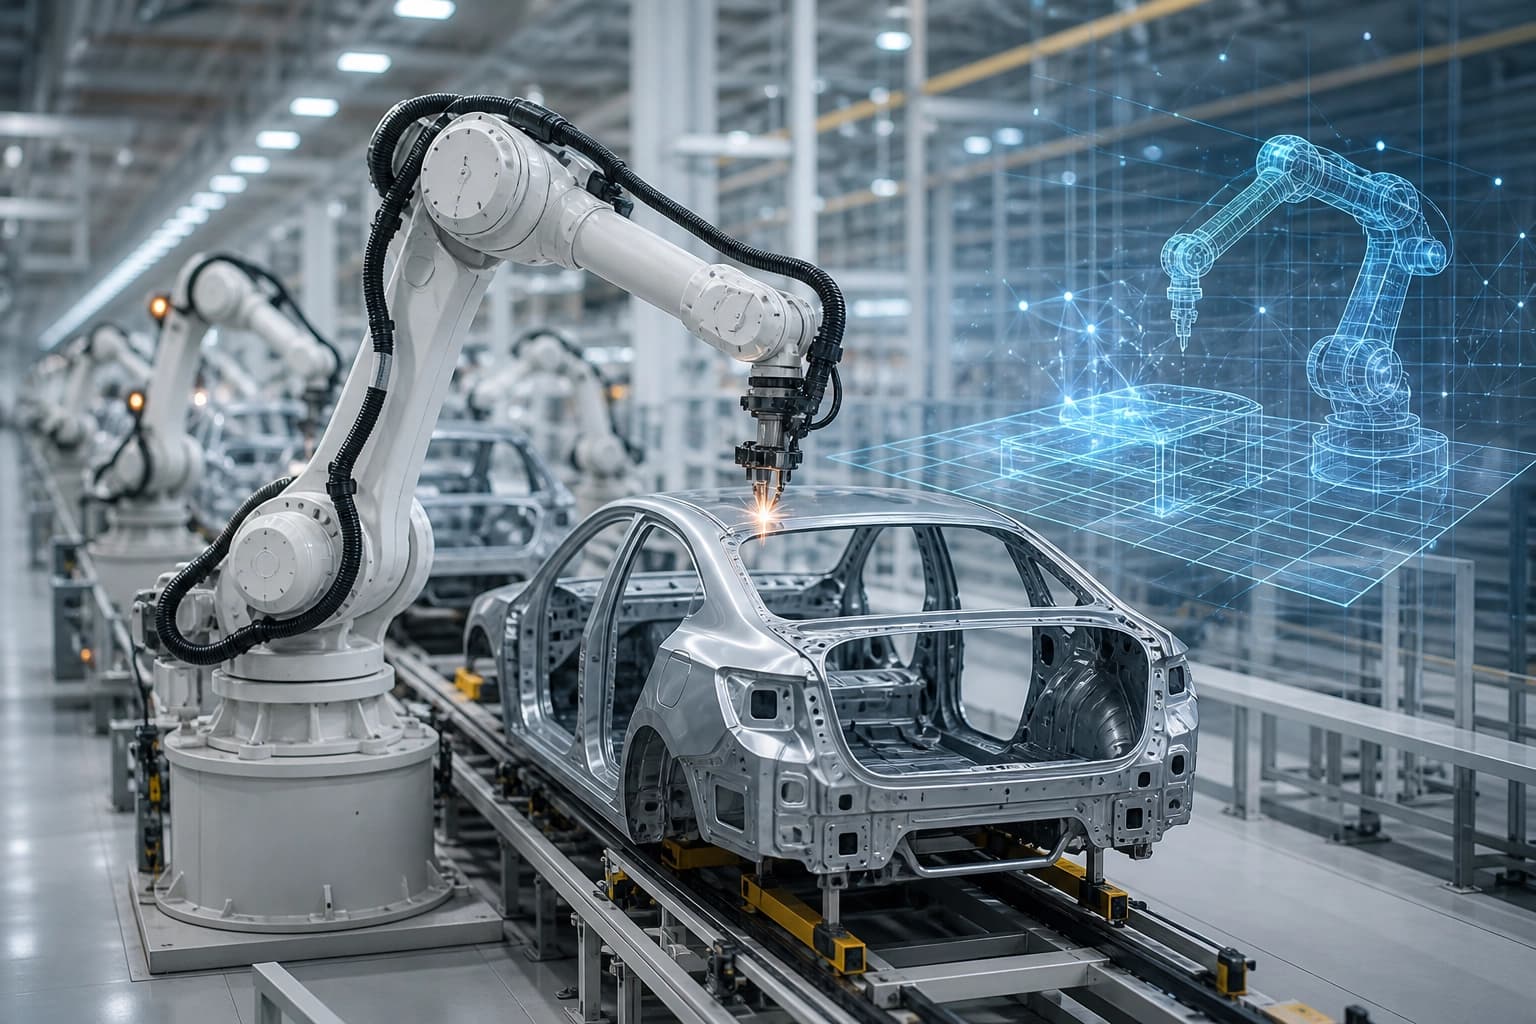
اعتبارًا من عام 2028، قد تشمل أتمتة منشآت Toyota وشركات المجموعة وكبار الموردين نحو 400 ألف روبوت، وتتطلب استثمارات سنوية ضخمة، رغم أن الجدول الزمني وإجمالي النفقات لم يتحددا بعد. تستعرض المقالة تطبيقات الذكاء الاصطناعي الفيزيائي في التصنيع والتحديات التي يتعين معالجتها، بدءًا من موثوقية المعدات ووصولًا إلى نقل التدريب من المحاكاة إلى ظروف الواقع.
تقدير النفقات وحدوده
تقدّر Toyota Motor الحاجة المحتملة بنحو 400,000 روبوت و6.4 مليارات دولار سنويًا. وقد تبدأ النفقات في عام 2028 وتشمل مصانع Toyota وشركات المجموعة وكبار المورّدين.
وبحسب Reuters، ناقشت Toyota استثمارات محتملة مع المستثمرين في وقت سابق من سبتمبر. ولم تذكر الشركة ما إذا كانت ستنفّذ كامل الحجم المقدّر أو عدد السنوات التي ستستمر فيها النفقات بهذا المستوى.
هذا تقدير للحجم المحتمل للاستثمارات، وليس تأكيدًا على نشر الروبوتات بالكامل. كما لم تُحدَّد بعد مدة الإنفاق بعد عام 2028.
ما الروبوتات والتقنيات التي يشملها التقدير
يشمل تقدير 400,000 روبوت استبدال الآلات القائمة وتركيب آلات جديدة. ويتضمن روبوتات بشرية الشكل وأخرى غير بشرية الشكل، وأنظمة صناعية، وحلولًا لوجستية مؤتمتة.
تستخدم Toyota مصطلح «الذكاء الاصطناعي المادي» للإشارة إلى التقنيات التي تتيح للروبوتات إدراك محيطها باستخدام المستشعرات. كما يمكنها التعلّم وتغيير أفعالها حسب الموقف والعمل بشكل مستقل.
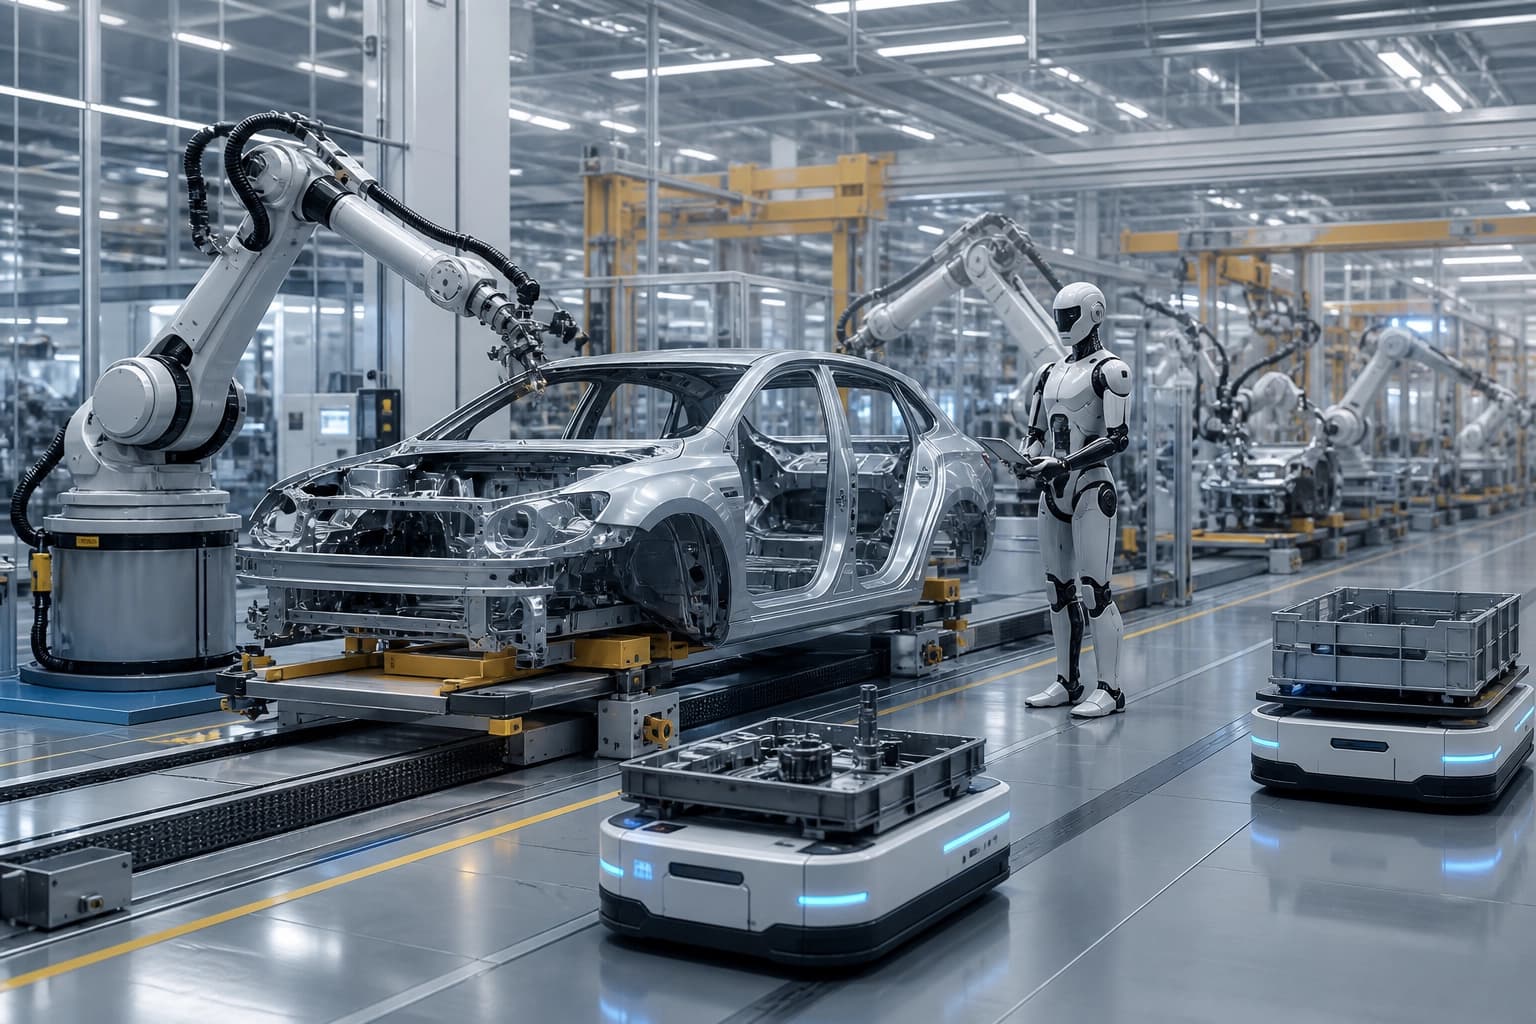
لذلك، لا يمكن تفسير الرقم مباشرةً على أنه عدد الروبوتات الصناعية الجديدة. فهو يشمل أنواعًا مختلفة من المعدات ومؤسسات تتجاوز Toyota نفسها.
ما الذي تطبّقه Toyota وتطوّره بالفعل
حلّت الأتمتة الكاملة محل ثلاثة مشغّلين على خط تجميع المكابس في مصنع Toyota Kamigo. وبدأ تشغيل الخط باستخدام الروبوتات في يناير 2025، وفقًا للتقرير المتكامل لشركة Toyota لعام 2025.
يستخدم Toyota KumiPro الكاميرات للتعرّف على المكوّنات الموضوعة بصورة غير دقيقة والتقاطها. ويعمل الروبوت بالفعل على خطوط الإنتاج في Toyota Motor East Japan.
وفي عرض توضيحي، عوّض نظام التحكم الراجع للقوة عن أخطاء الكاميرات، وساعد على تركيب المكوّنات في أماكن ضيقة.
تطوّر ELEY Toyota لأداء المهام التي تتطلب تلامسًا ماديًا مع الأشياء والمحيط. وللروبوت ذراعان شبيهان بذراعي الإنسان وقاعدة متحركة متعددة الاتجاهات.
صُمّم ELEY للتعامل مع القوى الخارجية التي تنشأ عندما لا يكون الشيء في الموضع الذي توقعته الآلة. وتخطط Toyota لاختباره في ظروف أقرب إلى مواقع الإنتاج.
كيف تدرّب Toyota الروبوتات
تدرّب Toyota الروبوتات البشرية الشكل باستخدام التعلّم المعزّز في المحاكاة، ثم تنقل السلوكيات المكتسبة إلى الروبوتات الفعلية. ويشغّل الباحثون آلاف النسخ المحاكاة بالتوازي.
ولا ينتقل السلوك المكتسب في المحاكاة دائمًا مباشرةً إلى المعدات الفعلية. وتشير Toyota إلى الاختلافات في قراءات المستشعرات واحتكاك الأرضية وأداء المشغّلات.
أثناء التدريب، يغيّر الباحثون هذه الظروف ويستخدمون بيانات الروبوتات الفعلية. وبهذه الطريقة، تسعى Toyota إلى تقليص الفجوة بين المحاكاة والبيئة الحقيقية.
يتعاون Toyota Research Institute مع Boston Dynamics على أنظمة تحكم بالذكاء الاصطناعي للروبوت البشري الشكل Atlas. وفي عام 2025، عرض Atlas سلسلة من الحركات شملت المشي والرفع والفرز والتعبئة باستخدام Large Behavior Model واحدة.
أُضيفت مهارات الروبوت باستخدام عروض توضيحية بشرية. وهذا يبيّن أن التدريب والتحكم جزء من عملية التطوير إلى جانب المعدات الميكانيكية.
ما الذي يحدّ من التوسّع
تشير Toyota إلى أن الروبوتات لا تزال بحاجة إلى تحسين موثوقيتها أثناء التشغيل لفترات طويلة، وإلى تكرار دقة تحديد المواقع. كما تحتاج الشركة إلى بنية تحتية للبيانات من أجل التدريب.
وبالنسبة إلى ELEY، تعتزم Toyota استخدام المحاولات الناجحة وغير الناجحة بوصفها بيانات تدريب. ولا يقتصر المعيار العملي لتقييم التقدم على عدد الروبوتات، بل يشمل أيضًا قدرة الأنظمة على العمل بثبات في ظروف الإنتاج.
الأسئلة المتكررة
المواد ذات الصلة
جميع المواد
Toollery: اختيار الأدوات لوكلاء LLM من بين عشرات الآلاف من الخيارات دون إعادة تدريب
ينشئ Toollery فهرسًا للبحث في أوصاف المهارات والأدوات، وعند تلقي طلب يمرّر إلى النموذج مجموعة محدودة فقط من الخيارات المرشحة. في تجارب على مكتبات تضم ما يصل إلى عشرات الآلاف من الوظائف، يتيح هذا النهج الحفاظ على جودة الاختيار عند قيمة top-K ثابتة، مع أن الأثر النهائي يعتمد على نمط عبء العمل والتخزين المؤقت لدى مزوّد الخدمة.
11 نوفمبر 2026
WILSON: دمج مستويات التكبير وشرائح المريض للتحليل الباثومورفولوجي وإعداد التقارير
تقدّم هذه الورقة البحثية الأولية نموذج WILSON، وهو نموذج للرؤية واللغة يرمّز صور الشرائح الكاملة وسلاسل العينات لمريض واحد عند درجات تكبير مختلفة، بدلًا من الاقتصار على شريحة منفردة «أفضل». ومن دون ضبط دقيق للمهمة، يتفوّق على نماذج الشرائح المتخصصة والأكبر حجمًا في عدد من المقاييس، مع عبء حوسبي أقل بكثير، كما حصلت أوصافه التشخيصية على تقييمات أعلى من اختصاصيي علم الأمراض.
11 نوفمبر 2026
الثوابت كثيرة الحدود القانونية في تشخيص أعطال محاكيات التعلم المعزز: أين تكون مفيدة حقًا
تبحث الدراسة مدى جدوى إدراج القوانين الفيزيائية في نماذج الديناميكيات المتعلَّمة: فالثوابت المستخلصة من المسارات والمحوَّلة إلى صيغة معيارية باستخدام قواعد غروبينر تحقق تحسناً متواضعاً في التنبؤات، لكنها فعّالة في التشخيص، إذ تتيح تحديد موضع القيد المنتهك والكشف عن المعلمة الخاطئة بعينها.
10 نوفمبر 2026